Porównania humanoidów

AGIBOT X2 Ultra vs Booster T1 — porównanie

Kompaktowe platformy: sprawdź, czy projekt potrzebuje choreografii, dostępu do sterowania czy pracy dłoni.

Co ma zostać po demonstracji?

Dla laboratorium porównaj zakres API, modele symulacyjne i dostęp do logów. Dla eventu porównaj czas przygotowania, ruch na docelowej podłodze i obsługę operatora. X2 Ultra nie jest bazowym X2; T1 również wymaga określenia pakietu. W obu przypadkach sprawdź, czy dłonie są w zestawie i jaki kod można uruchomić. Koszt transportu oraz części włącz do porównania rocznego.
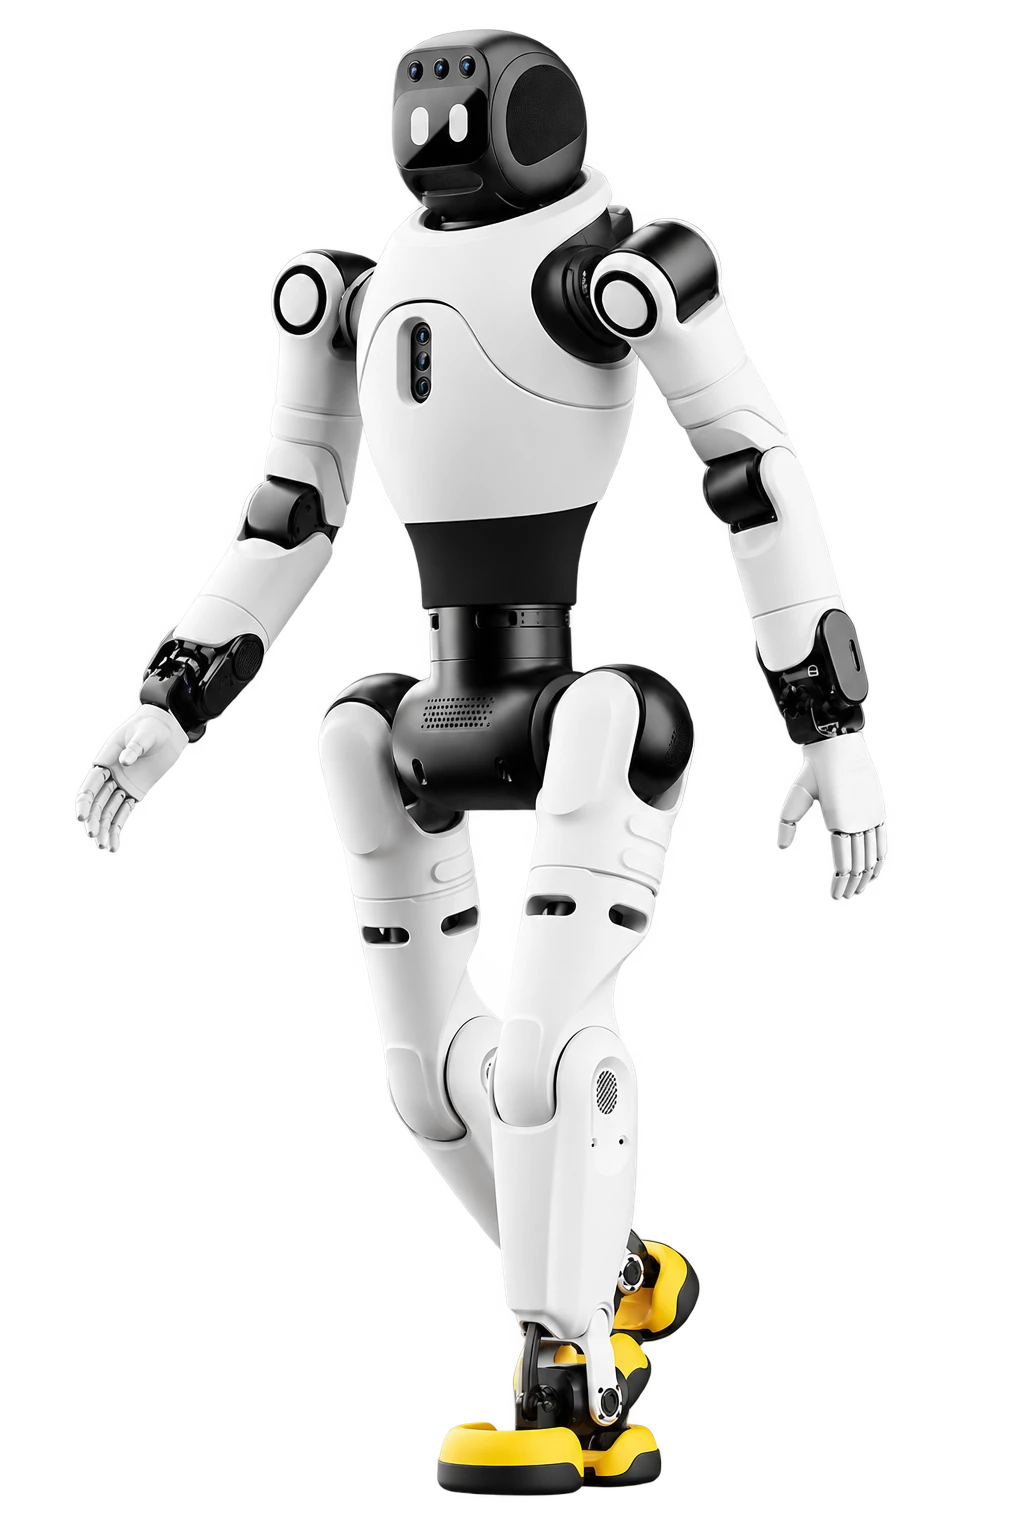
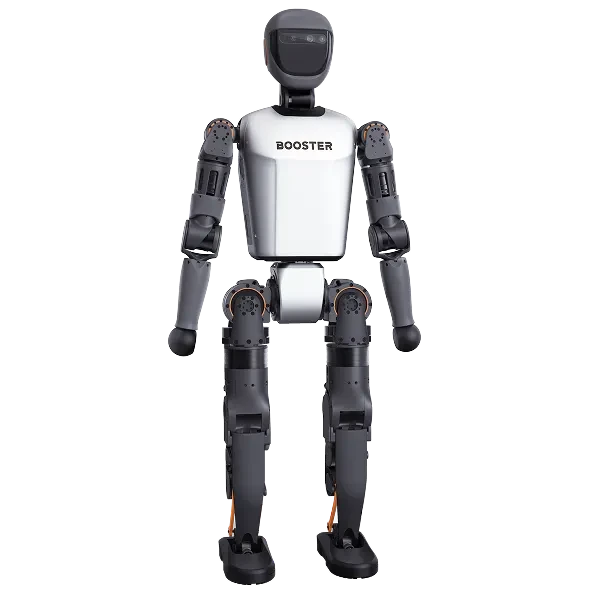
KryteriumAGIBOT X2 UltraBooster T1
Profil projektuPlatforma badawczaPlatforma badawcza
Najważniejsze parametry131 cm wysokość
39 kg masa robota
30 stopnie swobody
118 cm wysokość
30 kg masa robota
23 stopnie swobody
Co sprawdzićPotwierdź wyposażenie Ultra, uprawnienia SDK i konfigurację dłoni. Akcesoria pokazane przez producenta nie muszą należeć do zestawu.Specyfikacja opisuje konfigurację 23 DOF. Producent rozróżnia komputery Basic i Standard; wyposażenie ramion może zmieniać obsługiwane funkcje. Potwierdź wersję SDK i dostęp do sterowania.
Źródła producentów; daty sprawdzenia w profilach modeli: AGIBOT X2 Ultra ↗ · Booster T1 ↗
Wnioski HumanoidPoint dotyczą przygotowania projektu. Dane sprzętowe pochodzą z podanych źródeł producentów; nie potwierdzają gotowej oferty ani wyniku w Twoim obiekcie.

Modele do sprawdzenia

Cały katalog ↗
HumanoidalneAGIBOT X2 Ultra — materiał producenta
AGIBOT

AGIBOT X2 Ultra

Kompaktowa wersja Ultra łącząca pokazy ruchu z rozwojem aplikacji. Nie należy mieszać jej parametrów z bazowym X2.

131 cmwysokość
39 kgmasa robota
30stopnie swobody
Platforma badawcza
HumanoidalneBooster T1 — materiał producenta
Booster Robotics

Booster T1

Platforma deweloperska do badań lokomocji, interakcji i sterowania całym ciałem.

118 cmwysokość
30 kgmasa robota
23stopnie swobody
Platforma badawcza

Profile modeli mają charakter informacyjny. Dobór urządzenia wymaga potwierdzenia konfiguracji i warunków zastosowania.