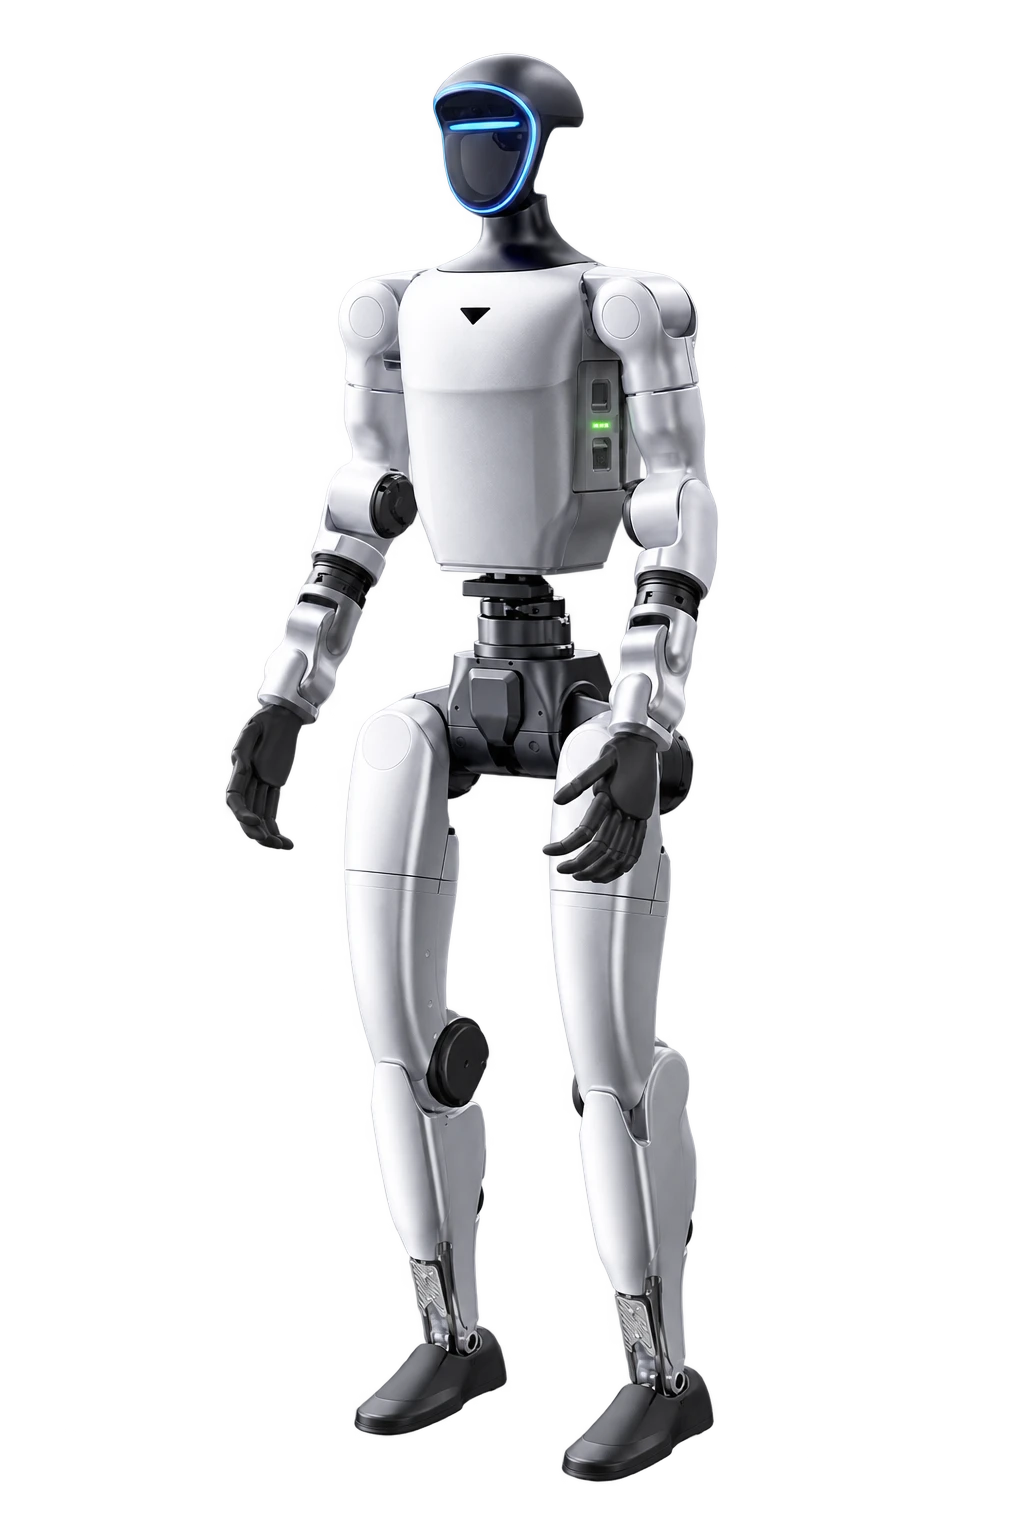
UnitreePlatforma badawcza
Unitree G1
Kompaktowa platforma humanoidalna do demonstracji i rozwoju zastosowań.
132 cmwysokość
ok. 35 kgmasa z baterią
ok. 2 hczas pracy
HUMANOIDY / PRZEWODNIK PO RYNKU
Porównaj humanoidy dla firm: platformy badawcze, modele do interakcji i projekty przemysłowe. Parametry, ograniczenia, części i warunki doboru.
Unitree R1, G1, H1 i H2: zacznij od wariantu, SDK oraz wymagań eksperymentu.
Digit 5, Apollo 2, Figure 03, Walker S2 i Atlas: oceń zadanie, integrację i dostęp do wdrożenia.
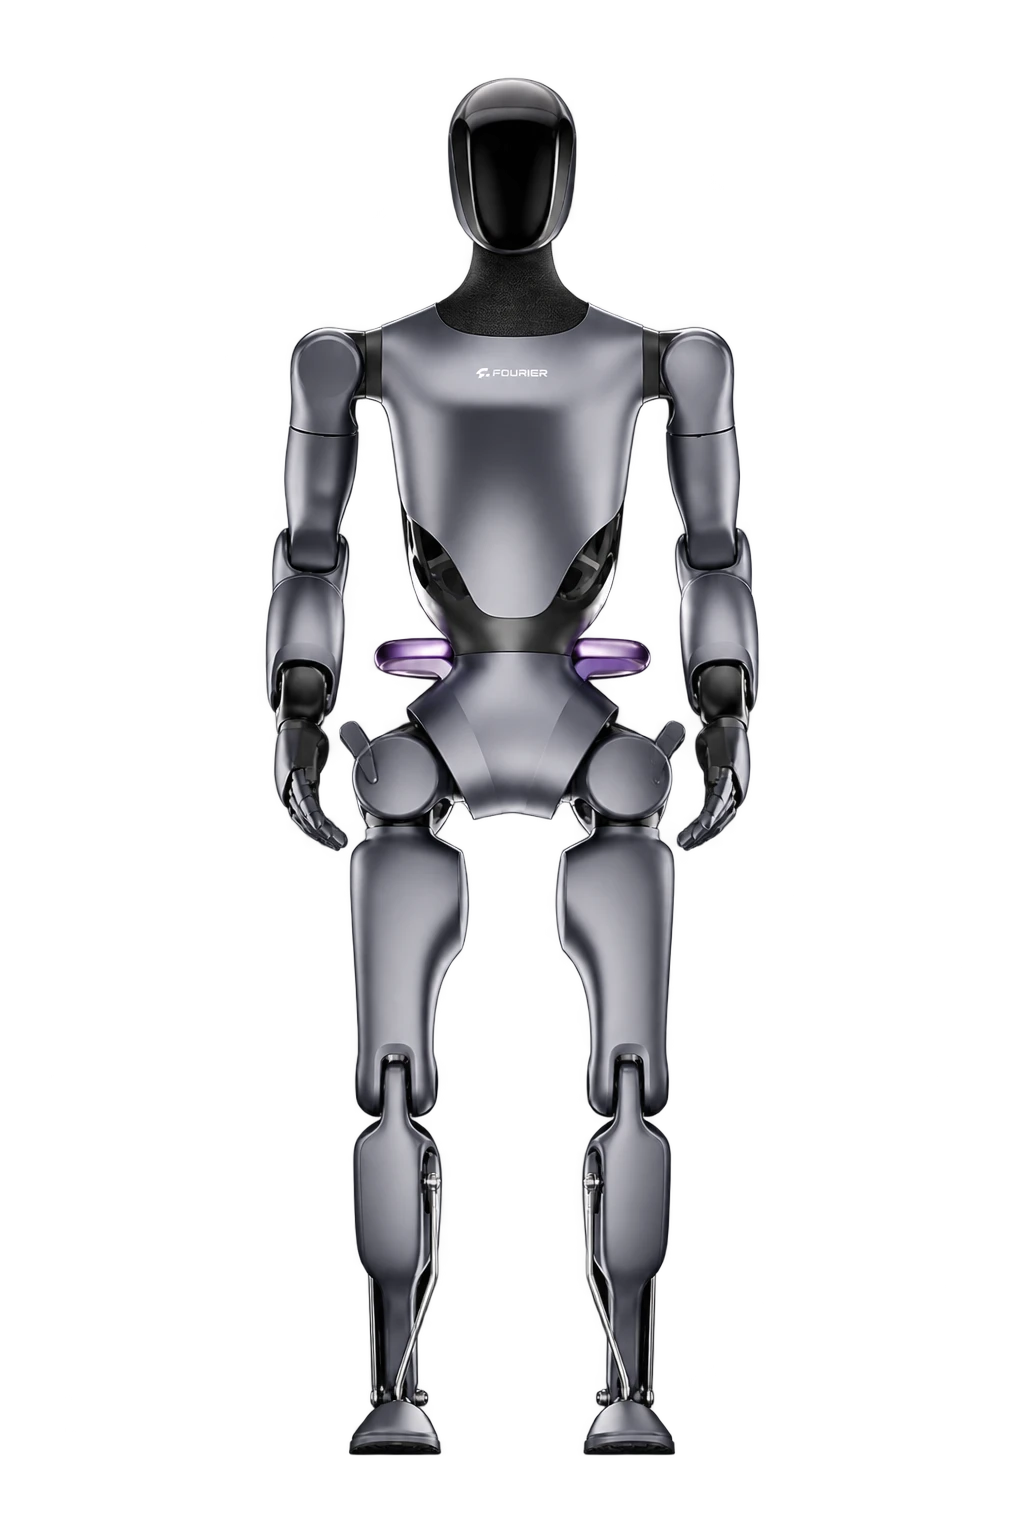
Fourier GR-3 i platformy demonstracyjne: ustal scenariusz, nadzór i rzeczywisty zakres autonomii.
Redakcja HumanoidPoint · przegląd 27.09.2026
Które humanoidy warto obserwować? Sygnały wdrożeń, platformy badawcze, pokazy i nowe projekty — z datami i źródłami.
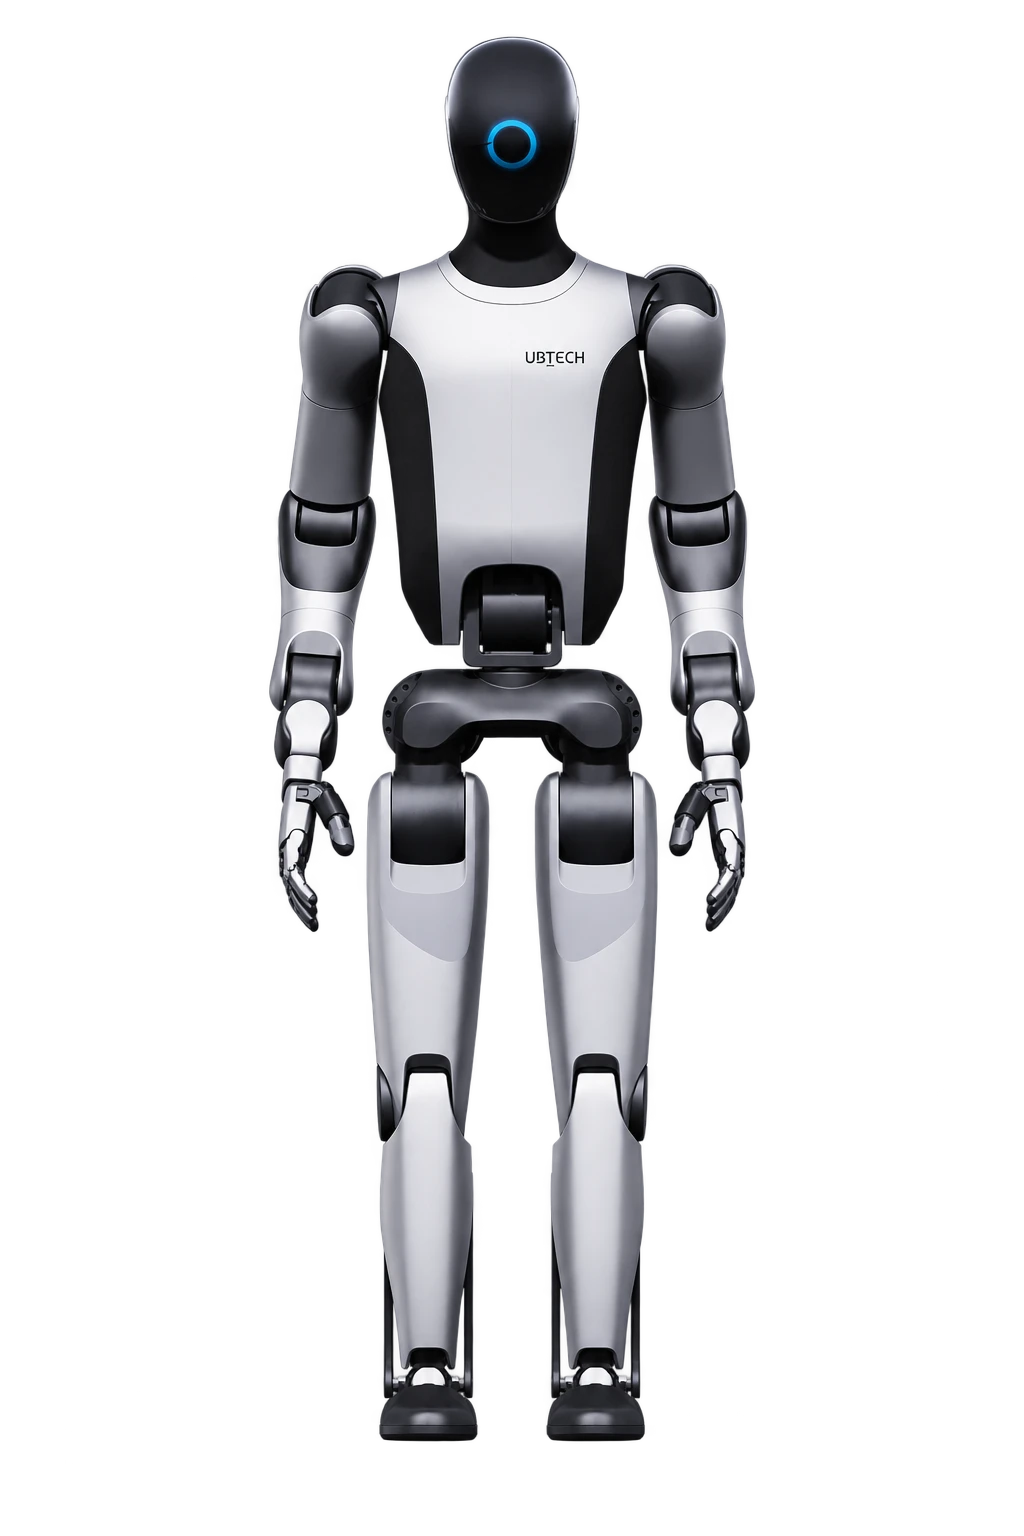
GXO i wcześniejsze generacje Digit oraz rozwój Walker S2: jak odróżniać wdrożenie klienta od prezentacji funkcji nowego humanoida.
Poznaj kierunek ↗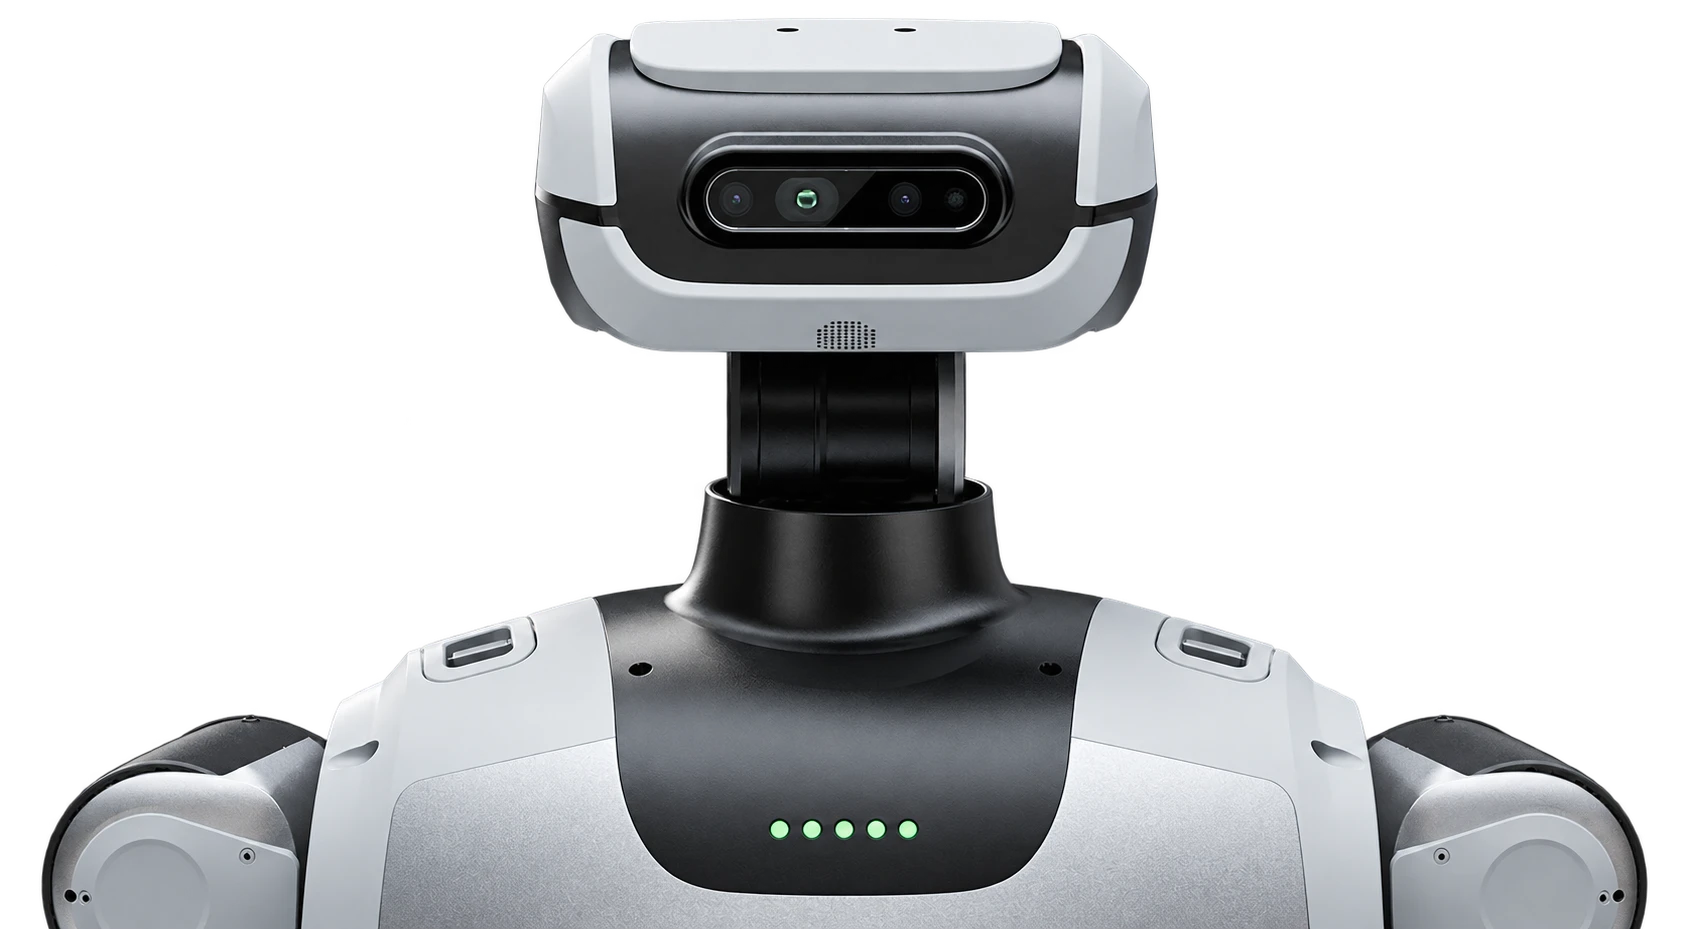
Unitree, LimX, Booster, AGIBOT i DOBOT: jak oceniać platformę do rozwoju algorytmów oraz koszt laboratorium.
Poznaj kierunek ↗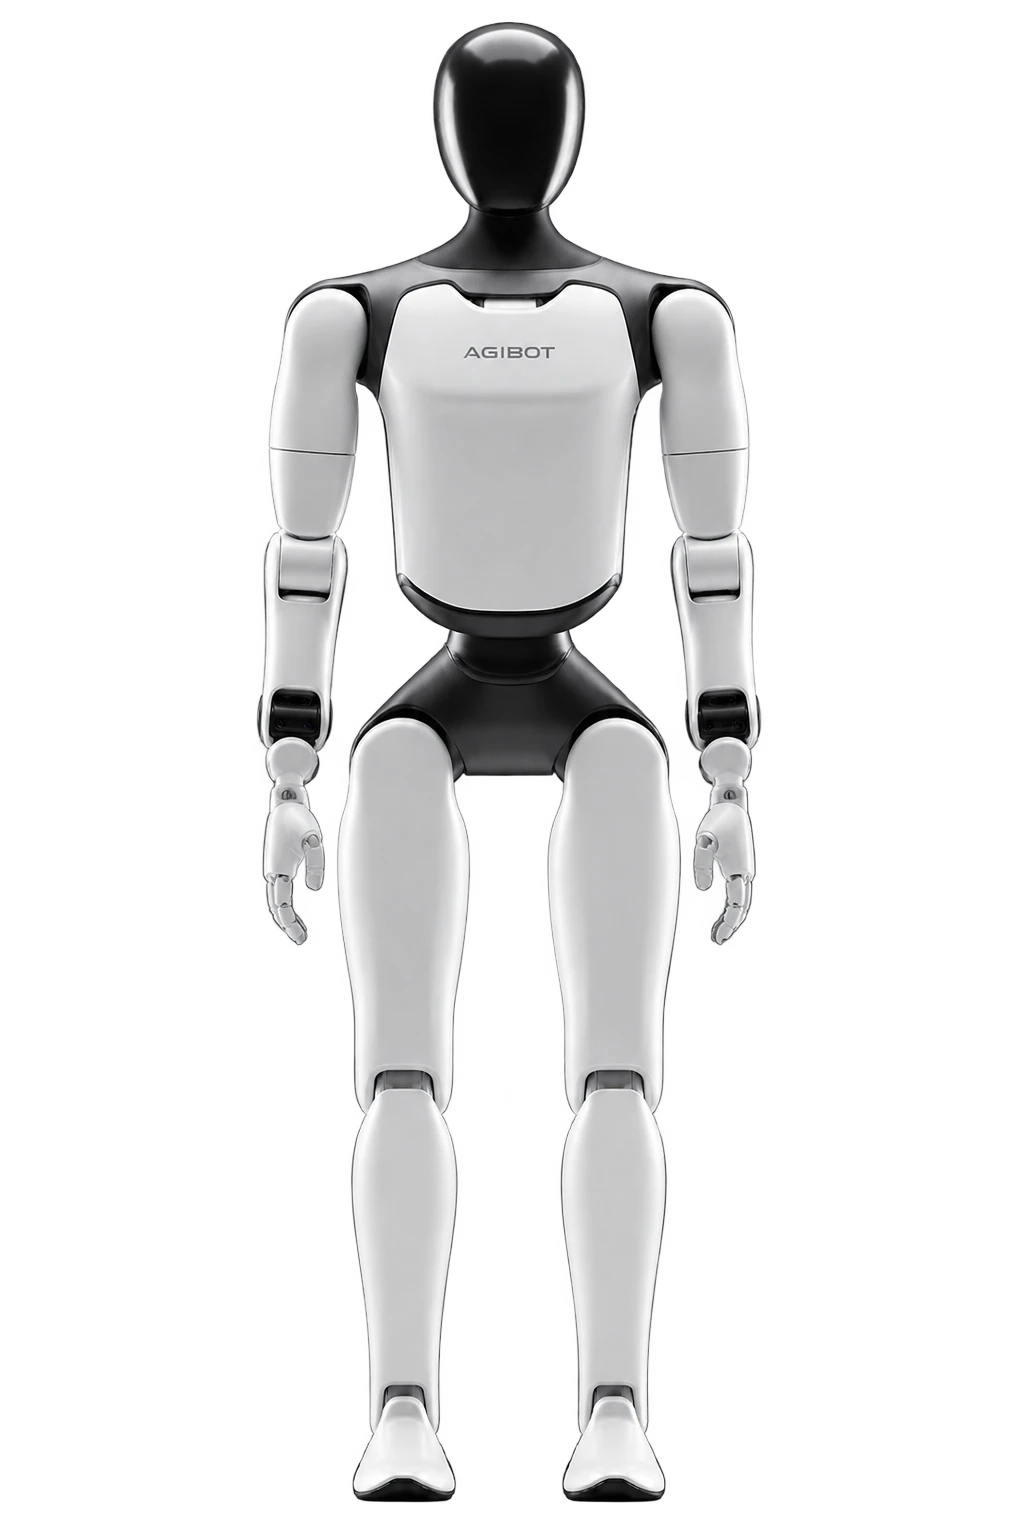
AGIBOT A2, A3, X2 Ultra i Walker C: porównaj pokaz, rozmowę i oprowadzanie jako różne usługi.
Poznaj kierunek ↗
Oddziel program Early Access, rozwój produktu, uruchomienie produkcji i dostawy klientom. Każdy etap oznacza coś innego.
Poznaj kierunek ↗Modele w katalogu: 33
Kompaktowa platforma humanoidalna do demonstracji i rozwoju zastosowań.
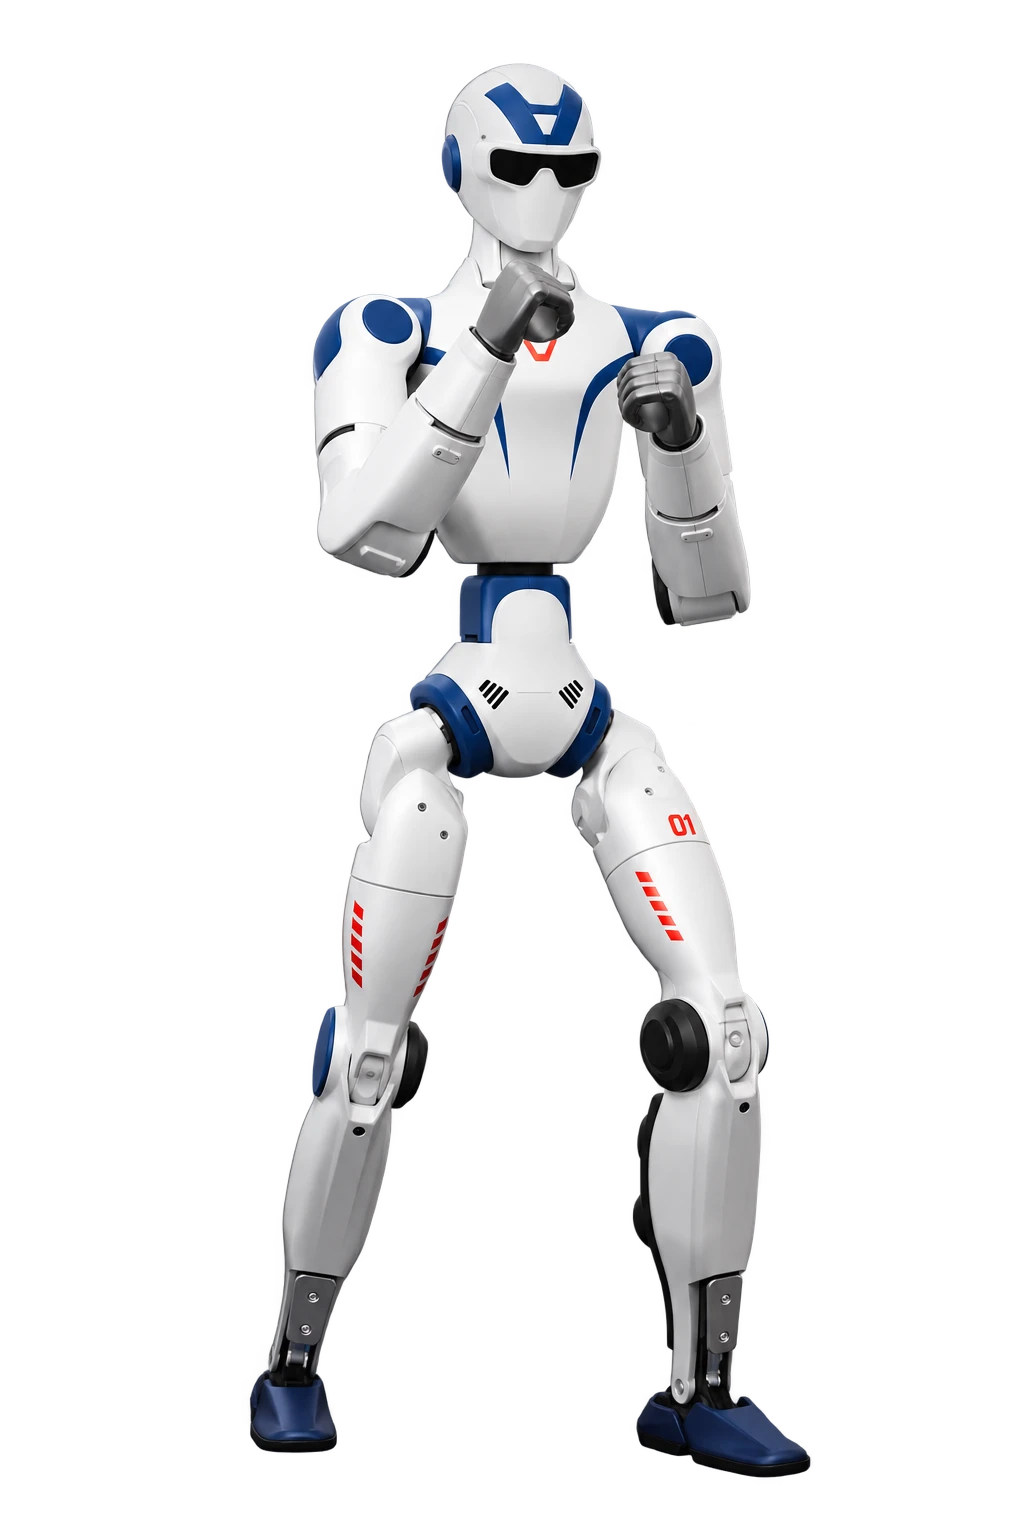
Lekki humanoid do nauki ruchu i projektów rozwojowych; wersje AIR, R1 i EDU mają różne możliwości.
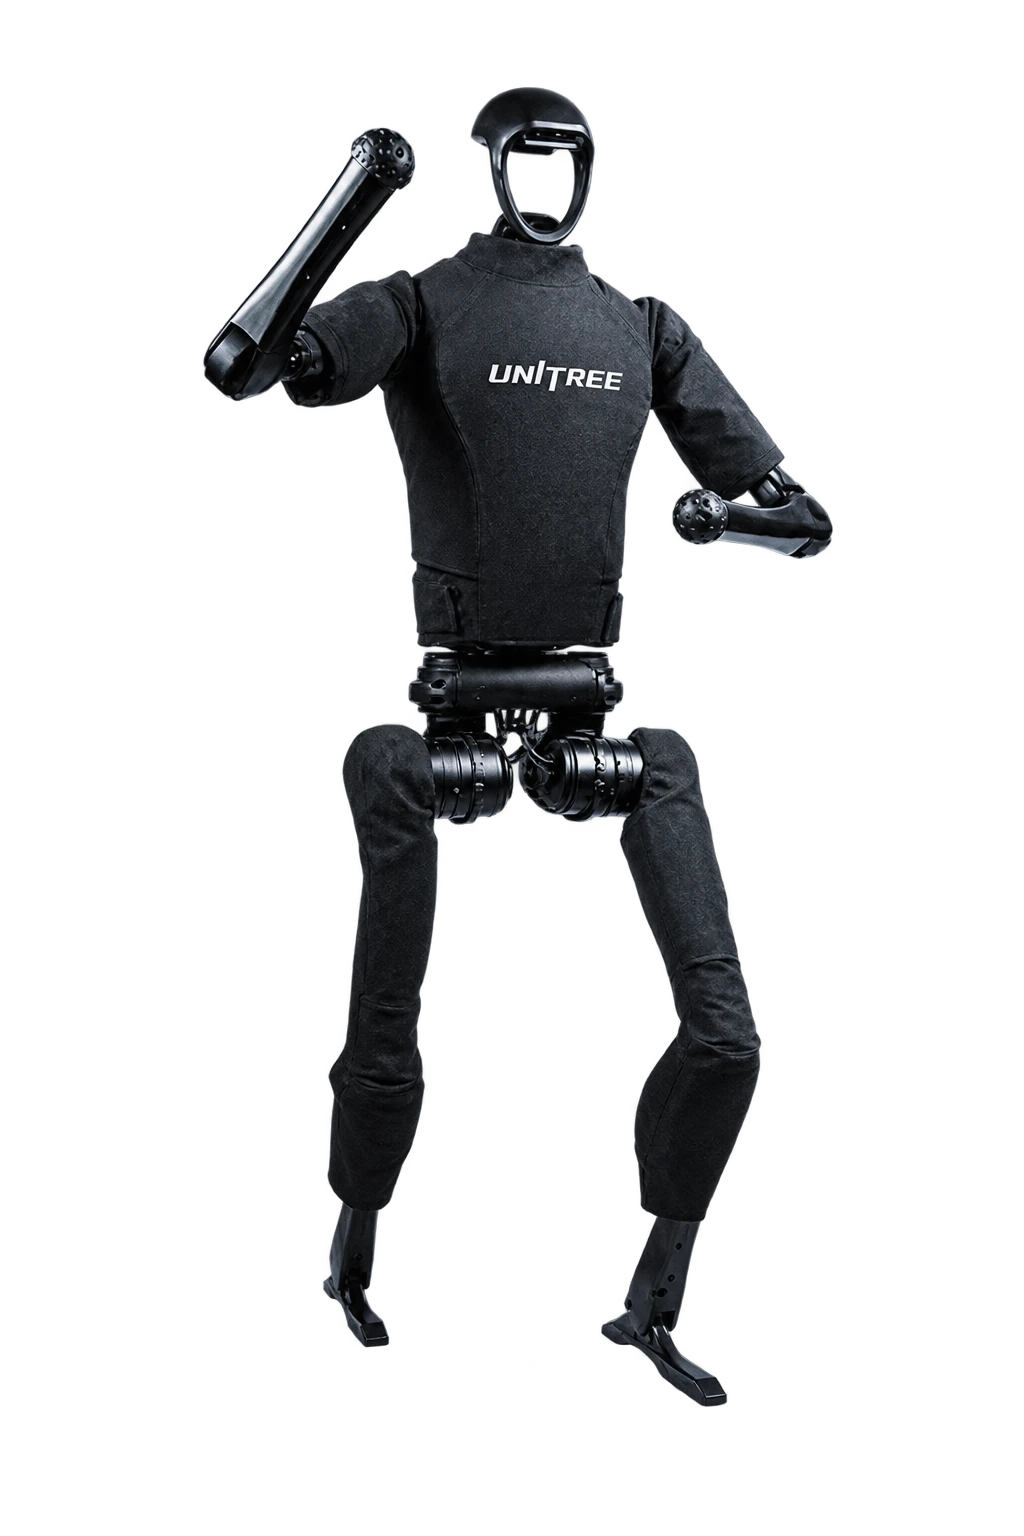
Pełnowymiarowa platforma do badań nad lokomocją. H1 i H1-2 to odrębne konfiguracje.
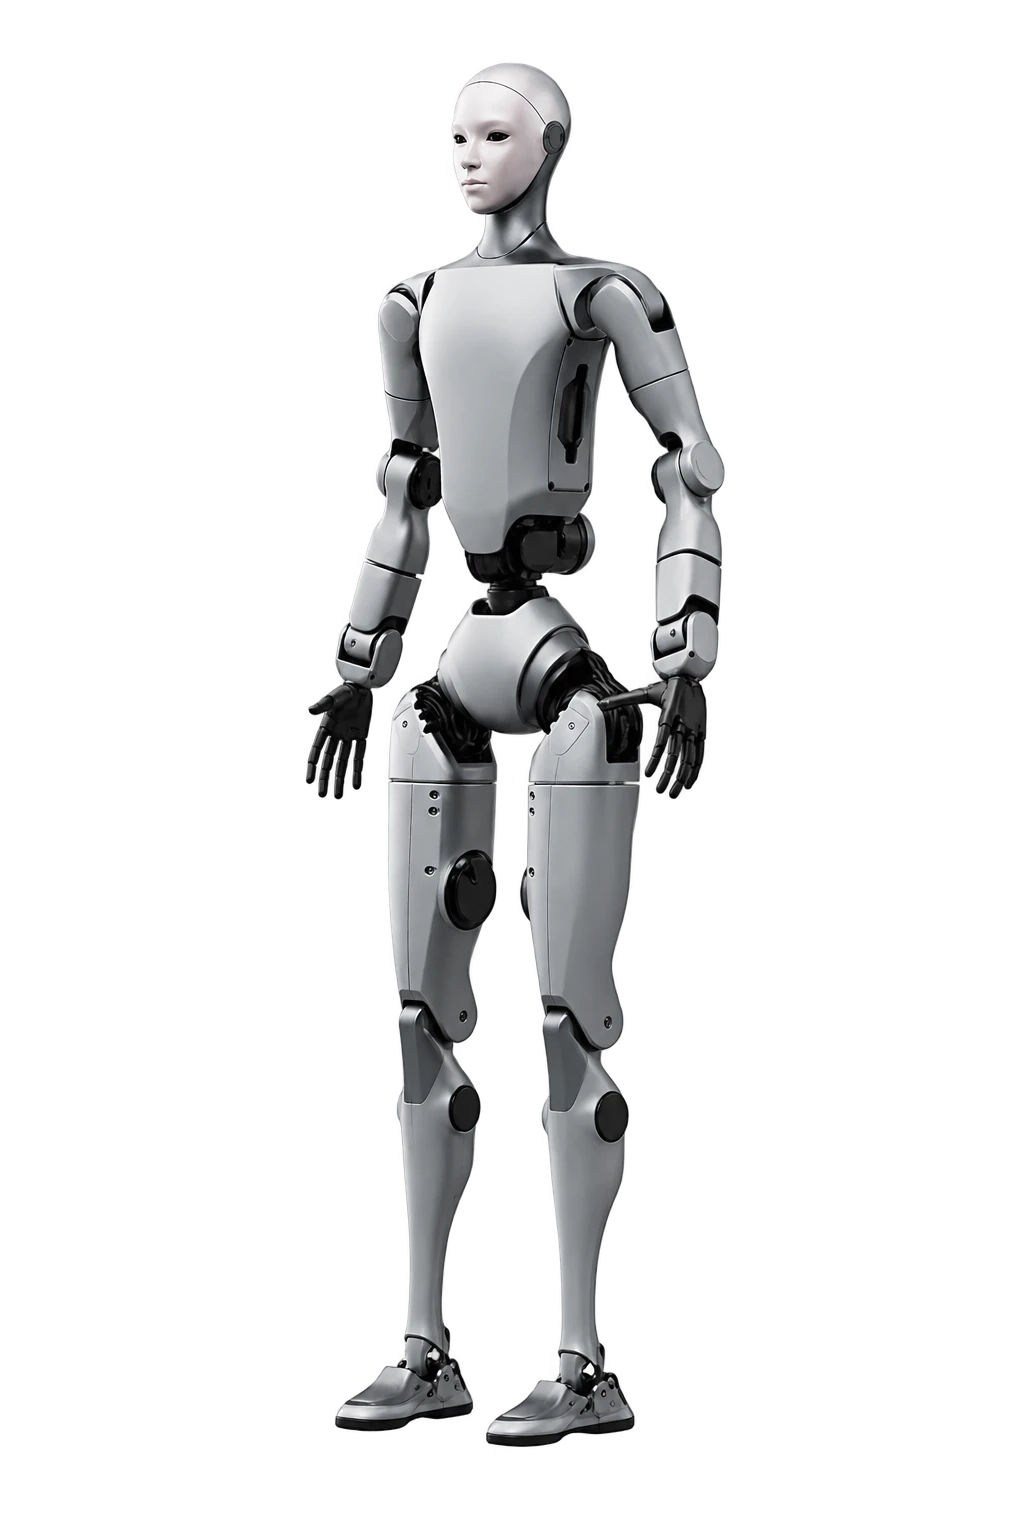
Pełnowymiarowy humanoid z 31 stopniami swobody i odrębną wersją EDU do rozwoju funkcji.
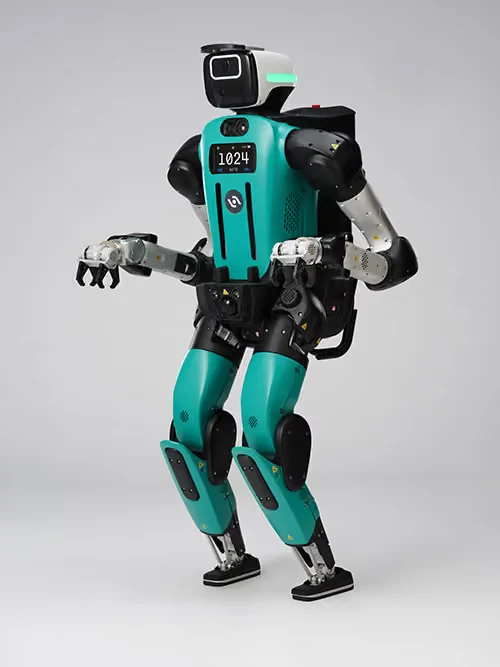
Nowa generacja humanoida logistycznego. Opublikowane parametry Digit 5 są wstępnymi szacunkami producenta.
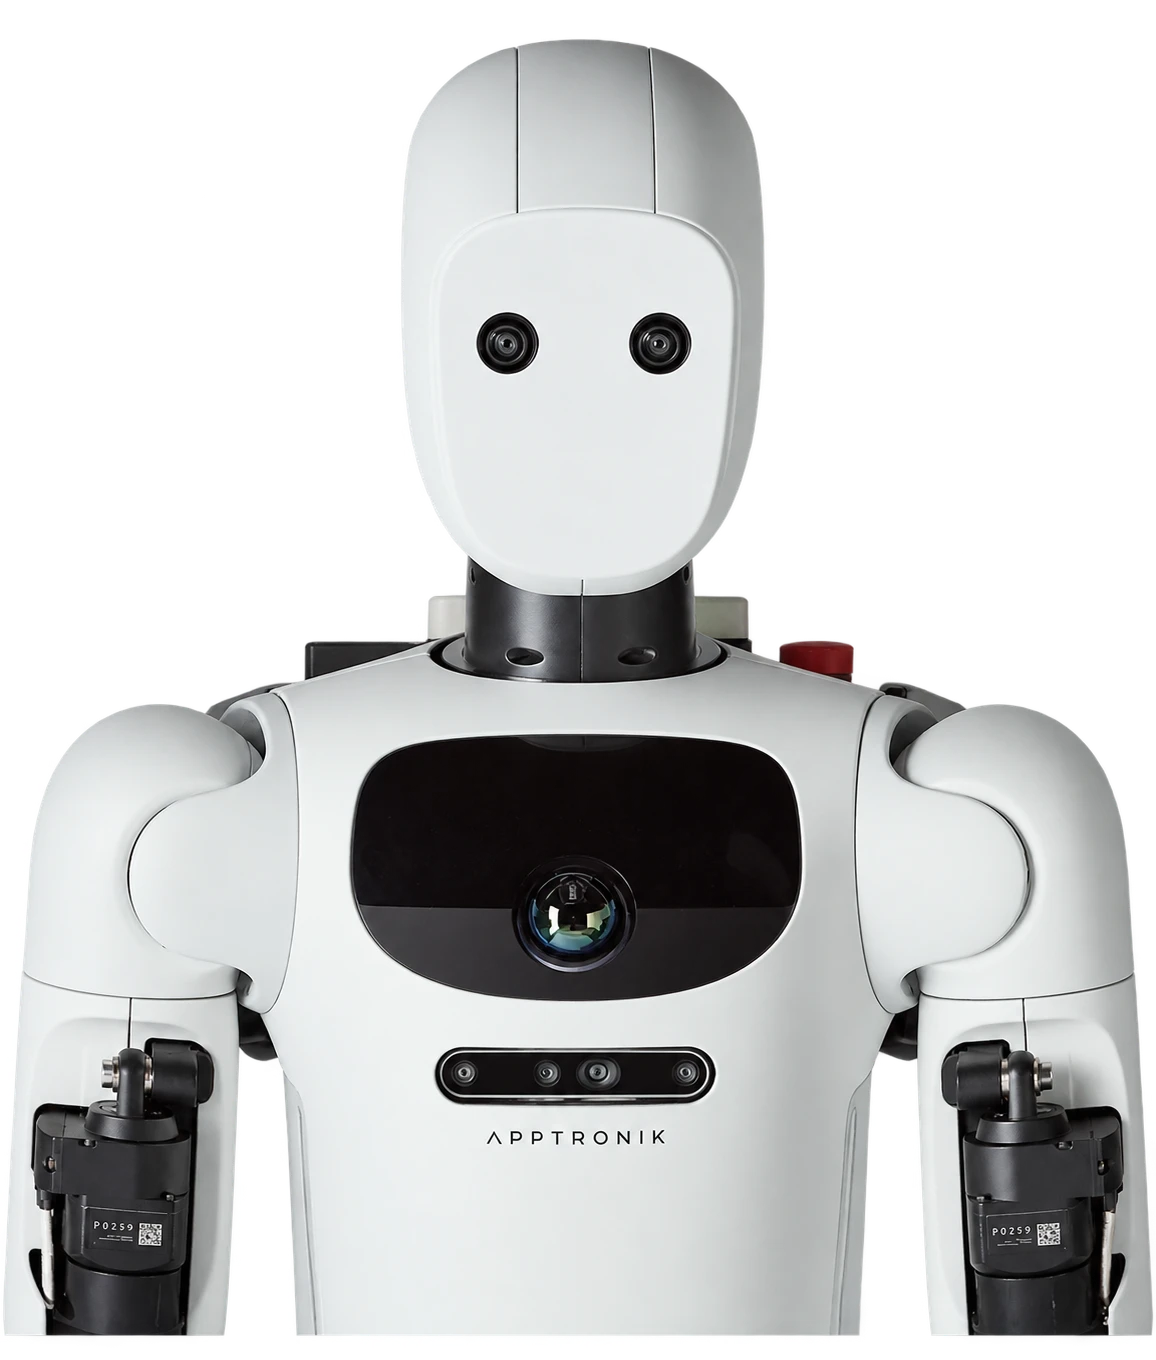
Dwunożny wariant modułowej platformy Apollo 2 do rozwoju manipulacji przemysłowej. Zakres aplikacji, konfigurację i dostępność należy potwierdzić.
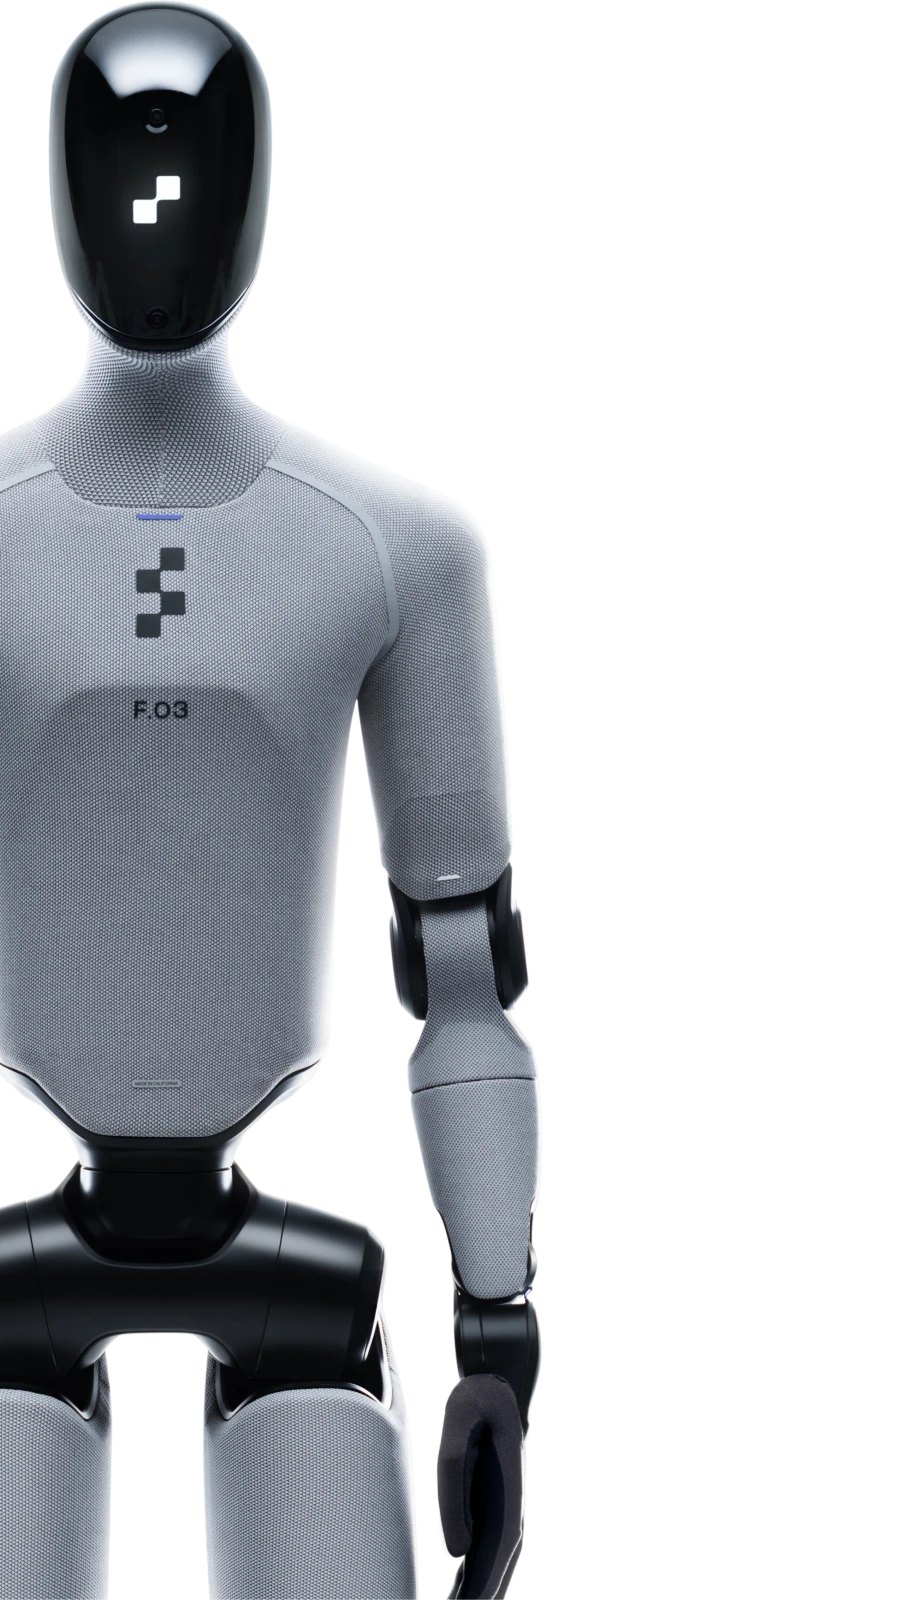
Humanoid do manipulacji i interakcji; osobne komunikaty producenta opisują próby przemysłowe w BMW.
Humanoid przemysłowy rozwijany z automatyczną wymianą baterii i obsługą materiałów.
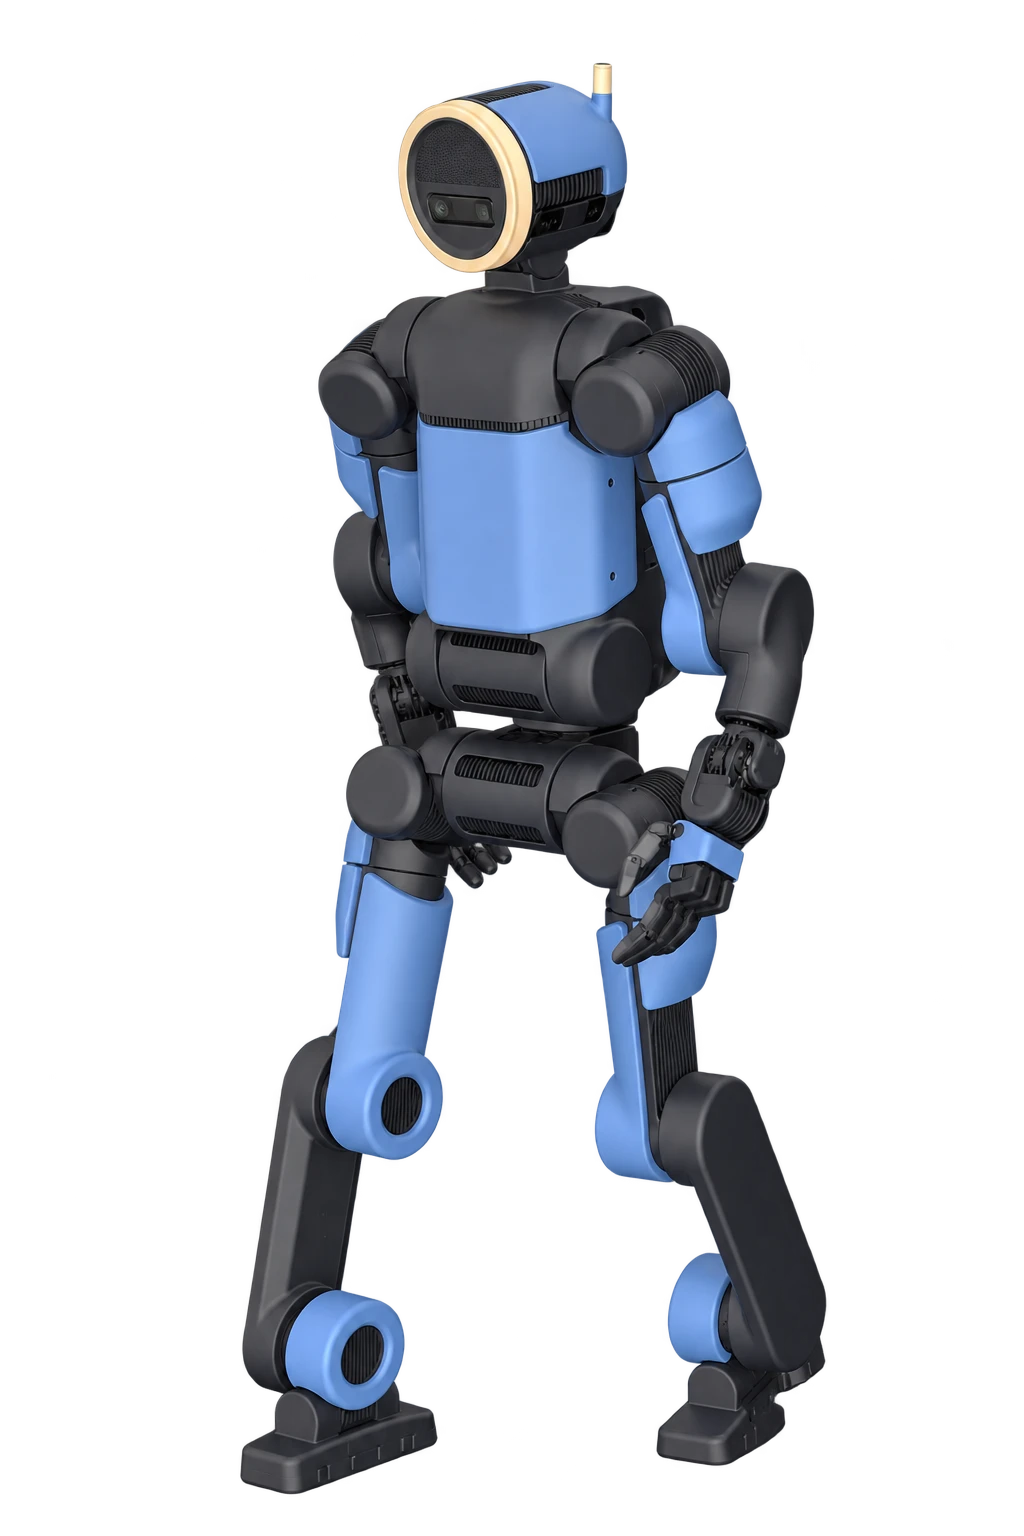
Elektryczny Atlas w wersji produkcyjnej 2026, projektowany do zadań przemysłowych.
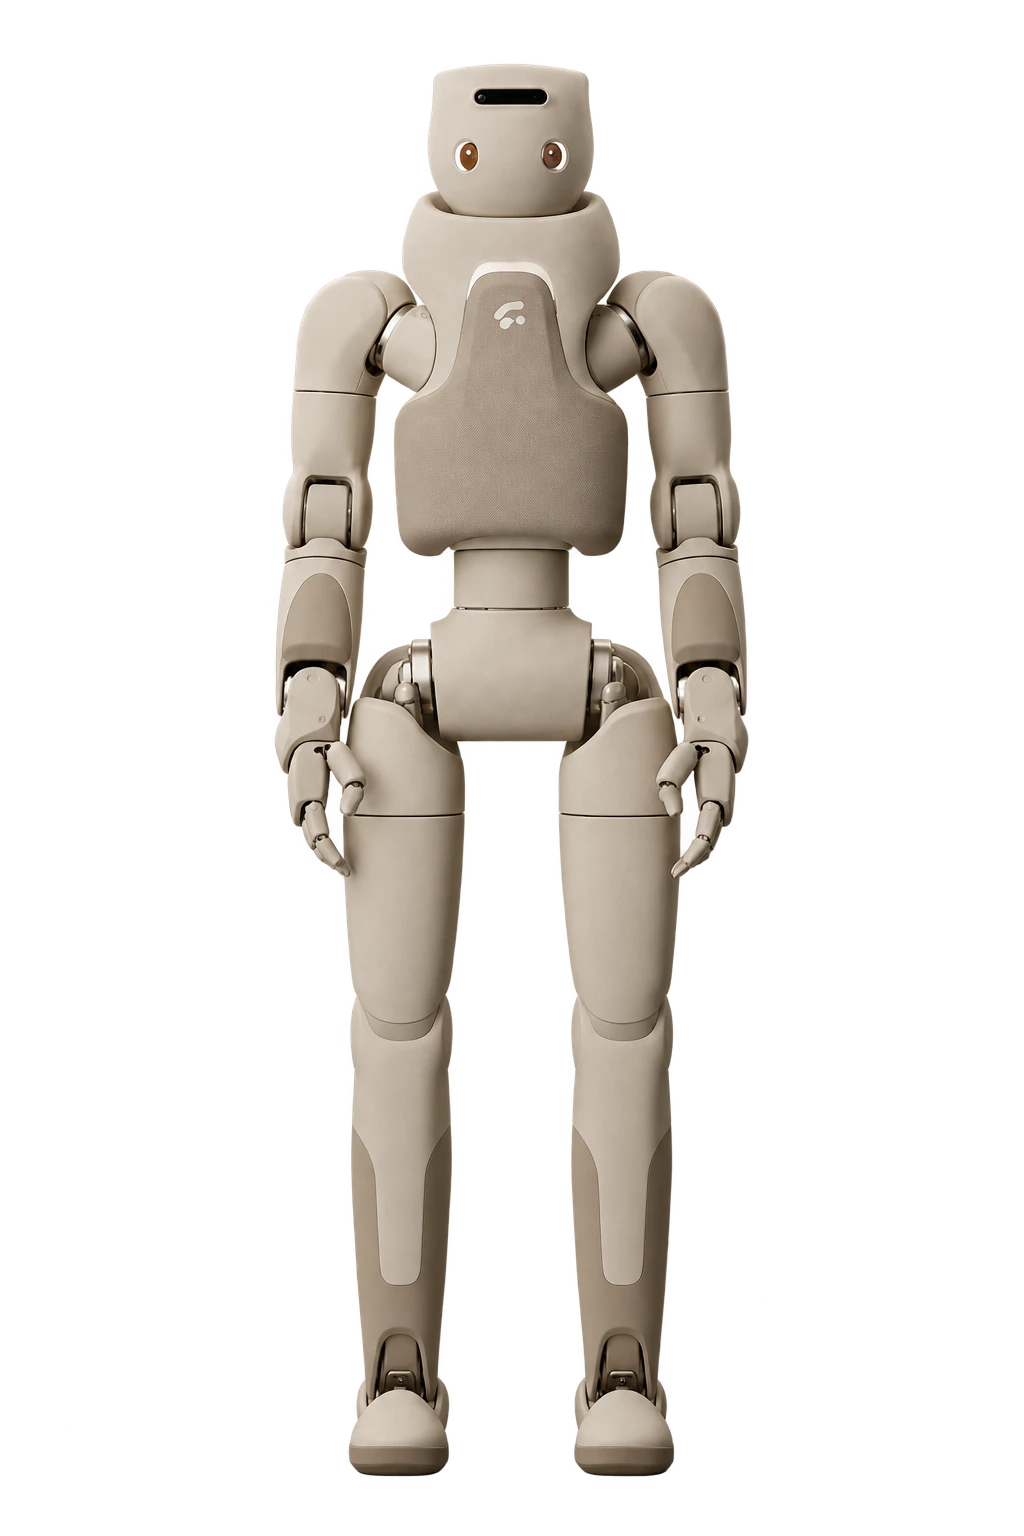
Humanoid nastawiony na interakcje z ludźmi, z miękkimi osłonami i czujnikami dotyku.
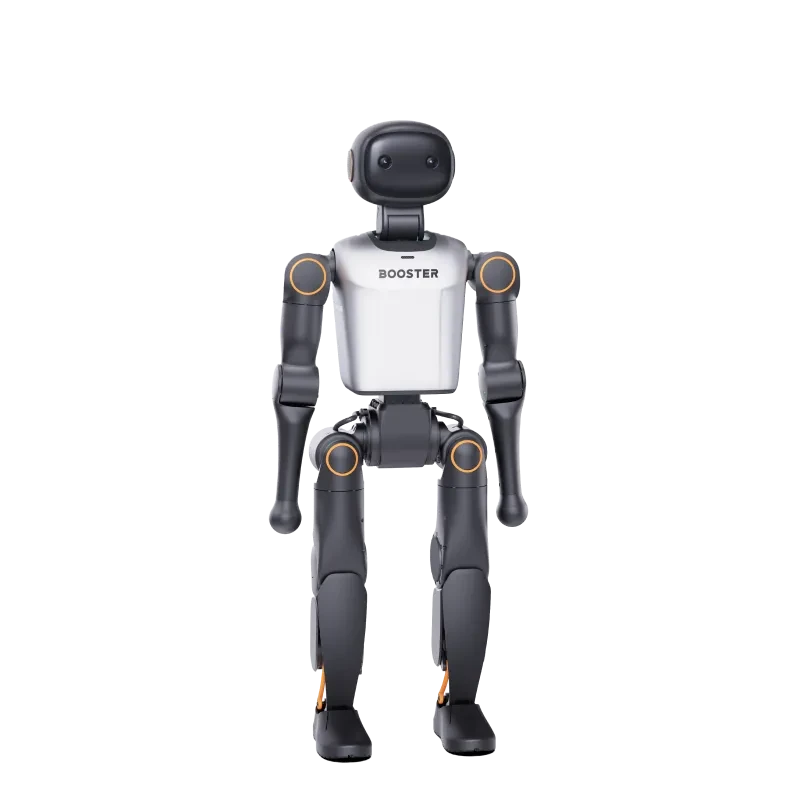
Kompaktowy humanoid do edukacji, programowania ruchu i robotycznej piłki nożnej.
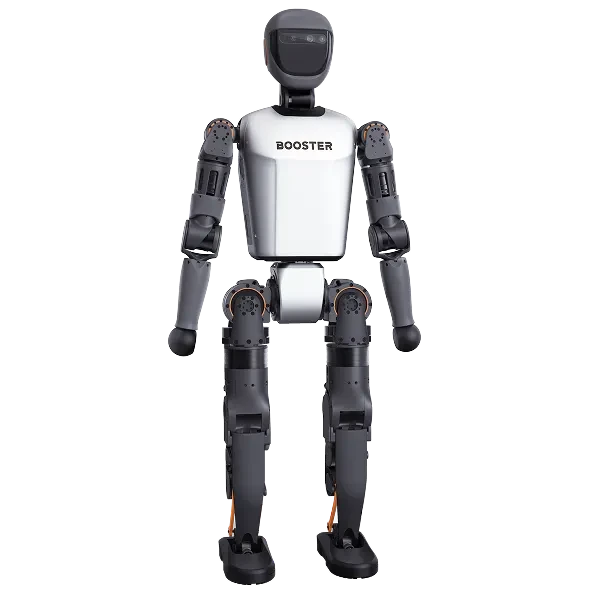
Platforma deweloperska do badań lokomocji, interakcji i sterowania całym ciałem.
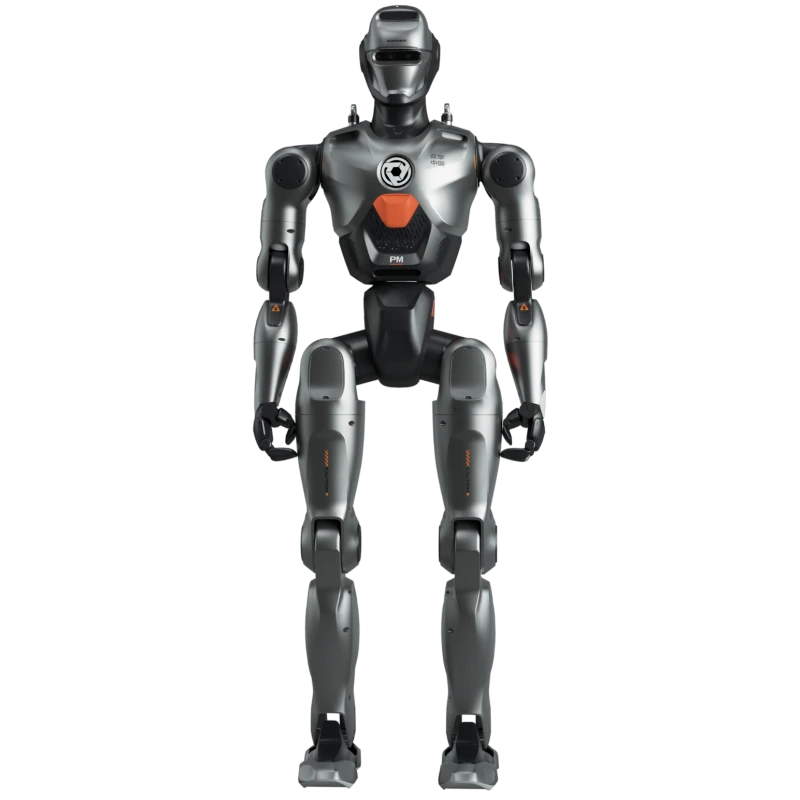
Humanoid do rozwoju ruchu i percepcji, dostępny w odrębnych konfiguracjach edukacyjnej i nawigacyjnej.
Pełnowymiarowa platforma badawcza z wymienną baterią i wariantami dłoni do eksperymentów manipulacji.
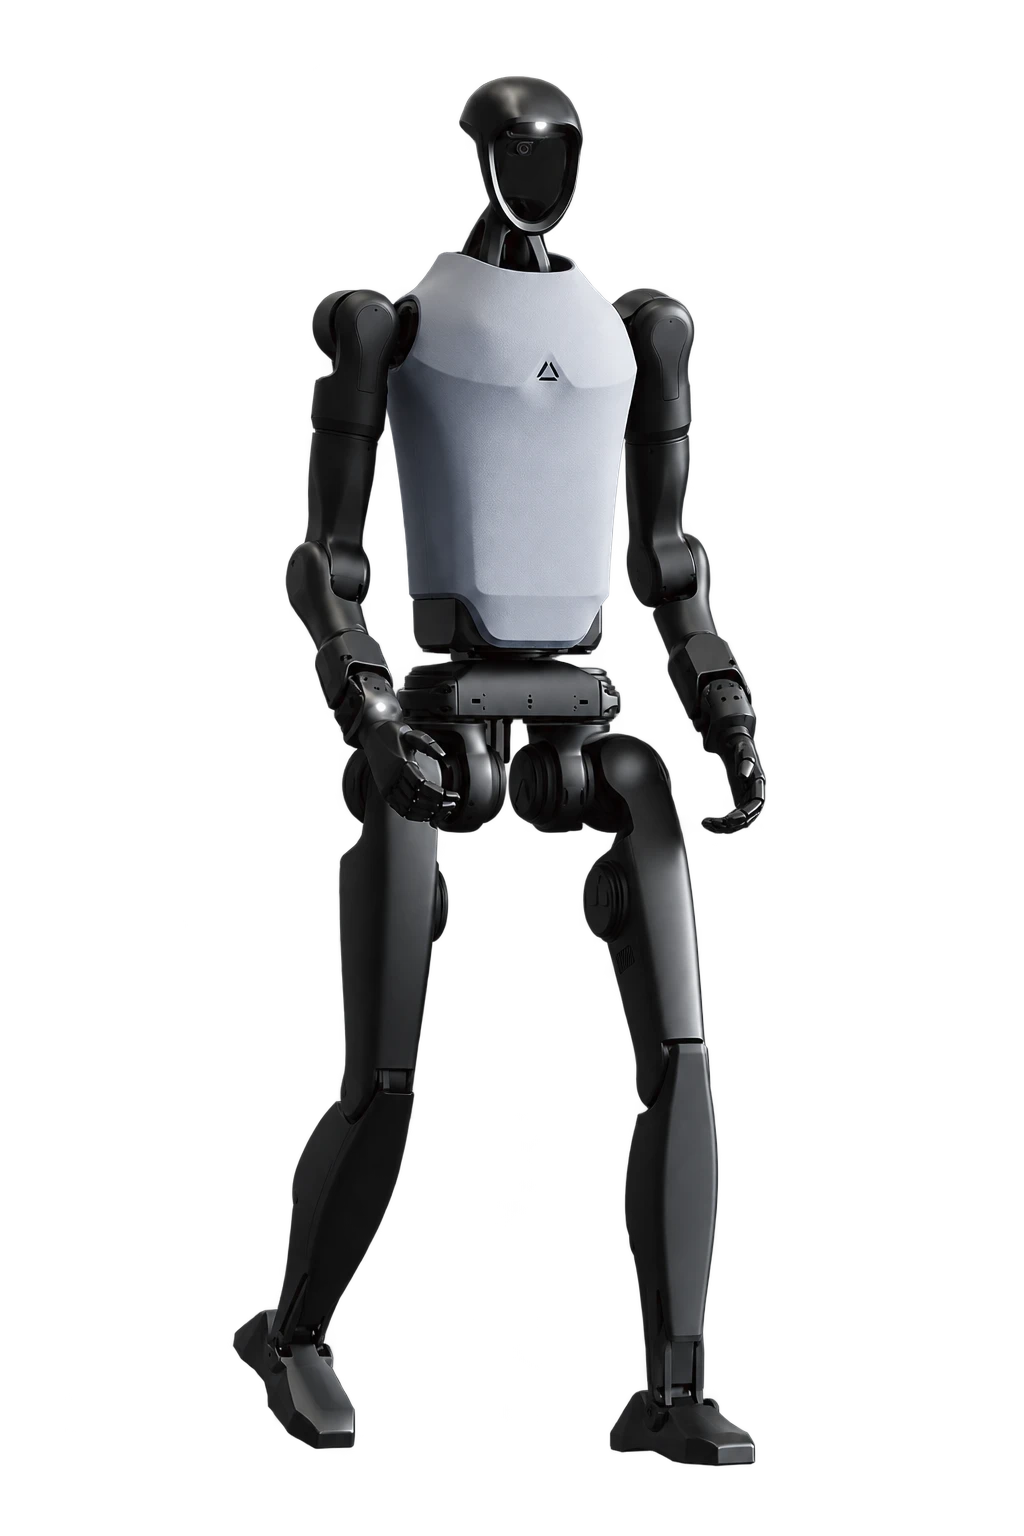
Odrębna konfiguracja rodziny H1 z rozbudowanymi ramionami i nogami do badań ruchu oraz manipulacji.
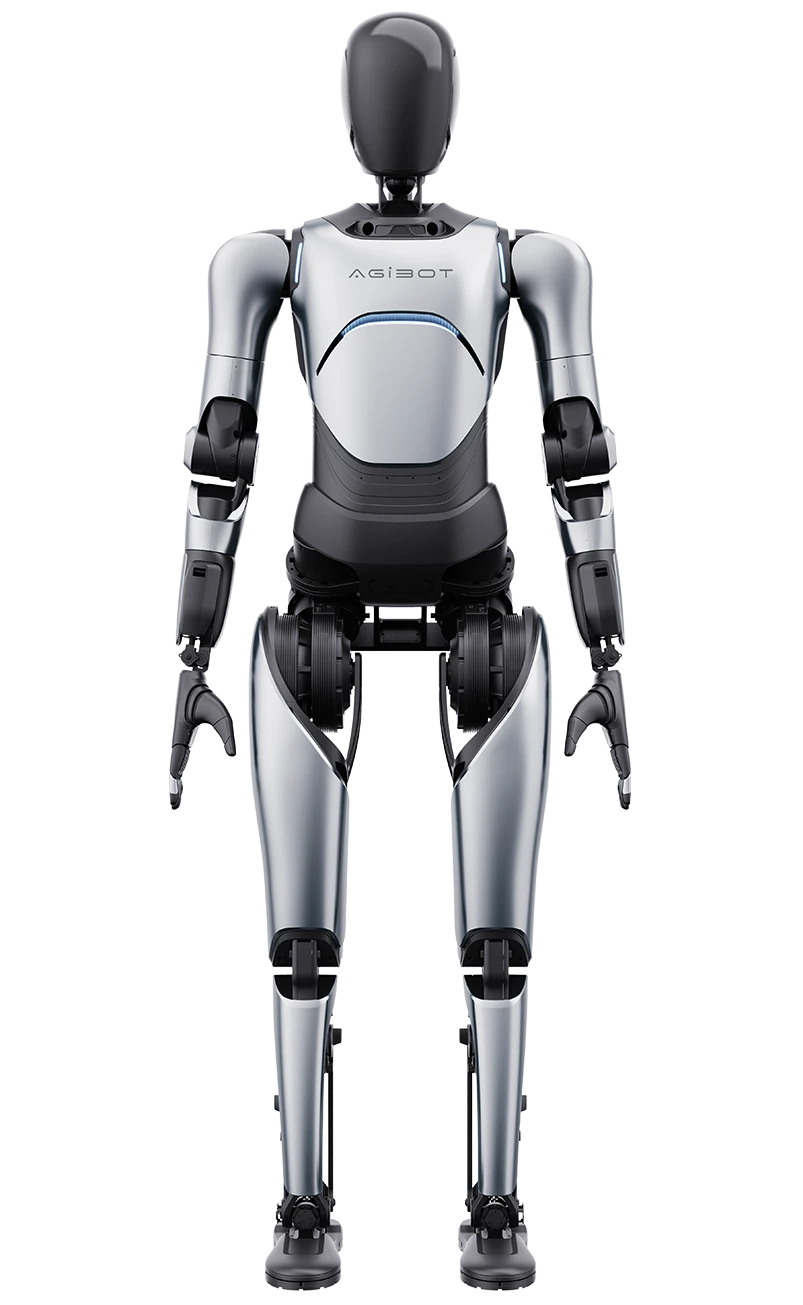
Humanoid do interakcji i prezentacji. W rodzinie A2 trzeba odróżnić konkretną konfigurację od wyposażenia pokazanego w demonstracji.
Pełnowymiarowy humanoid do choreografii i pokazów. Warto analizować go jako element usługi eventowej z przygotowaniem i operatorem.
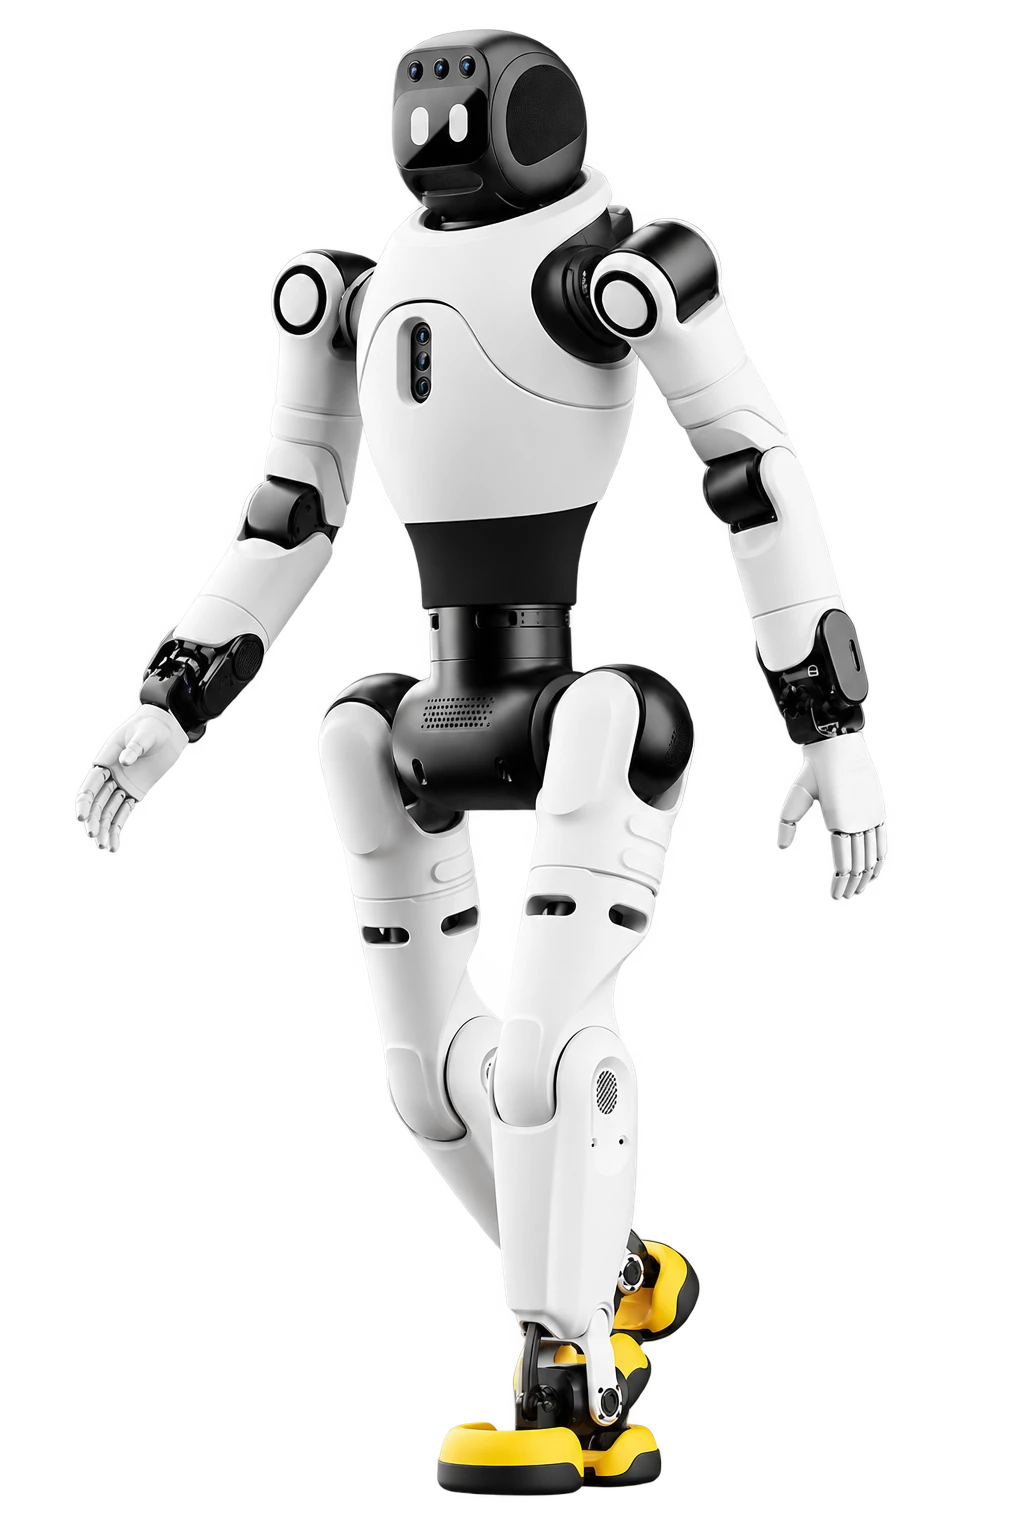
Kompaktowa wersja Ultra łącząca pokazy ruchu z rozwojem aplikacji. Nie należy mieszać jej parametrów z bazowym X2.
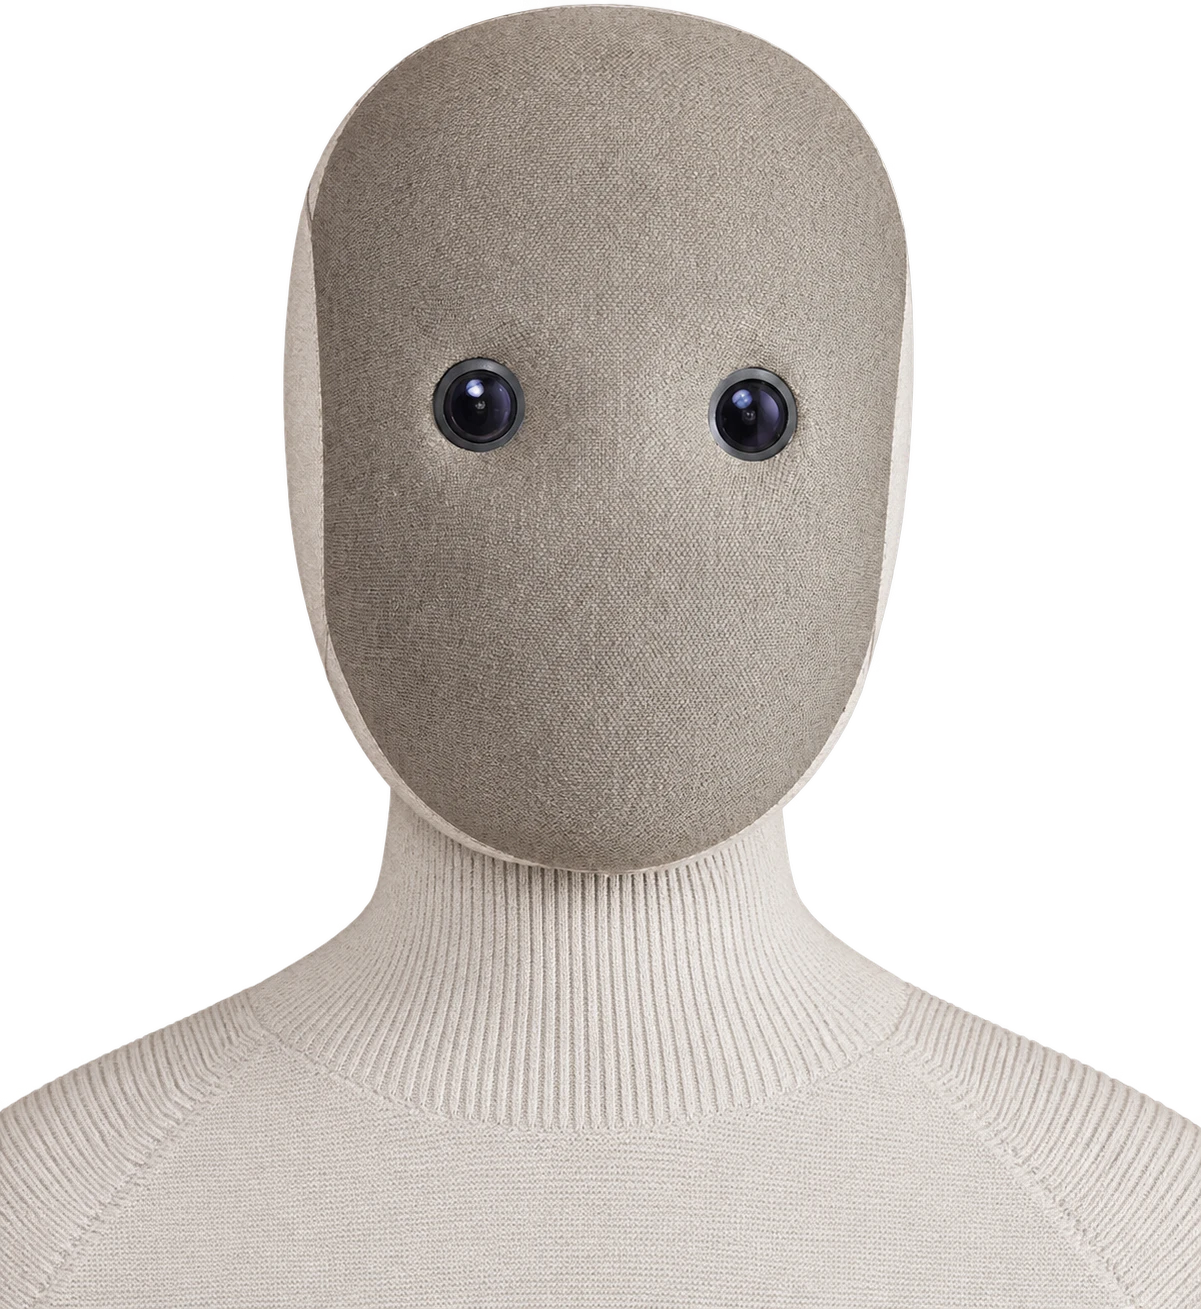
Humanoid rozwijany przede wszystkim do domu. Program Early Access warto obserwować, ale nie traktować jak gotowej usługi B2B.
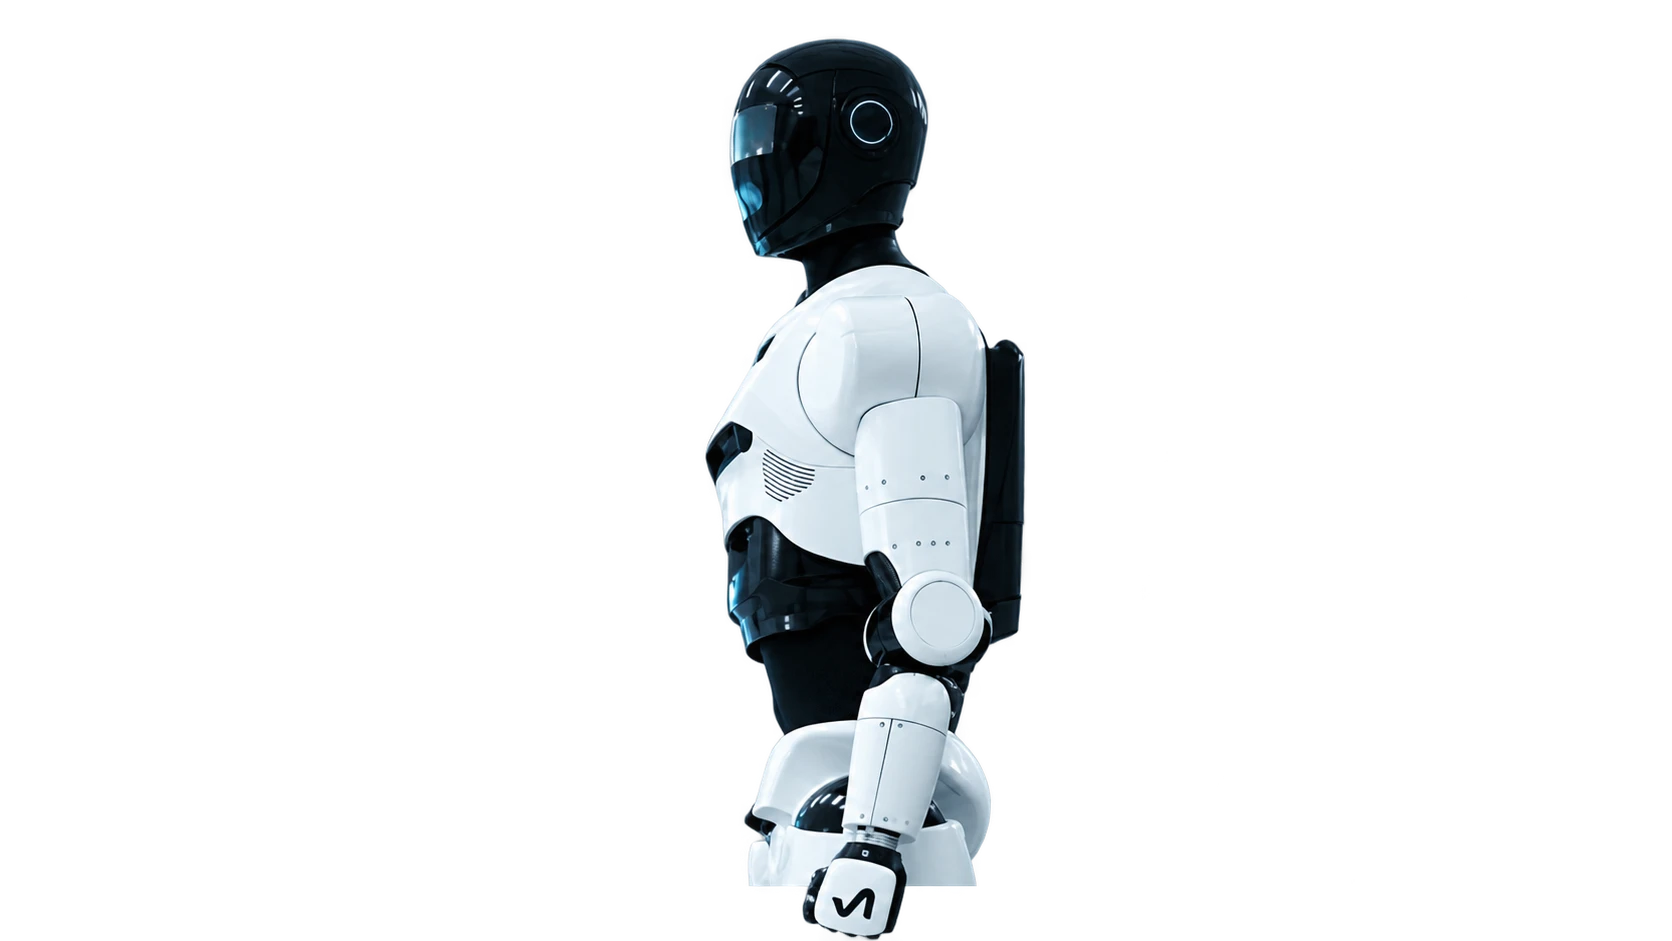
Dwunożna konfiguracja rodziny 4NE1 do rozwoju manipulacji i współpracy z ludźmi. Wyposażenie oraz zakres sterowania wymagają potwierdzenia.
Pełnowymiarowa platforma badawcza z wymiennym wyposażeniem i interfejsami programistycznymi. Dobór zaczyna się od wersji i zakresu SDK.
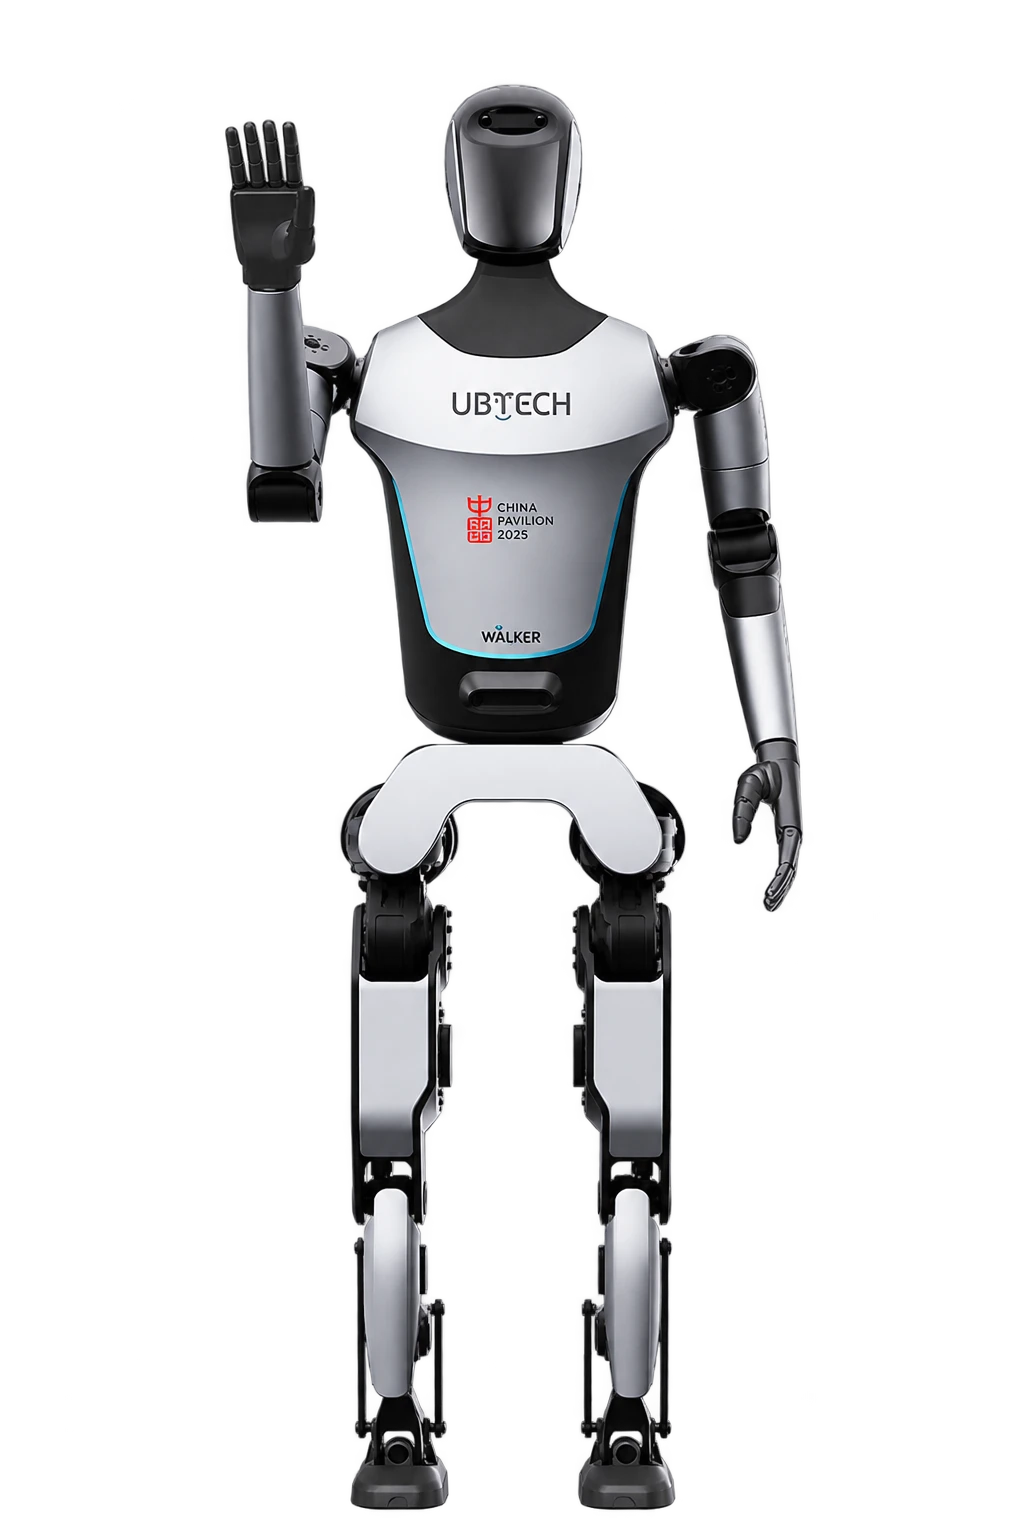
Humanoid do oprowadzania i interakcji z gośćmi. Zastosowania publiczne wymagają przygotowania treści i planu prowadzenia pokazu.
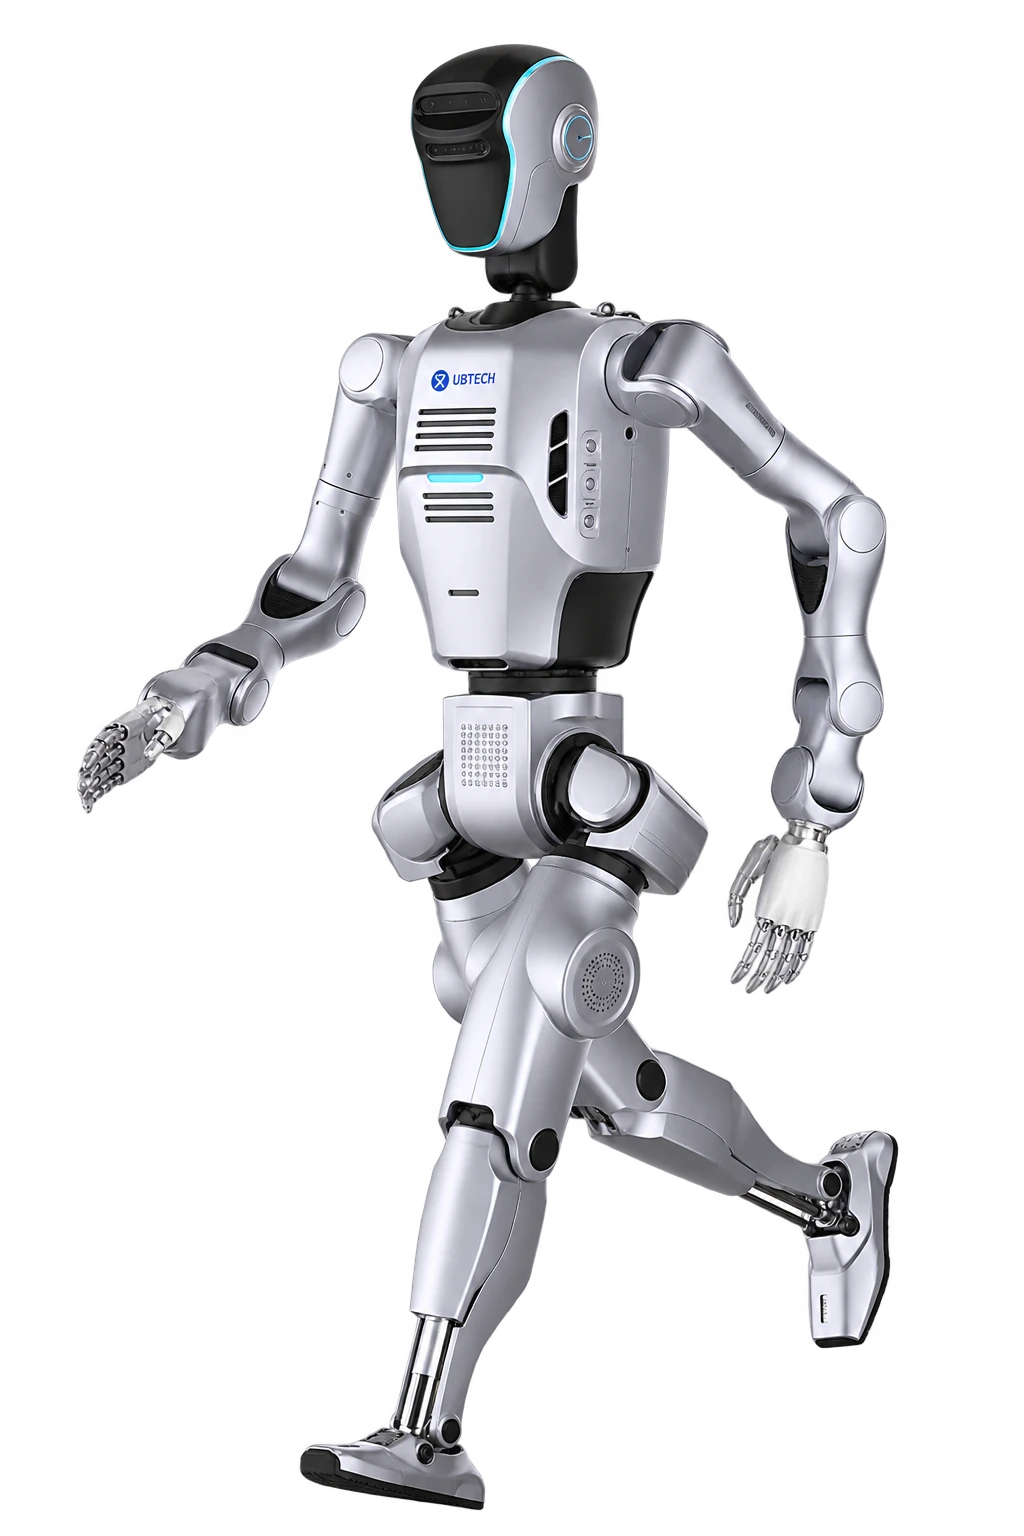
Humanoid do rozwoju manipulacji i interakcji. Wariant Max wymaga potwierdzenia zestawu dłoni, kamer i narzędzi programistycznych.
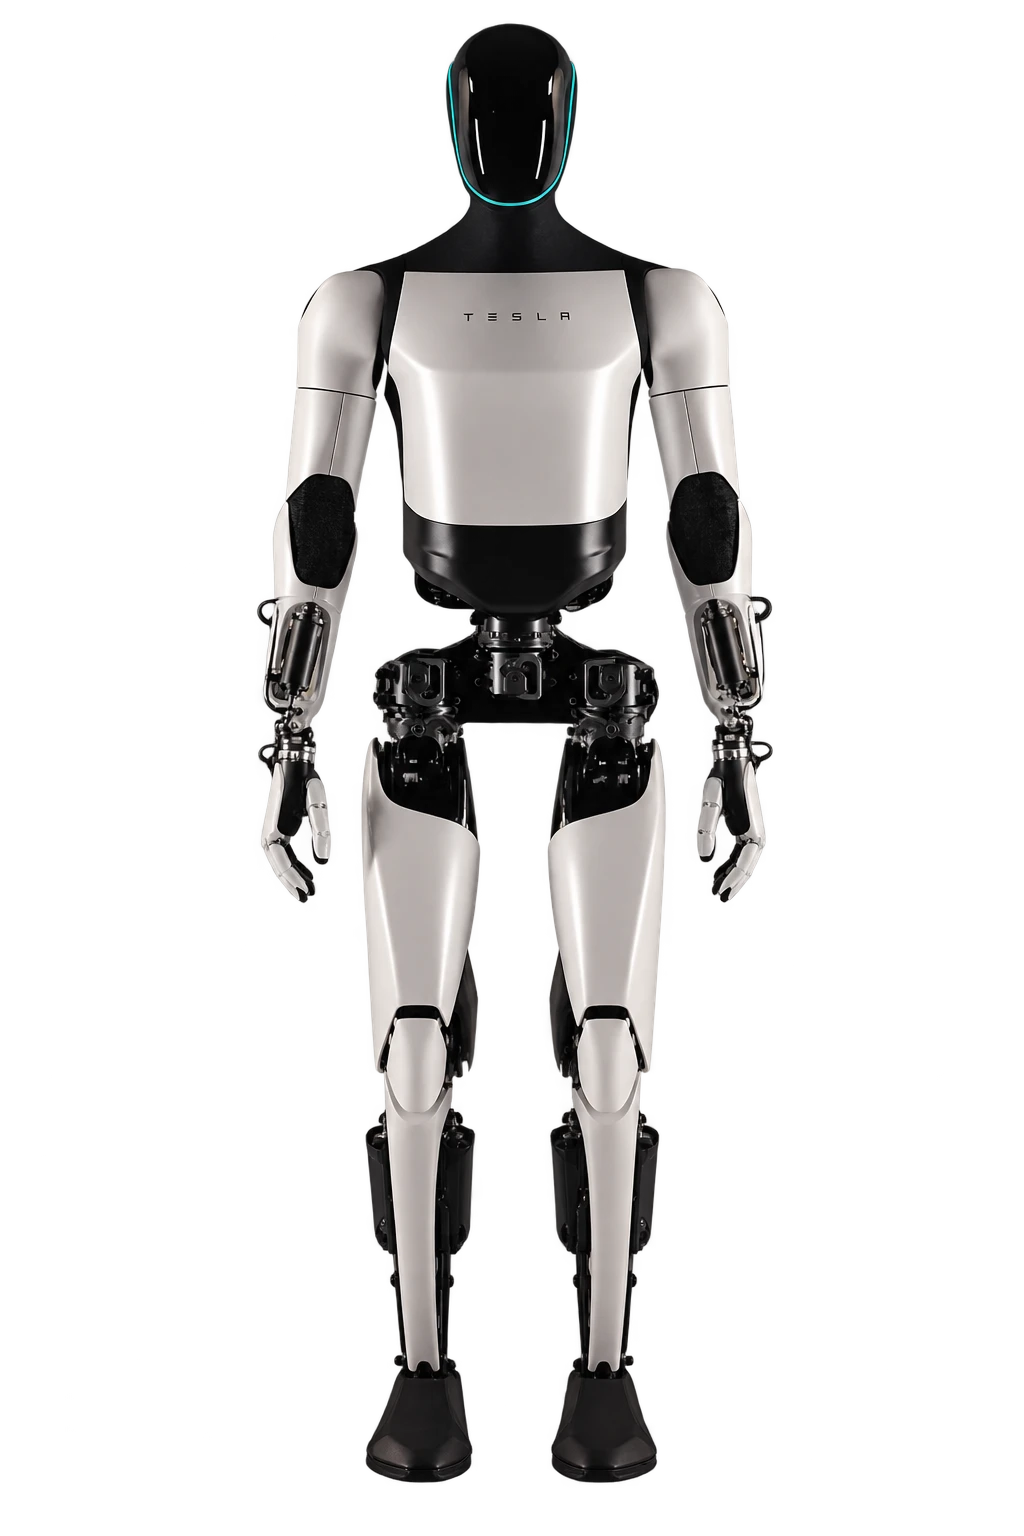
Projekt humanoida ogólnego przeznaczenia. Istotny punkt obserwacji rynku, ale bez potwierdzonej tutaj oferty dla polskiego klienta B2B.
Projekt humanoida rozwijany przez XPENG. Uruchomienie linii produkcyjnej jest sygnałem rozwoju, a dostępność dla konkretnego klienta pozostaje osobnym pytaniem.
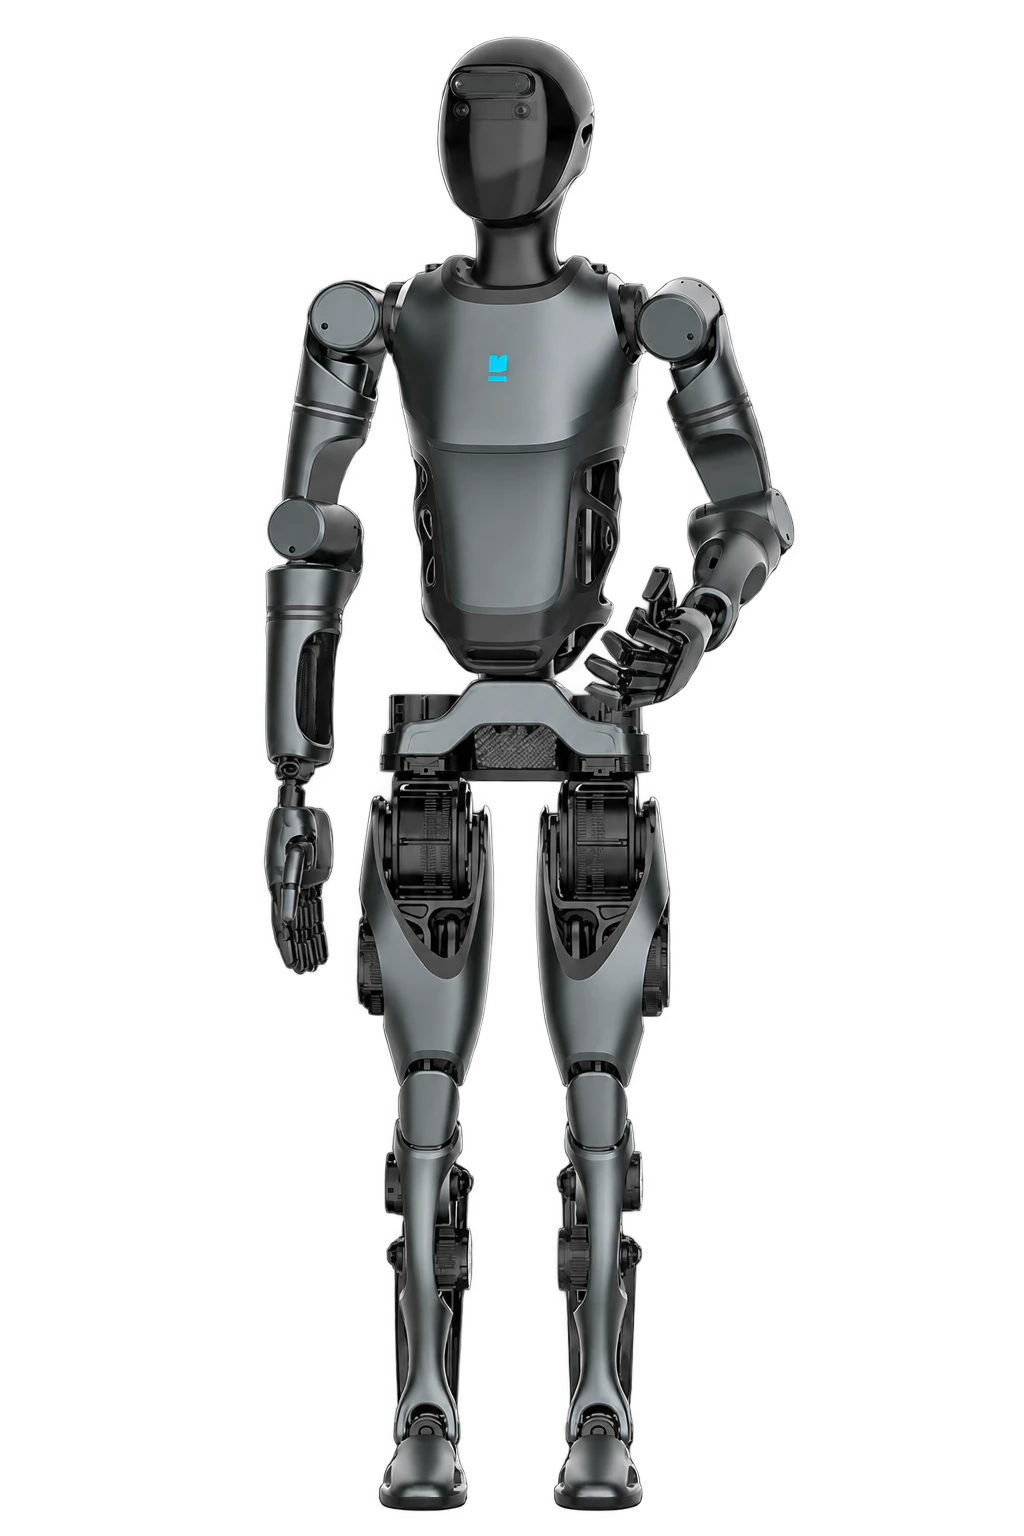
Pełnowymiarowy humanoid PUDU do rozwoju manipulacji, poruszania się i interakcji.
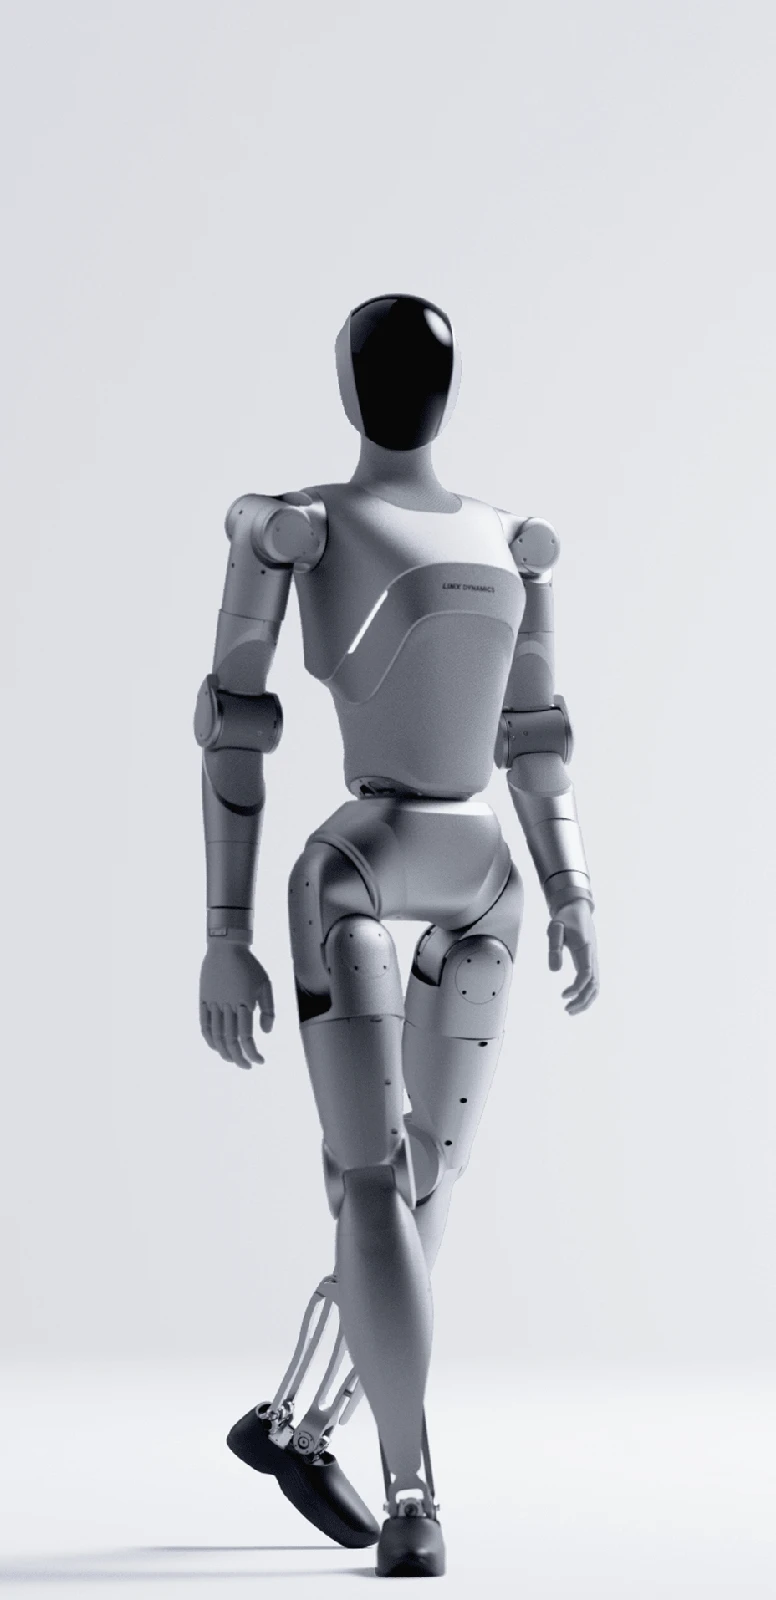
Humanoid ukierunkowany na ekspresję ruchu, prezentacje i interakcje, z ekosystemem tworzenia choreografii.
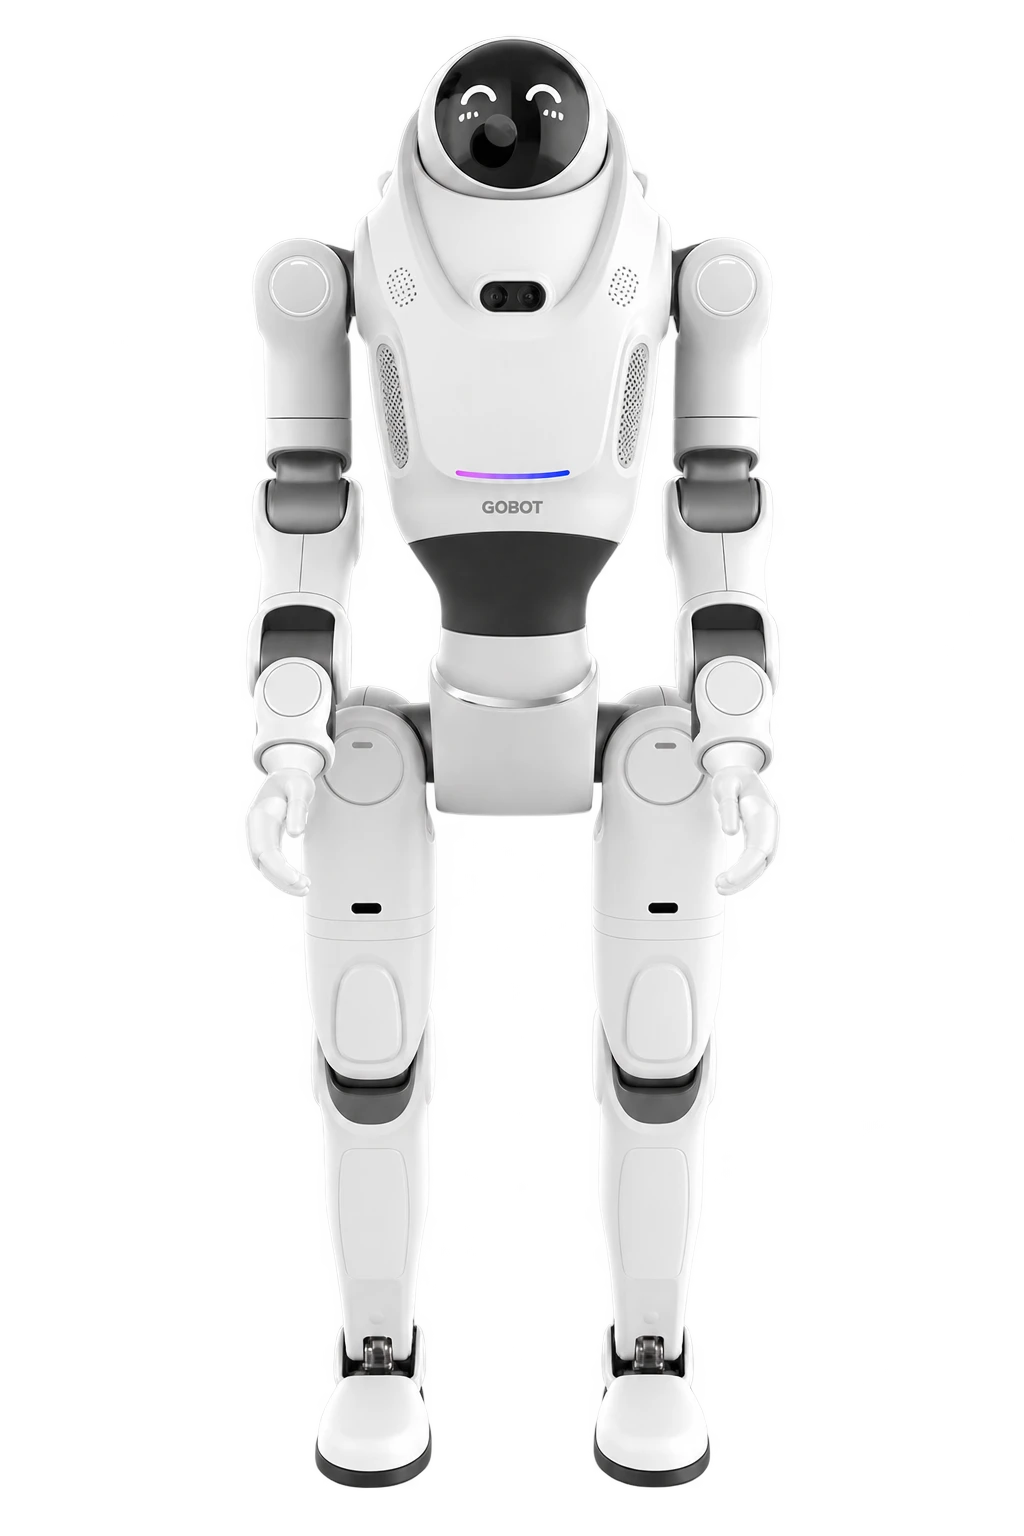
Humanoid prezentowany przez DOBOT w kontekście edukacji, interakcji i rozwoju zastosowań.
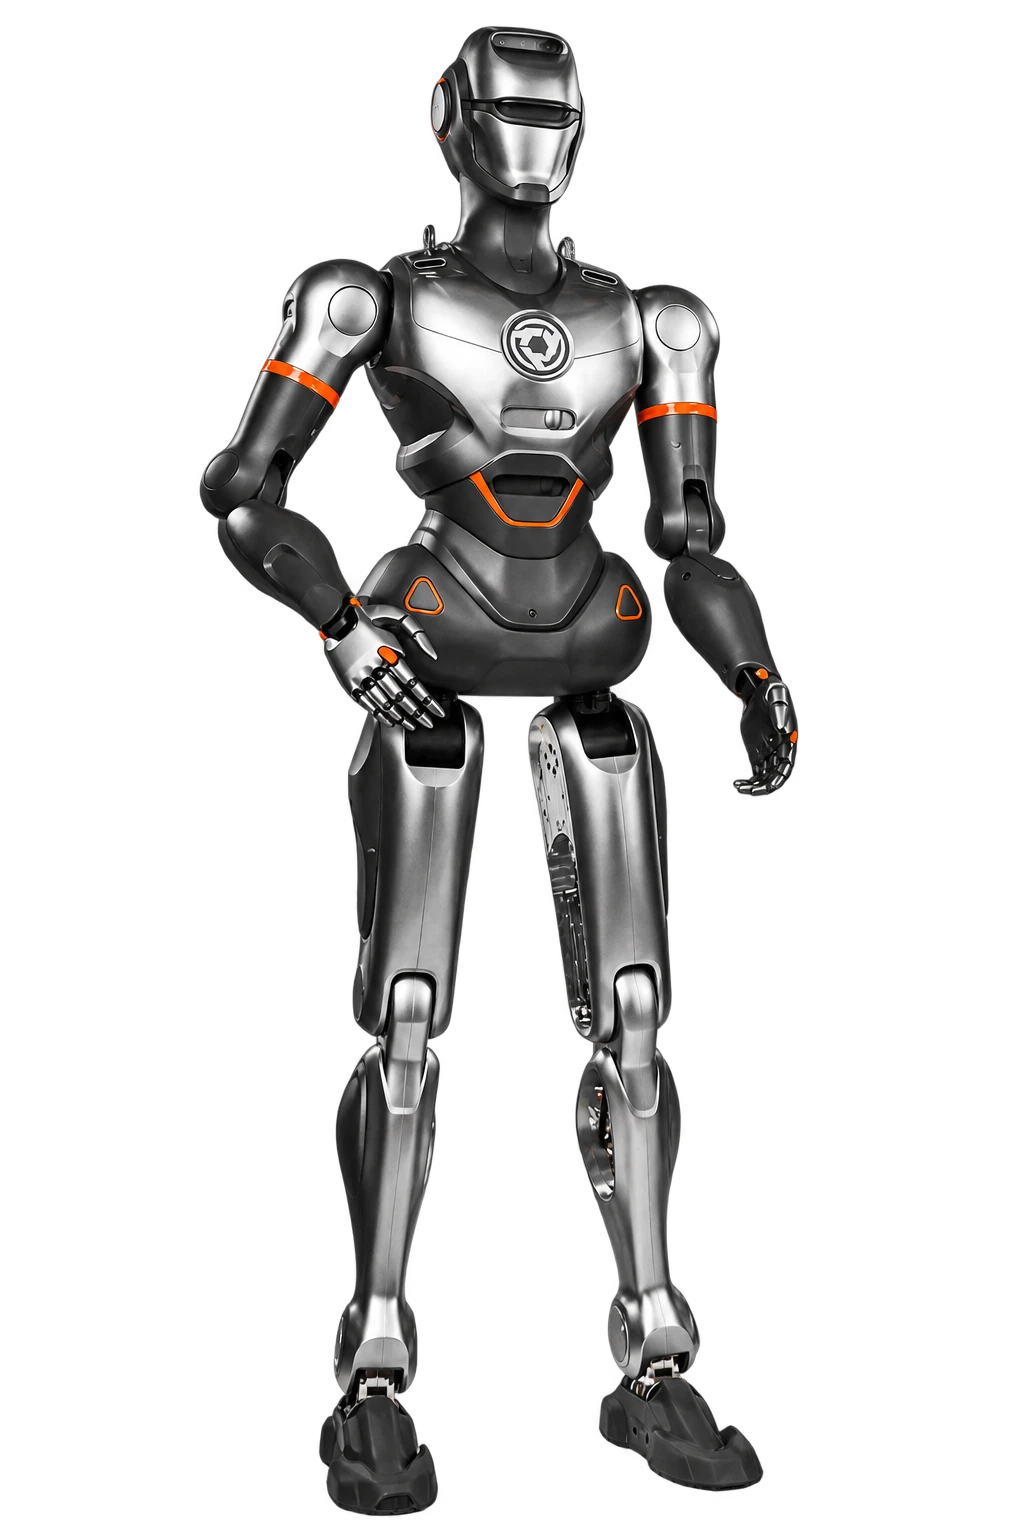
Pełnowymiarowy humanoid do analizy lokomocji i manipulacji. Producent pokazuje chód oraz dłoń o sześciu stopniach swobody.
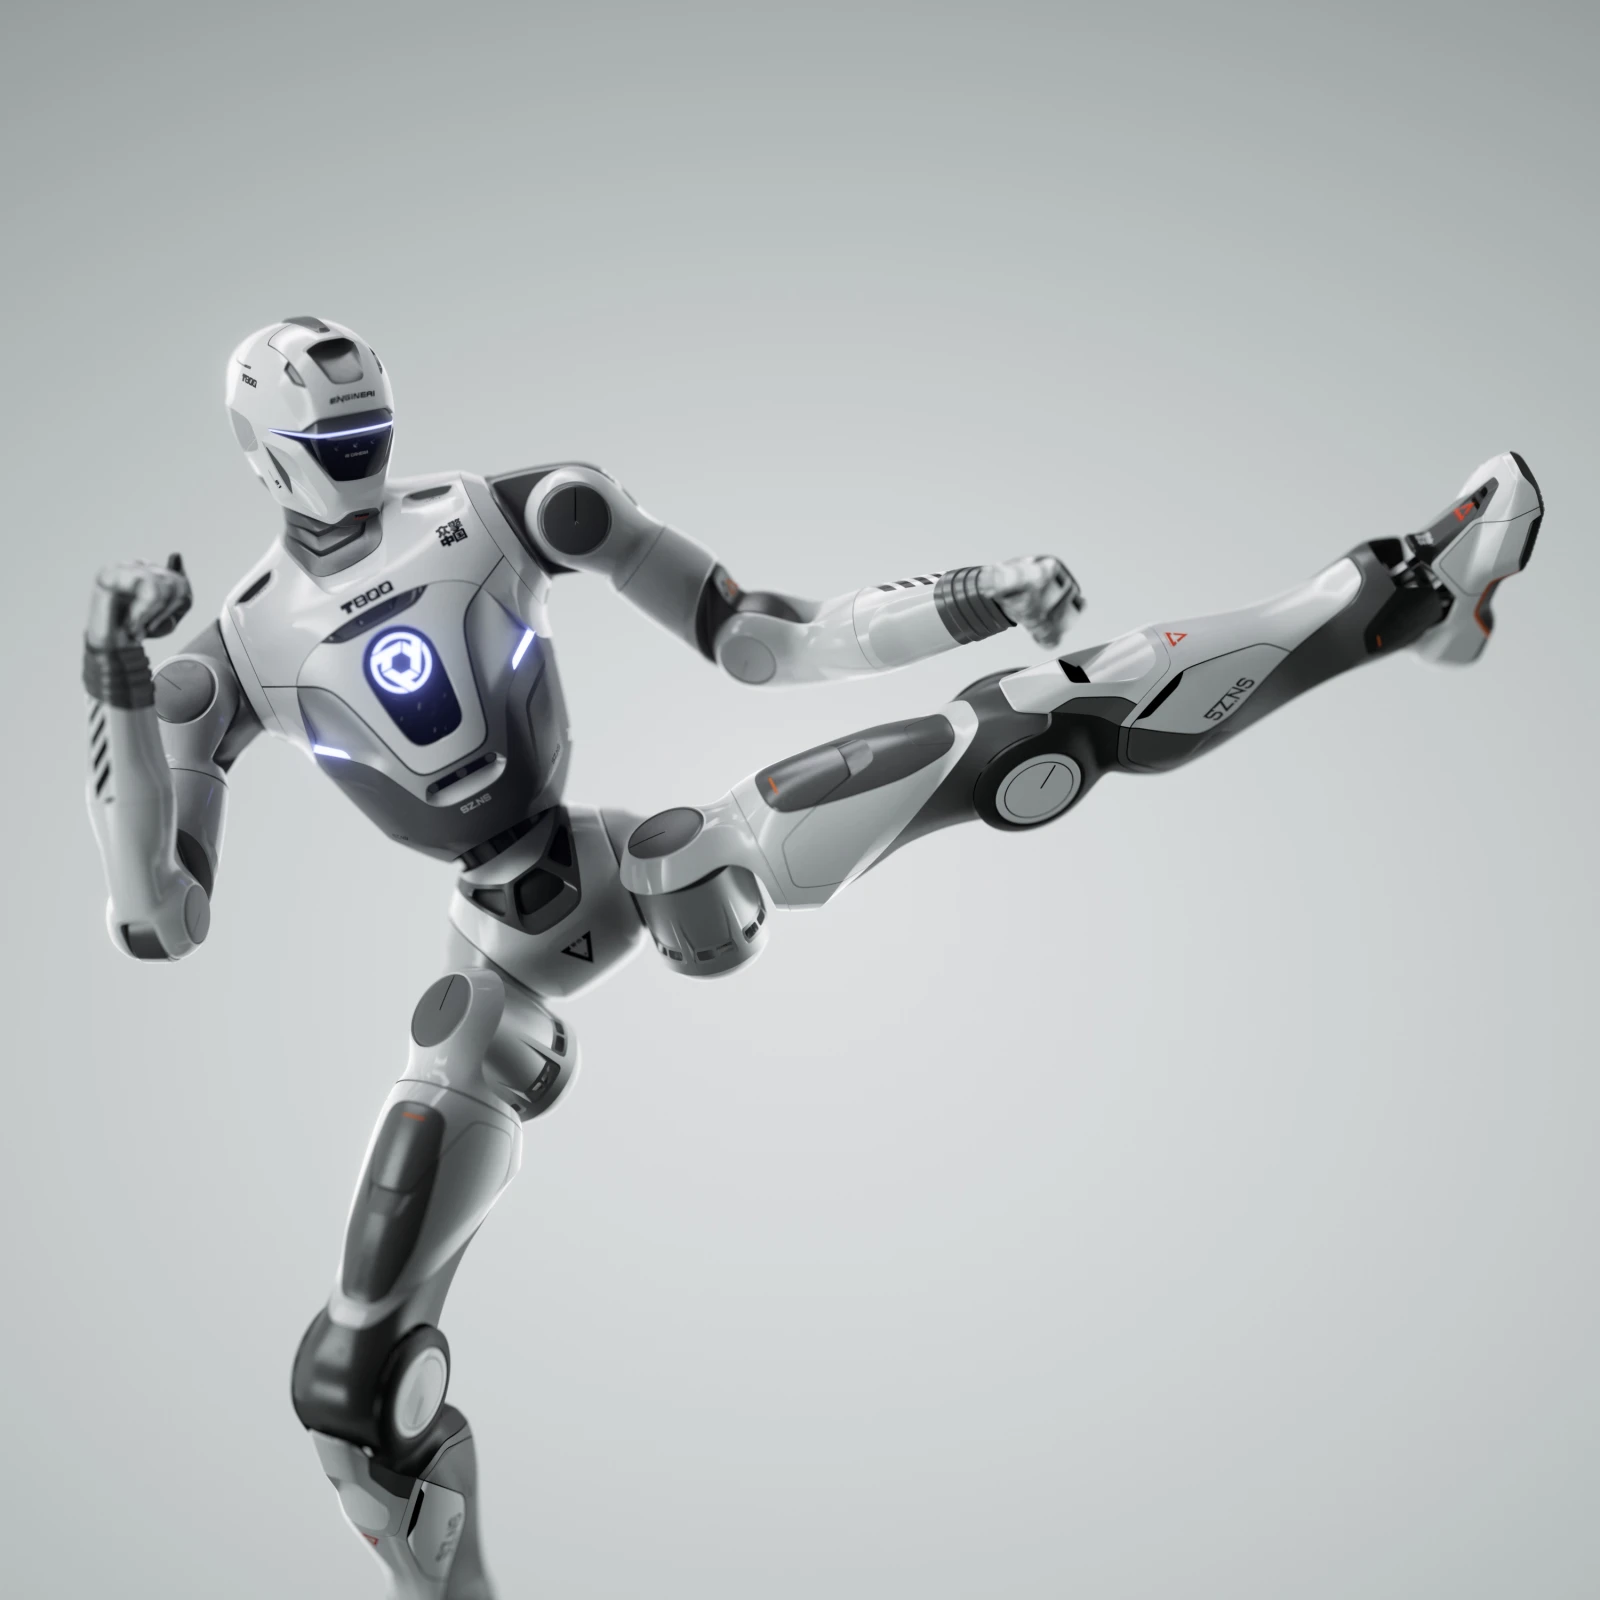
Rodzina pełnowymiarowych humanoidów z edycjami Basic, Open Source, Pro i Max. Zakres sterowania oraz wyposażenie zależą od wersji.
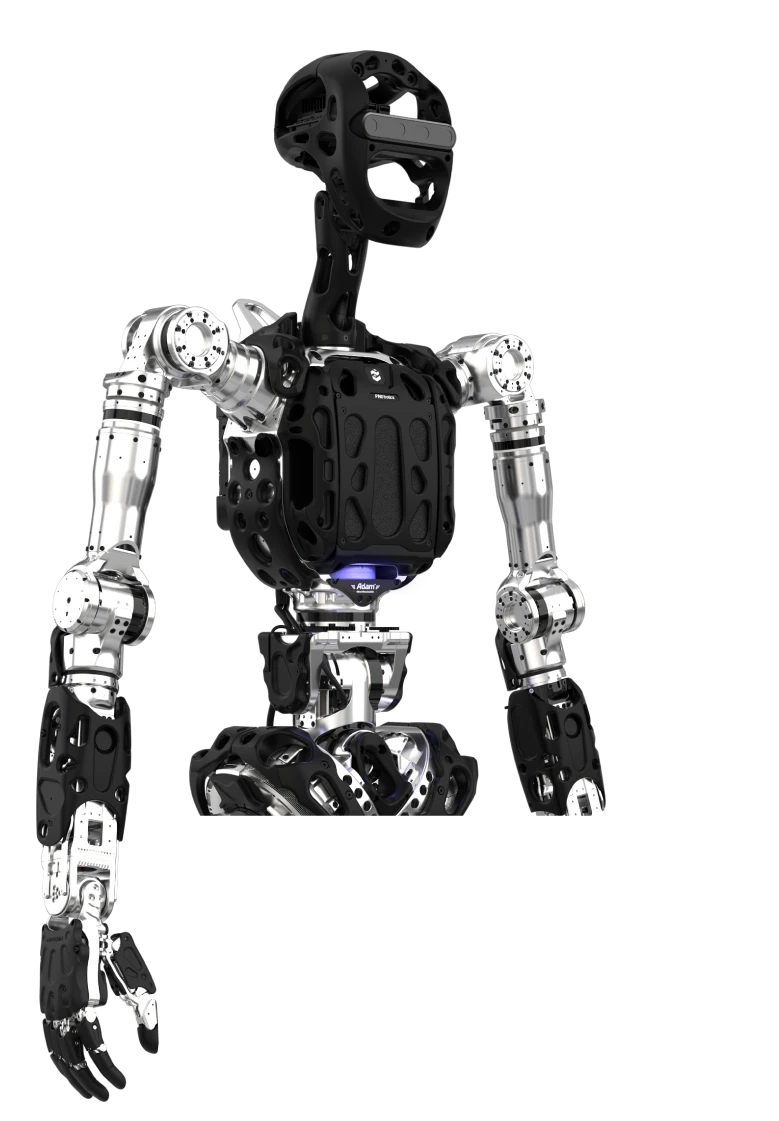
Modułowa rodzina badawcza Adam Lite, Standard, SP i Pro. Dokumentacja opisuje interfejsy sterowania, modele symulacyjne oraz obsługę modułów.
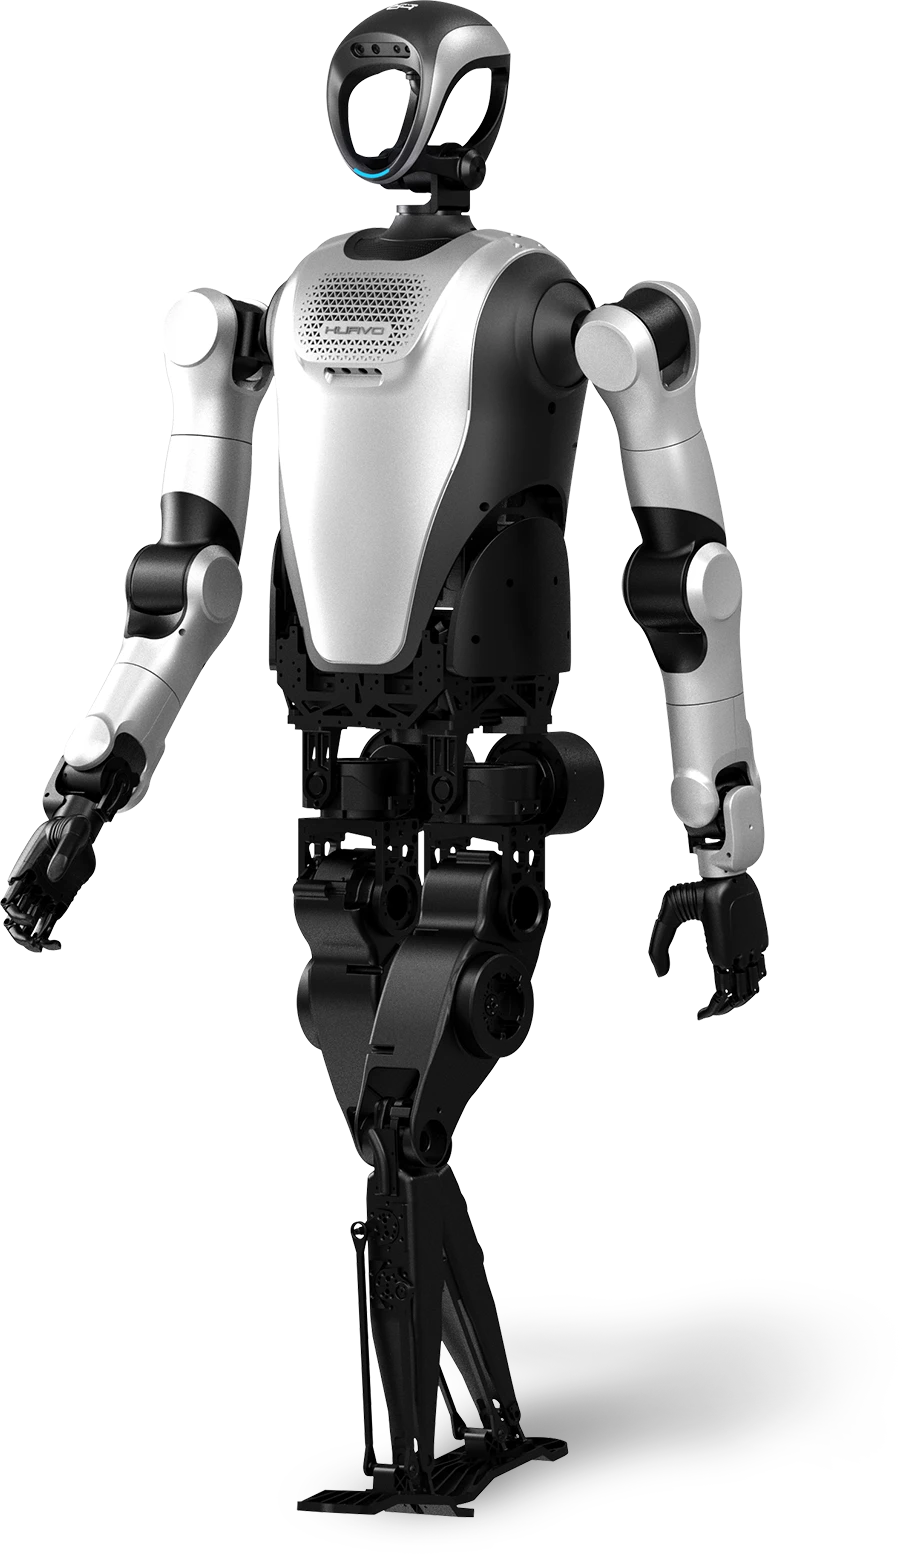
Pełnowymiarowy humanoid do rozwoju aplikacji badawczych i scenariuszy interakcji. Producent pokazuje różne konfiguracje ramion, głowy i dłoni.
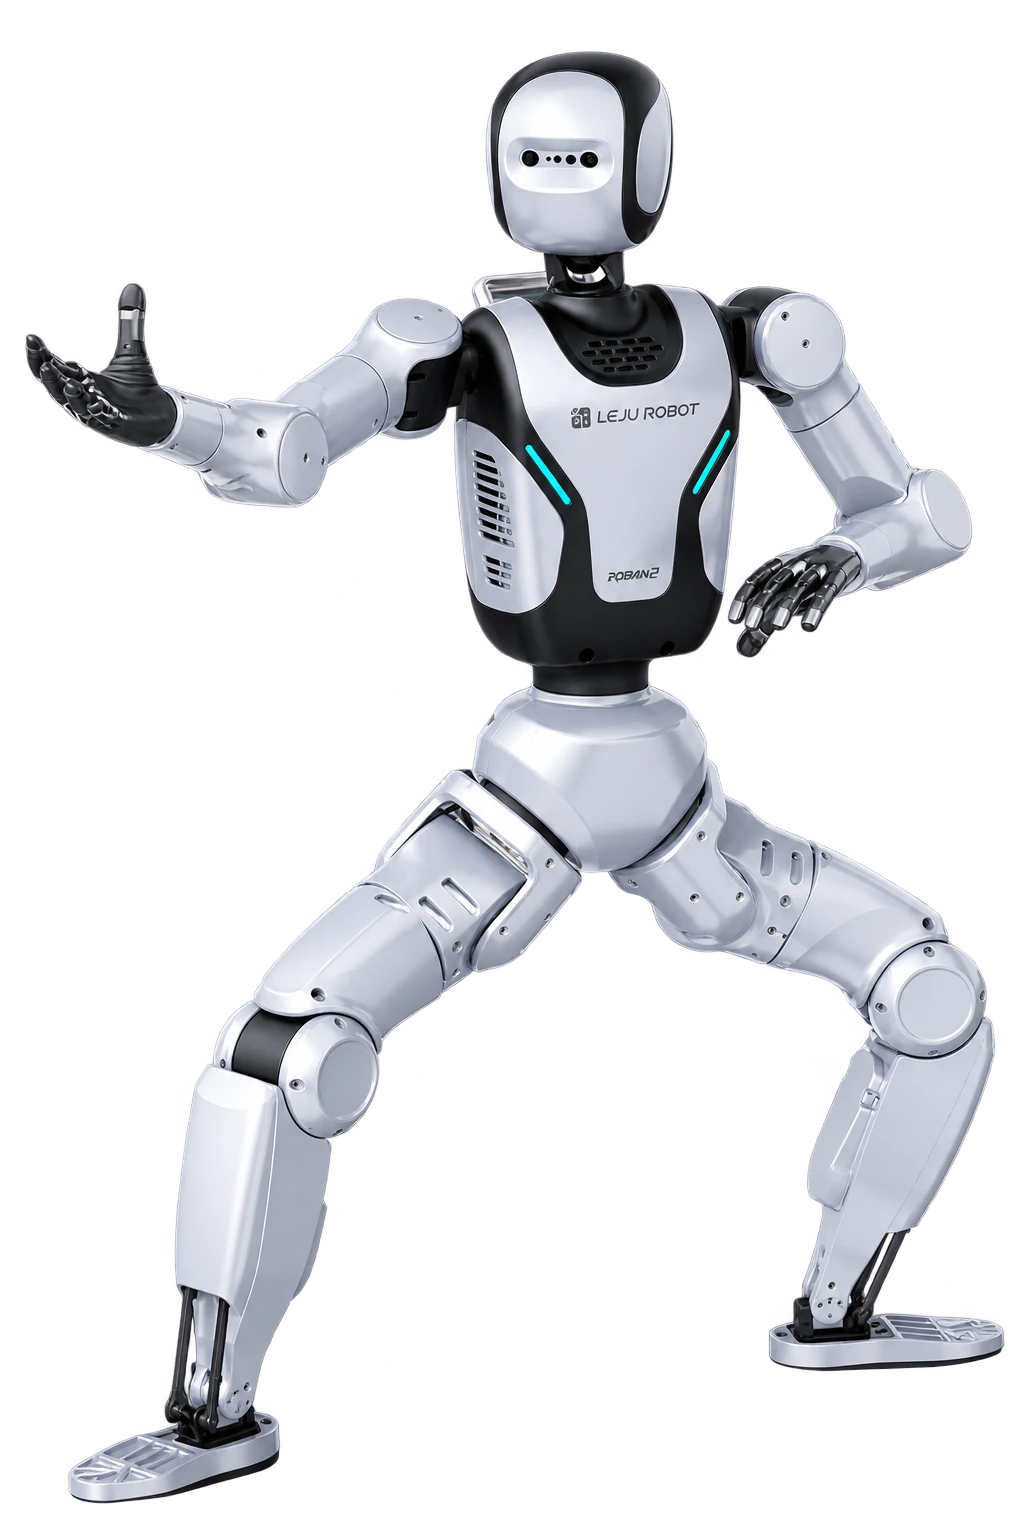
Mniejsza platforma humanoidalna do edukacji, demonstracji i rozwoju aplikacji. Dostępne konfiguracje różnią się dłońmi, percepcją oraz komputerem.
G1 czy R1: porównaj wymagania eksperymentu, wyposażenie dłoni i dostęp do programowania.
Przeczytaj analizę ↗Porównania humanoidówKompaktowy G1 i pełnowymiarowy H2 wymagają innej przestrzeni, logistyki i organizacji prób.
Przeczytaj analizę ↗Porównania humanoidówDwie drogi do manipulacji w logistyce: porównaj cały proces i dostęp do programu wdrożeniowego.
Przeczytaj analizę ↗Porównania humanoidówHumanoidy przemysłowe: obciążenie, infrastruktura baterii i plan utrzymania w jednym porównaniu.
Przeczytaj analizę ↗Porównania humanoidówDwa humanoidy do interakcji: porównaj rozmowę, trasę oprowadzania i udział operatora.
Przeczytaj analizę ↗Porównania humanoidówKompaktowe platformy: sprawdź, czy projekt potrzebuje choreografii, dostępu do sterowania czy pracy dłoni.
Przeczytaj analizę ↗Oddziel finansowanie sprzętu od przygotowania zadania, licencji i opieki technicznej.
Przeczytaj analizę ↗HUMANOIDY / DECYZJE B2BPokaz jest usługą z przygotowaniem i logistyką, a nie samym przekazaniem urządzenia.
Przeczytaj analizę ↗HUMANOIDY / DECYZJE B2BJak odróżnić nagrany pokaz, sterowanie przez operatora i samodzielne wykonanie zadania. Pytania do dostawcy przed pilotażem.
Przeczytaj analizę ↗HUMANOIDY / DECYZJE B2BZacznij od pojemnika, chwytu i punktu odkładania, zanim porównasz humanoida z AMR.
Przeczytaj analizę ↗HUMANOIDY / DECYZJE B2BJak porównać platformy dla uczelni i zespołów R&D: zakres sterowania, licencje, sensory, dokumentację oraz wyposażenie laboratorium.
Przeczytaj analizę ↗HUMANOIDY / DECYZJE B2BPróba na rzeczywistym zadaniu: czas cyklu, interwencje, powtarzalność i warunki decyzji o dalszym wdrożeniu.
Przeczytaj analizę ↗HUMANOIDY / DECYZJE B2BDlaczego nazwa modelu nie wystarcza przy zamawianiu napędu, baterii lub dłoni. Praktyczny proces identyfikacji i planowania zapasu.
Przeczytaj analizę ↗HUMANOIDY / DECYZJE B2BSprawdź zależności, które decydują o działaniu robota po dostawie i po zakończeniu pilotażu.
Przeczytaj analizę ↗Dobór. Porównanie. Koordynacja.
Dobór humanoida do konkretnego procesu: porównanie konfiguracji, autonomii, dostępności i warunków pilotażu.
Poznaj zakres doradztwaCena urządzenia nie jest całym budżetem projektu. Zestaw konfigurację sprzętu, integrację, licencje, szkolenie, obsługę i części. Porównuj oferty dla tego samego zadania i okresu użytkowania. HumanoidPoint nie publikuje potwierdzonego cennika handlowego; kwoty w kalkulatorze są przykładowymi założeniami użytkownika.
Przeczytaj pełny poradnik ↗Sam film nie rozstrzyga, czy robot działa samodzielnie, odtwarza sekwencję czy korzysta z teleoperacji. Zapytaj o rolę operatora, interwencje i warunki nagrania. W pilotażu mierz całe zadanie: udane próby, błędy, czas nadzoru i zachowanie przy zmianach otoczenia.
Przeczytaj pełny poradnik ↗Wybierz jedno zadanie i reprezentatywne ładunki. Zapisz trasę, chwyt, tempo, błędy i udział operatora. Porównaj wynik z obecnym procesem oraz prostszym robotem transportowym. Kryteria odbioru ustal przed testem; pojedynczy udany przejazd nie wystarcza do zaplanowania całej zmiany.
Przeczytaj pełny poradnik ↗