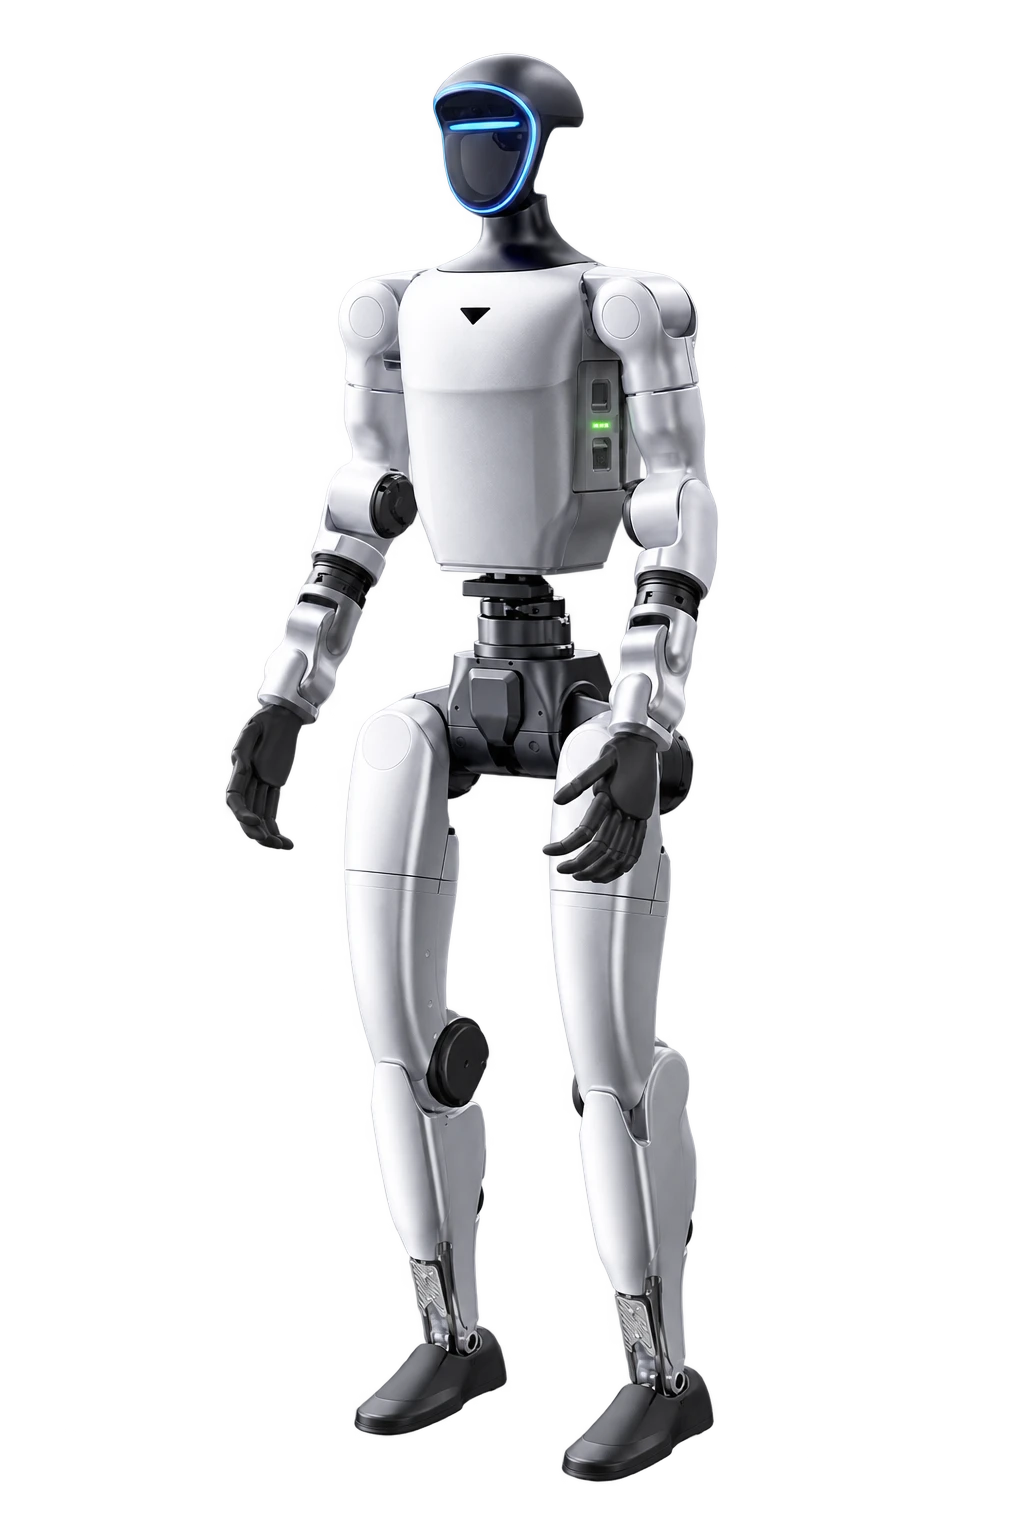
UnitreePlateforme de recherche
Unitree G1
Une plateforme humanoïde compacte pour les démonstrations et le développement d’applications.
132 cmhauteur
env. 35 kgmasse avec batterie
env. 2 hautonomie
HUMANOÏDES / GUIDE DU MARCHÉ
Comparer les humanoïdes : recherche, interaction et industrie. Caractéristiques, limites, pièces et critères de sélection.
Unitree R1, G1, H1 et H2 : commencez par variante, SDK et expérience.
Digit 5, Apollo 2, Figure 03, Walker S2 et Atlas : évaluez tâche, intégration et accès au projet.
Fourier GR-3 et plateformes de démonstration : définissez scénario, supervision et autonomie réelle.
Rédaction HumanoidPoint · revue du 27.09.2026
Quels humanoïdes suivre ? Signaux de déploiement, plateformes de recherche, spectacles et nouveaux projets, avec dates et sources.
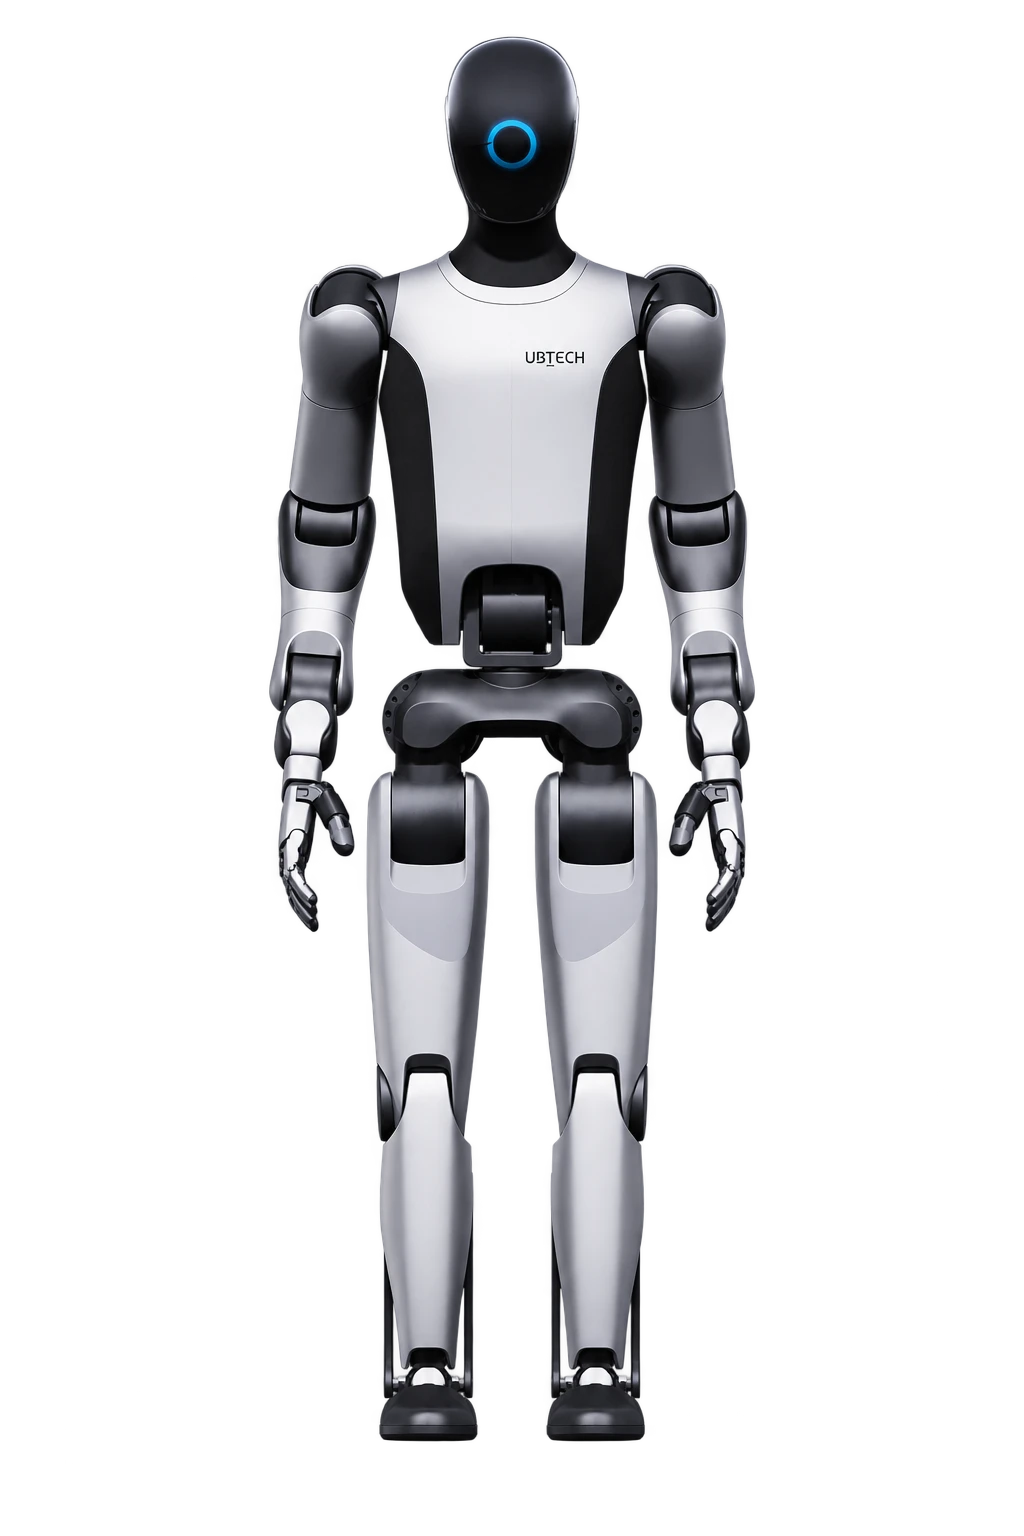
GXO, anciennes générations Digit et Walker S2 : distinguer déploiements clients et démonstrations de nouveaux modèles.
Découvrir cette voie ↗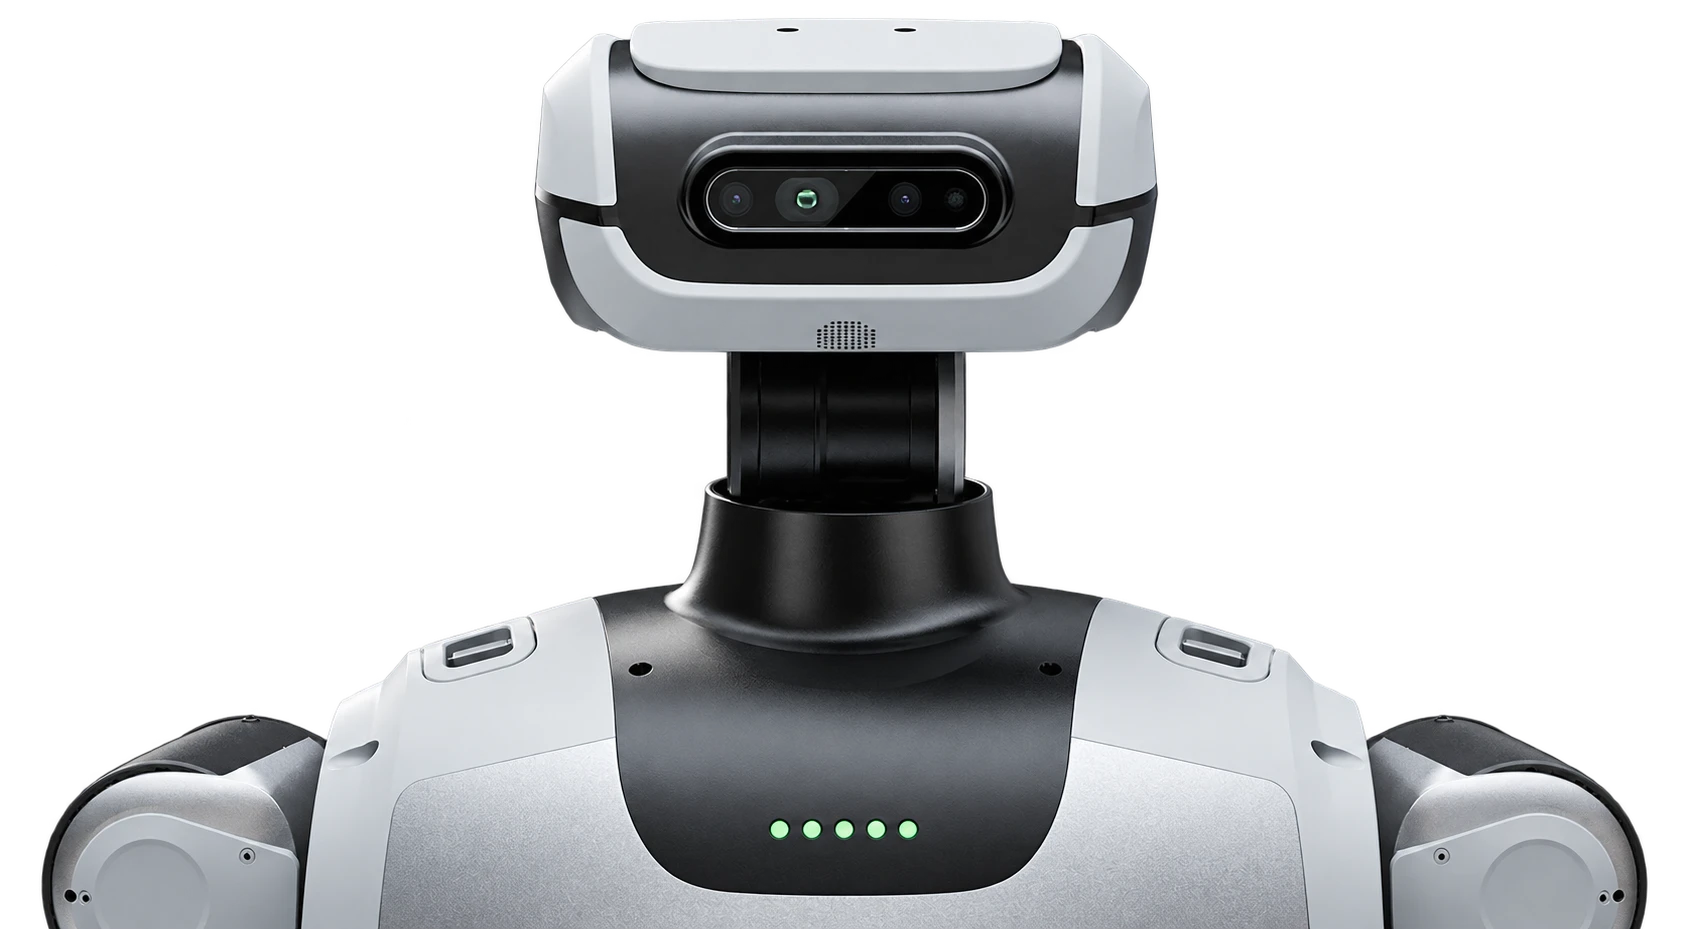
Unitree, LimX, Booster, AGIBOT et DOBOT : évaluer plateformes algorithmiques et coût du laboratoire.
Découvrir cette voie ↗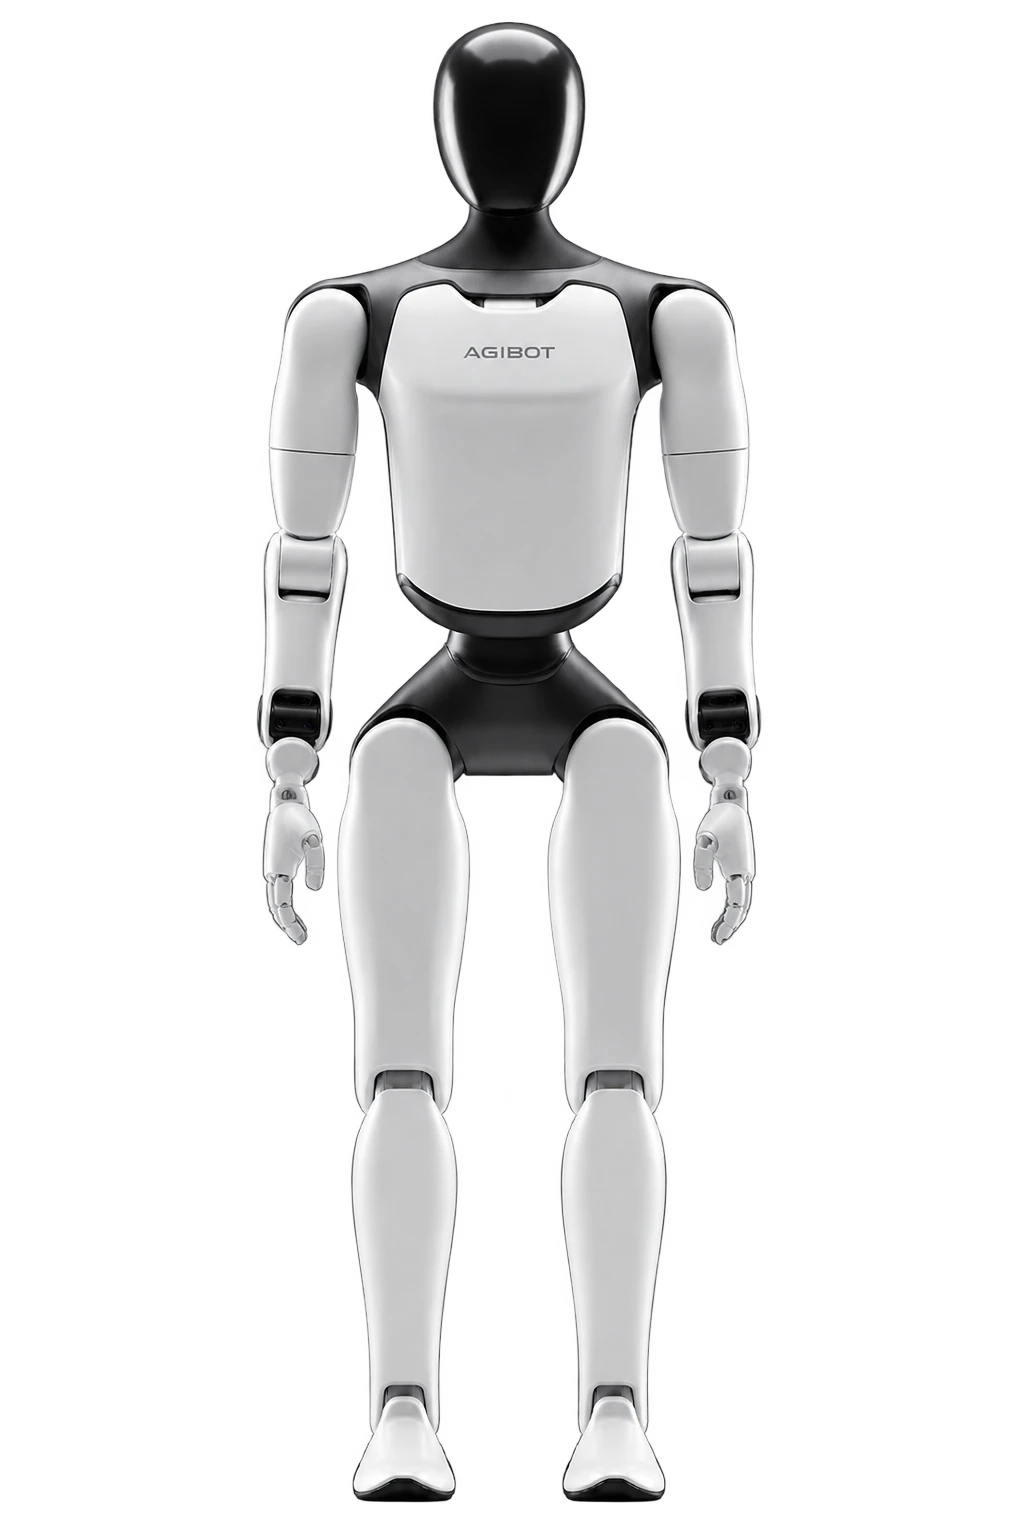
AGIBOT A2, A3, X2 Ultra et Walker C : comparer spectacle, conversation et visite comme prestations distinctes.
Découvrir cette voie ↗
Distinguez Early Access, développement, démarrage de production et livraisons. Chaque étape signifie autre chose.
Découvrir cette voie ↗Modèles au catalogue : 33
Une plateforme humanoïde compacte pour les démonstrations et le développement d’applications.
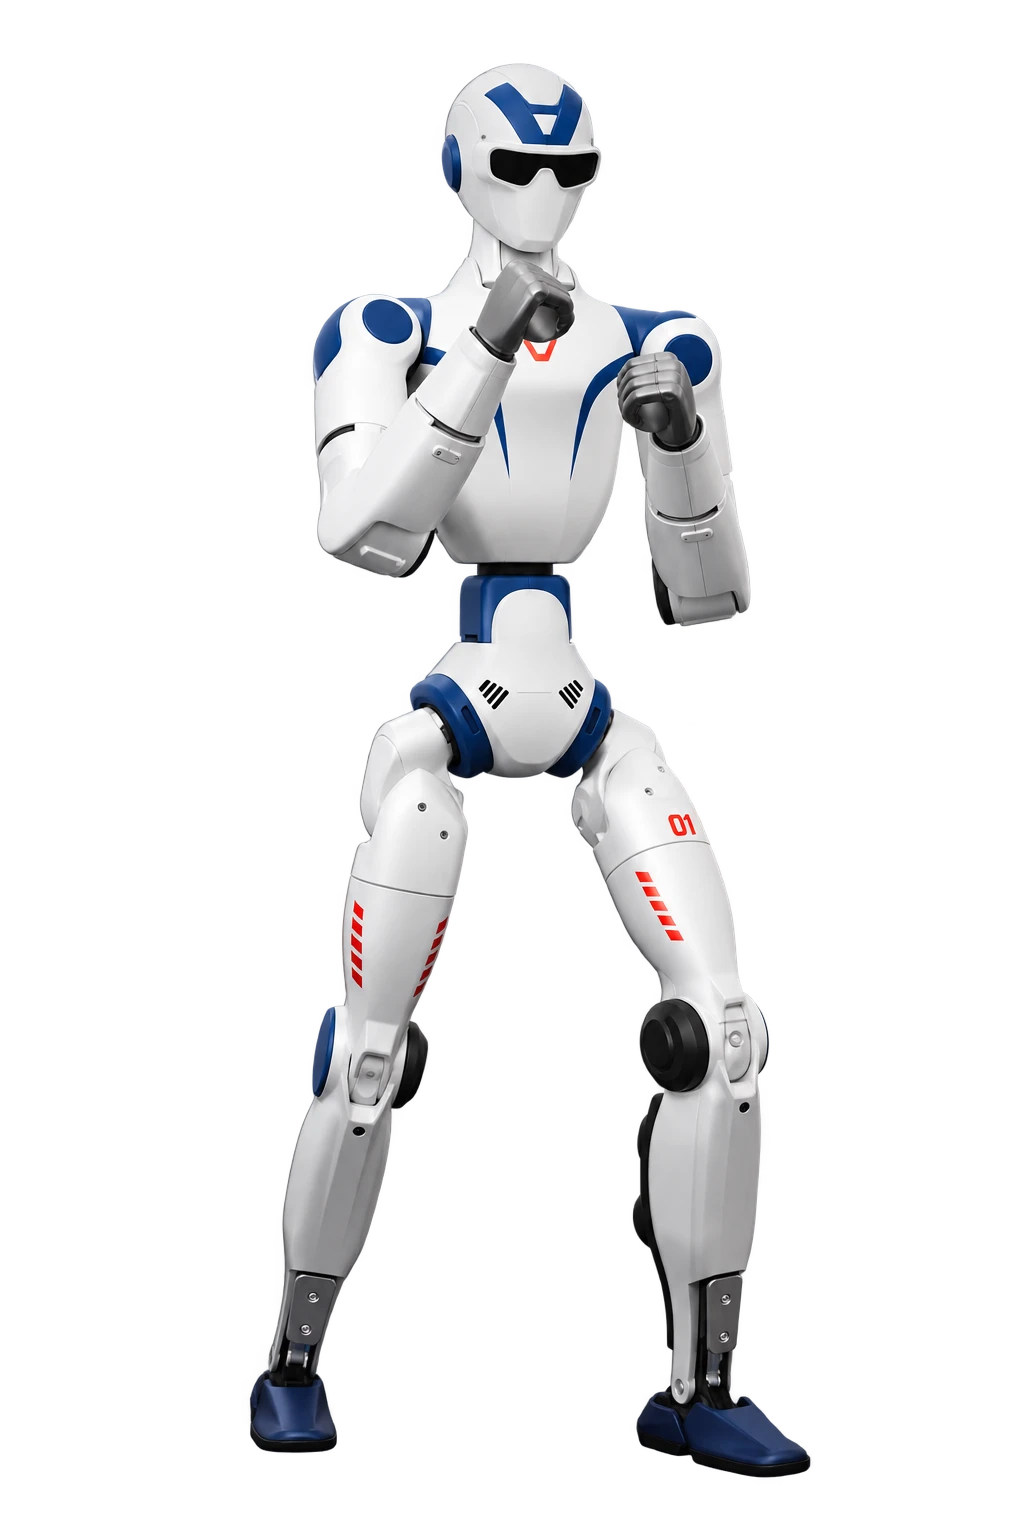
Humanoïde léger pour l’apprentissage du mouvement et le développement ; versions AIR, R1 et EDU distinctes.
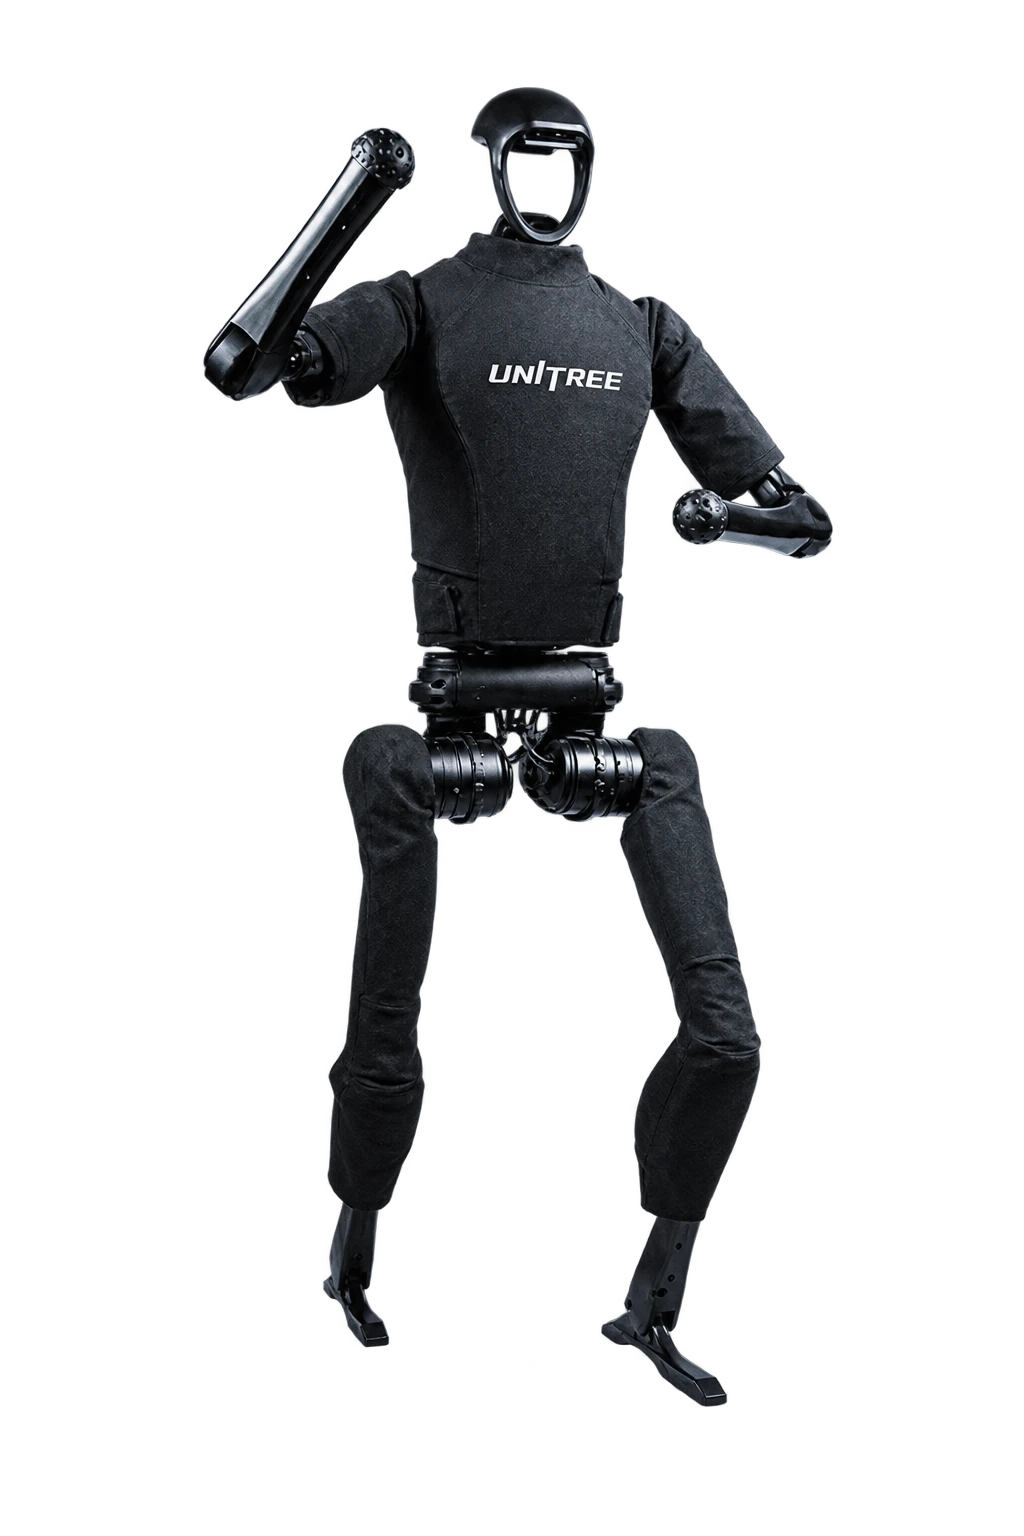
Plateforme de grande taille pour la recherche en locomotion. H1 et H1-2 sont des configurations distinctes.
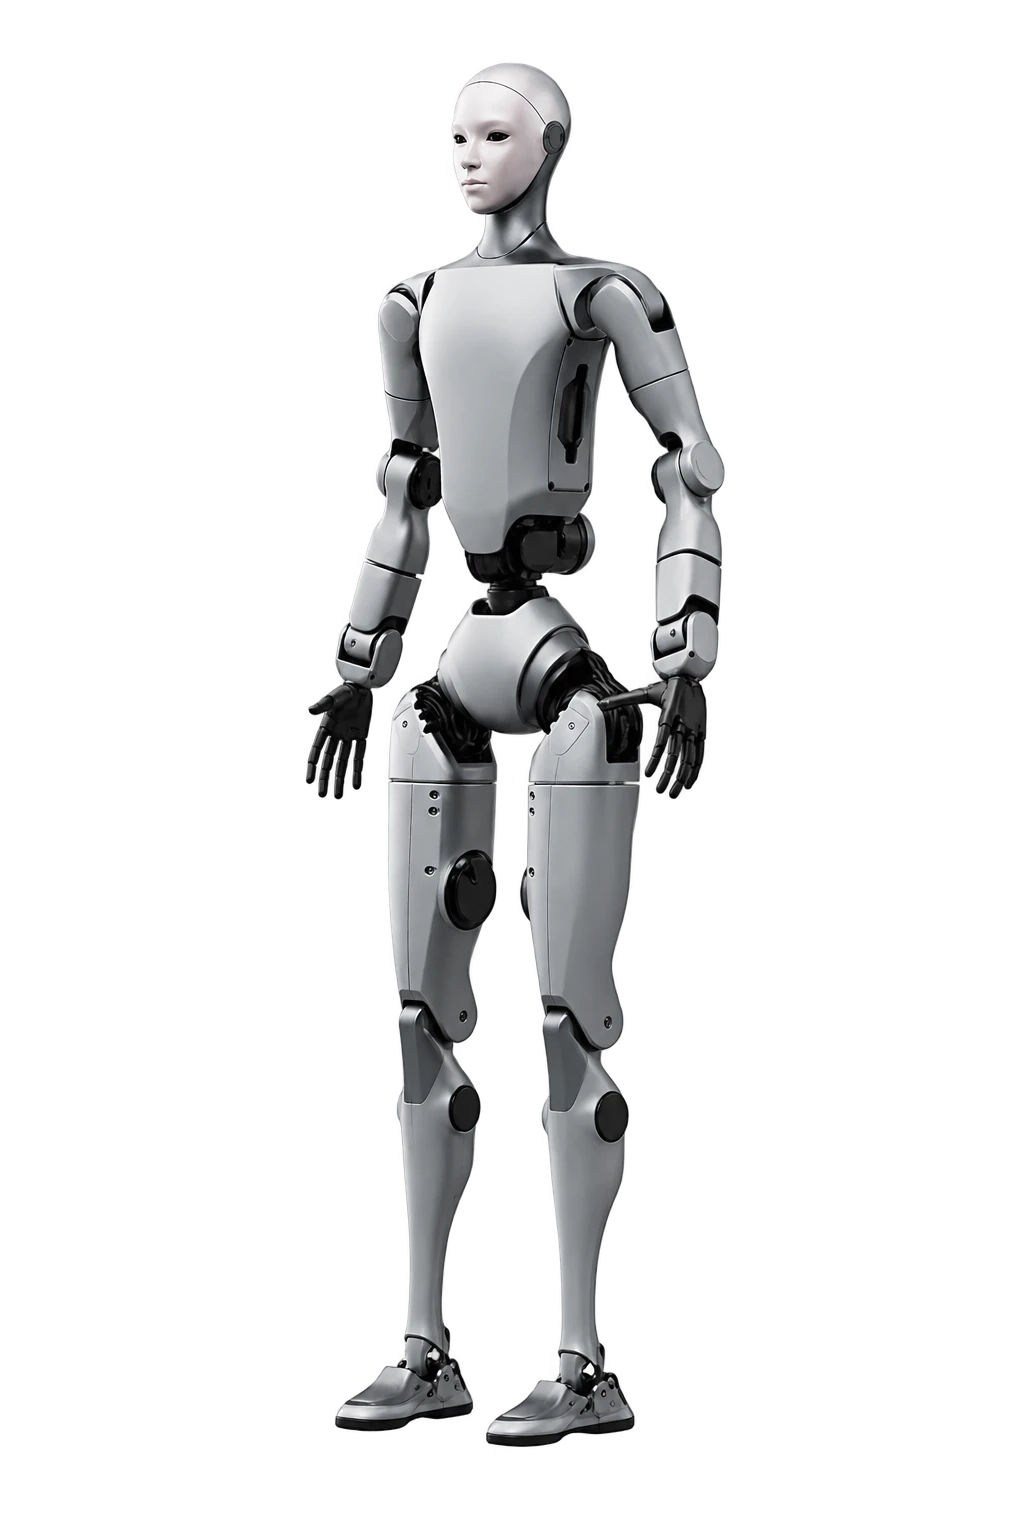
Humanoïde de grande taille avec 31 degrés de liberté et version EDU pour le développement.
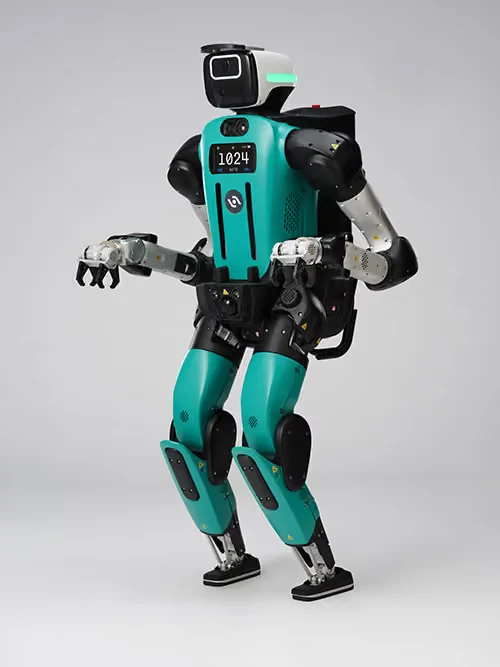
Nouvelle génération d’humanoïde logistique. Les caractéristiques Digit 5 sont des estimations préliminaires du fabricant.
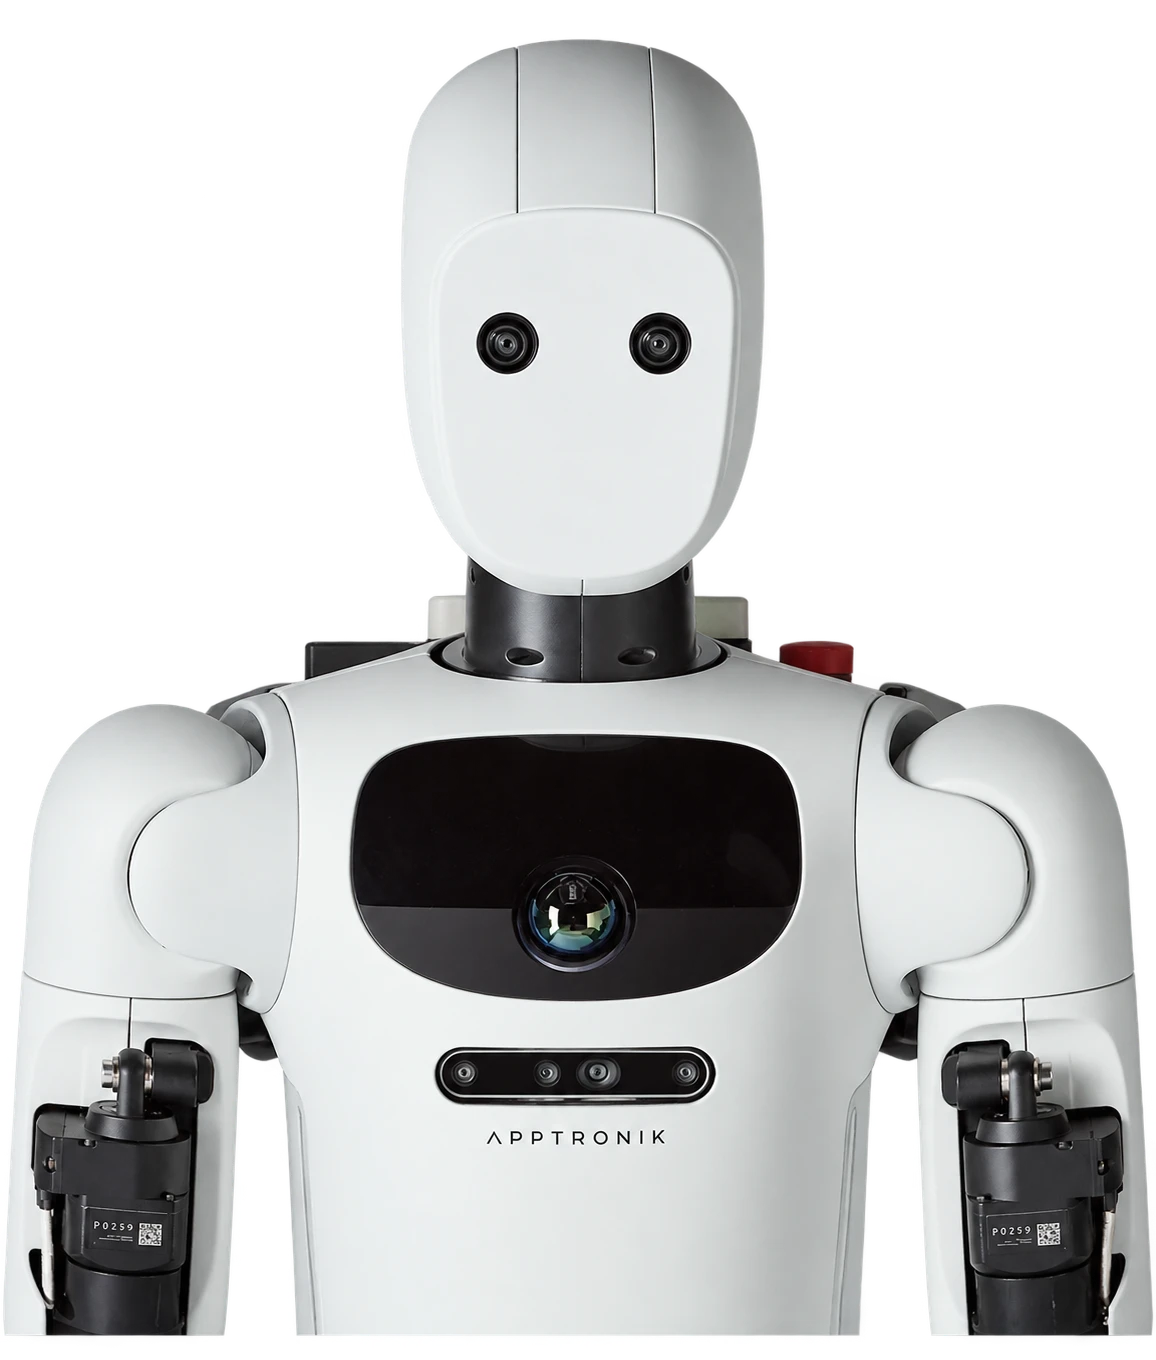
Configuration bipède d’Apollo 2 pour développer la manipulation industrielle. Confirmer application, configuration et disponibilité.
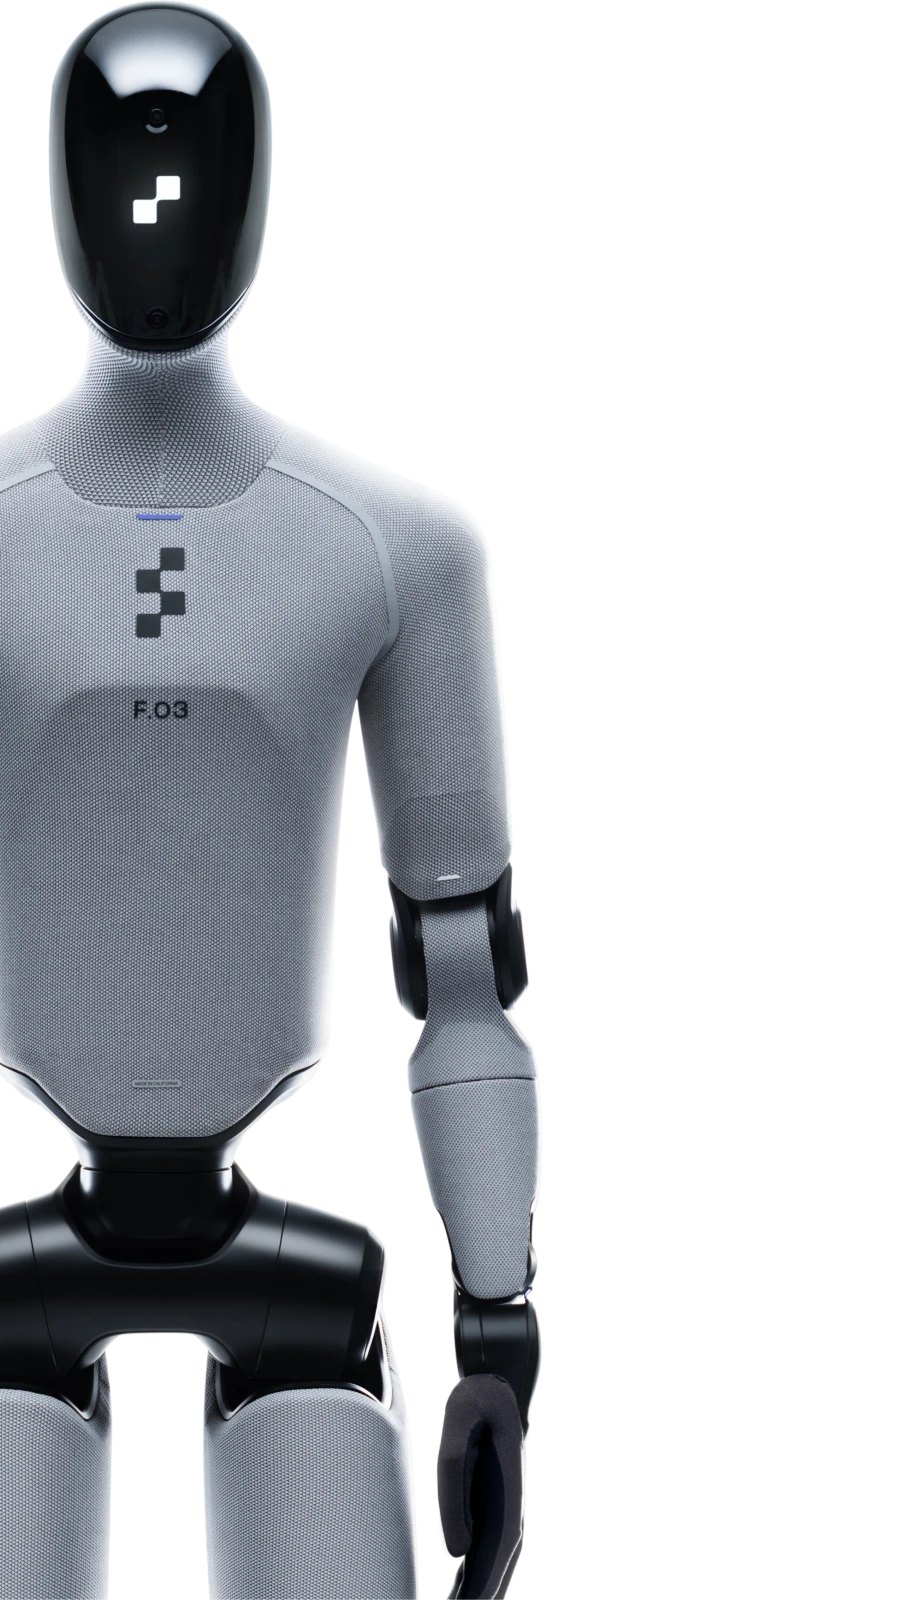
Humanoïde de manipulation et d’interaction ; des publications distinctes décrivent des essais industriels chez BMW.
Humanoïde industriel développé pour l’échange automatique de batteries et la manutention.
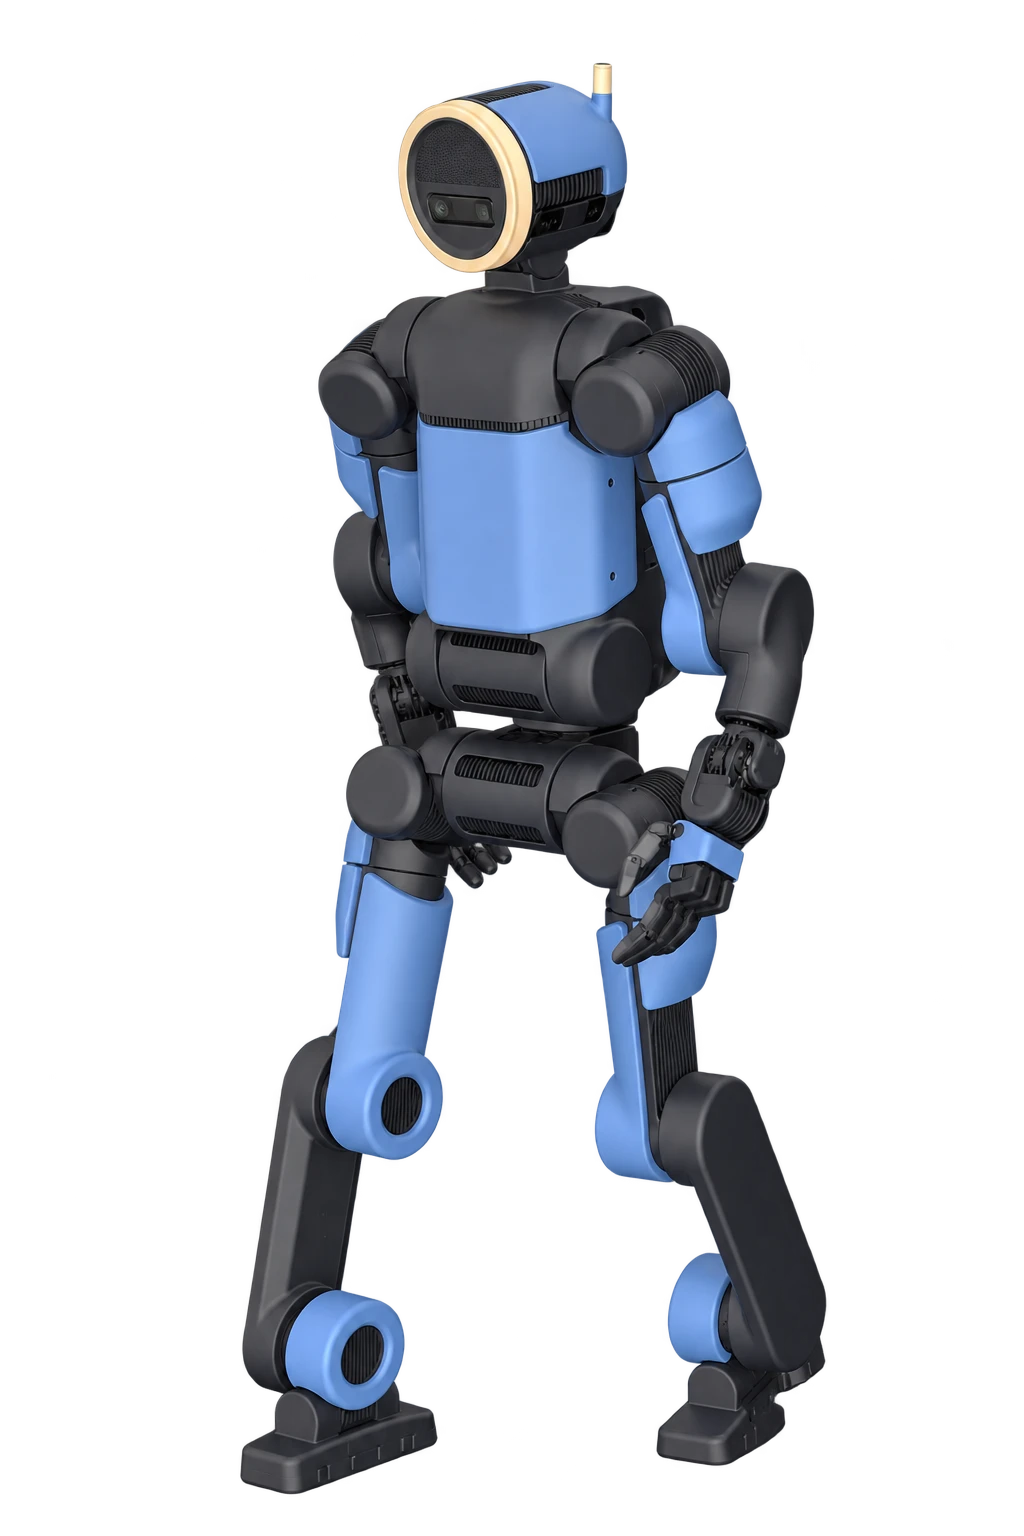
Atlas électrique en version de production 2026, conçu pour les tâches industrielles.
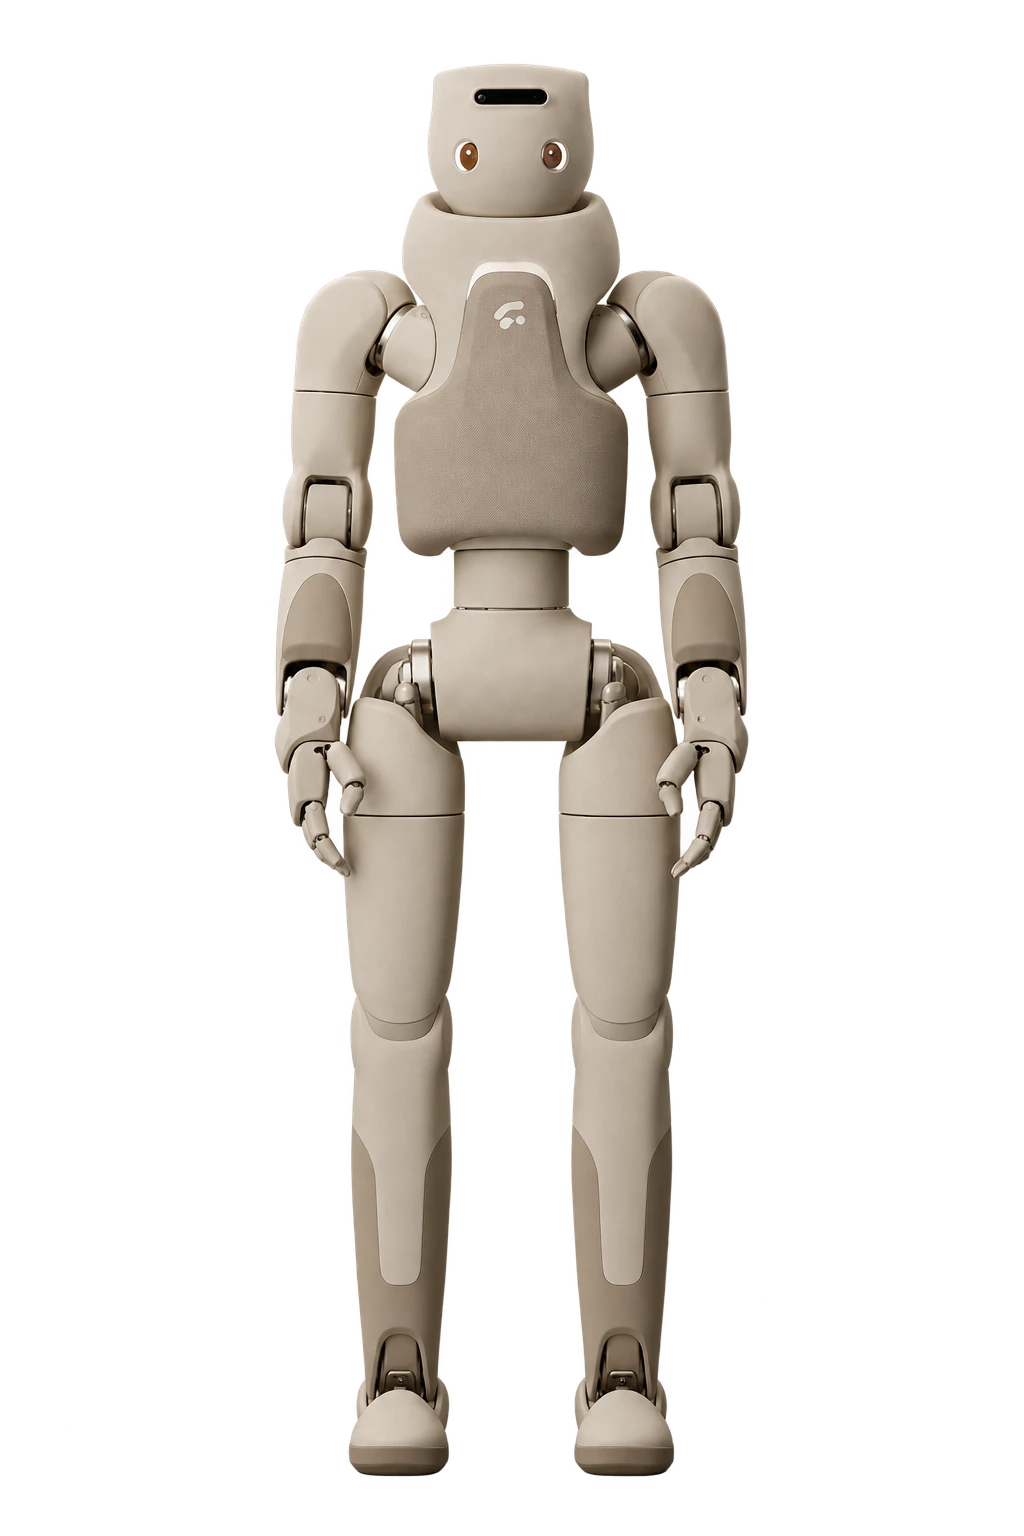
Humanoïde axé sur l’interaction humaine, avec revêtements souples et capteurs tactiles.
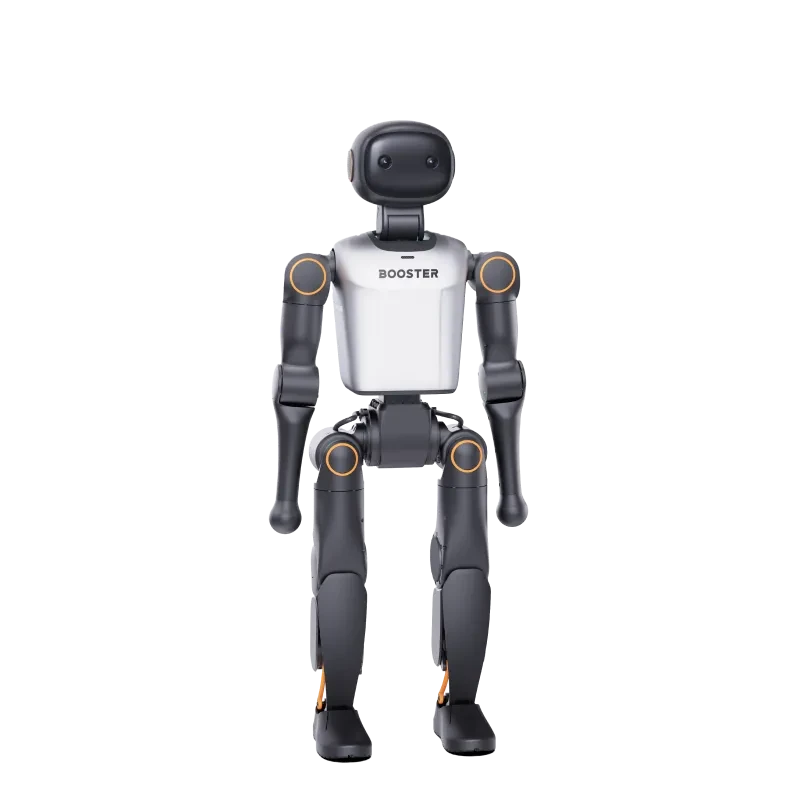
Humanoïde compact pour la formation, la programmation du mouvement et le football robotique.
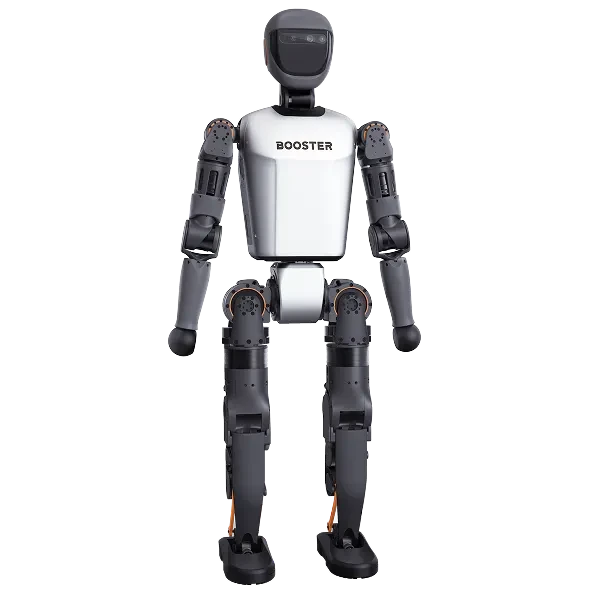
Plateforme de développement pour locomotion, interaction et contrôle du corps entier.
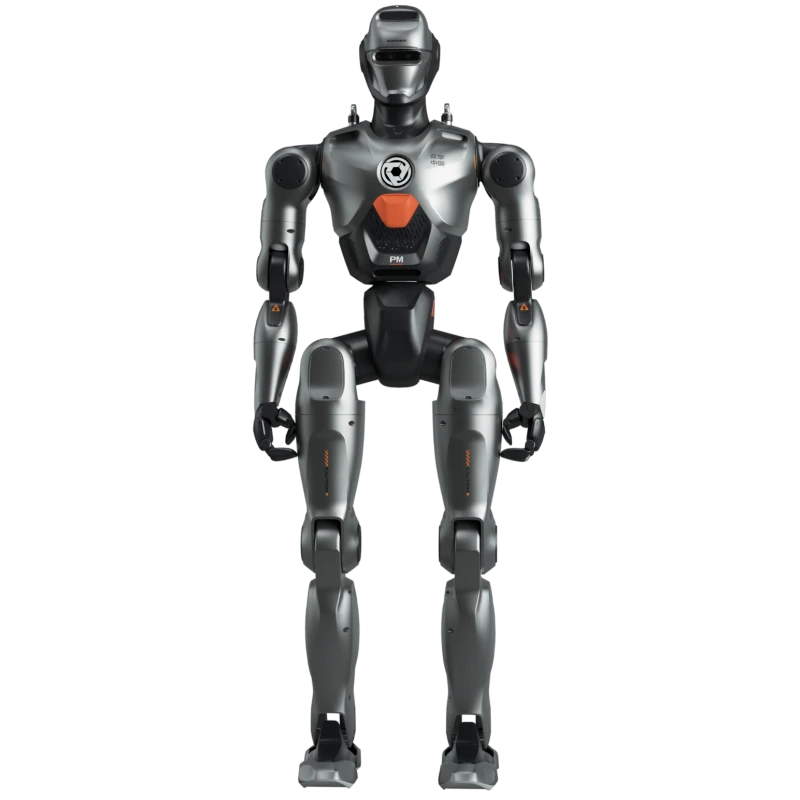
Humanoïde pour développer mouvement et perception, avec configurations formation et navigation distinctes.
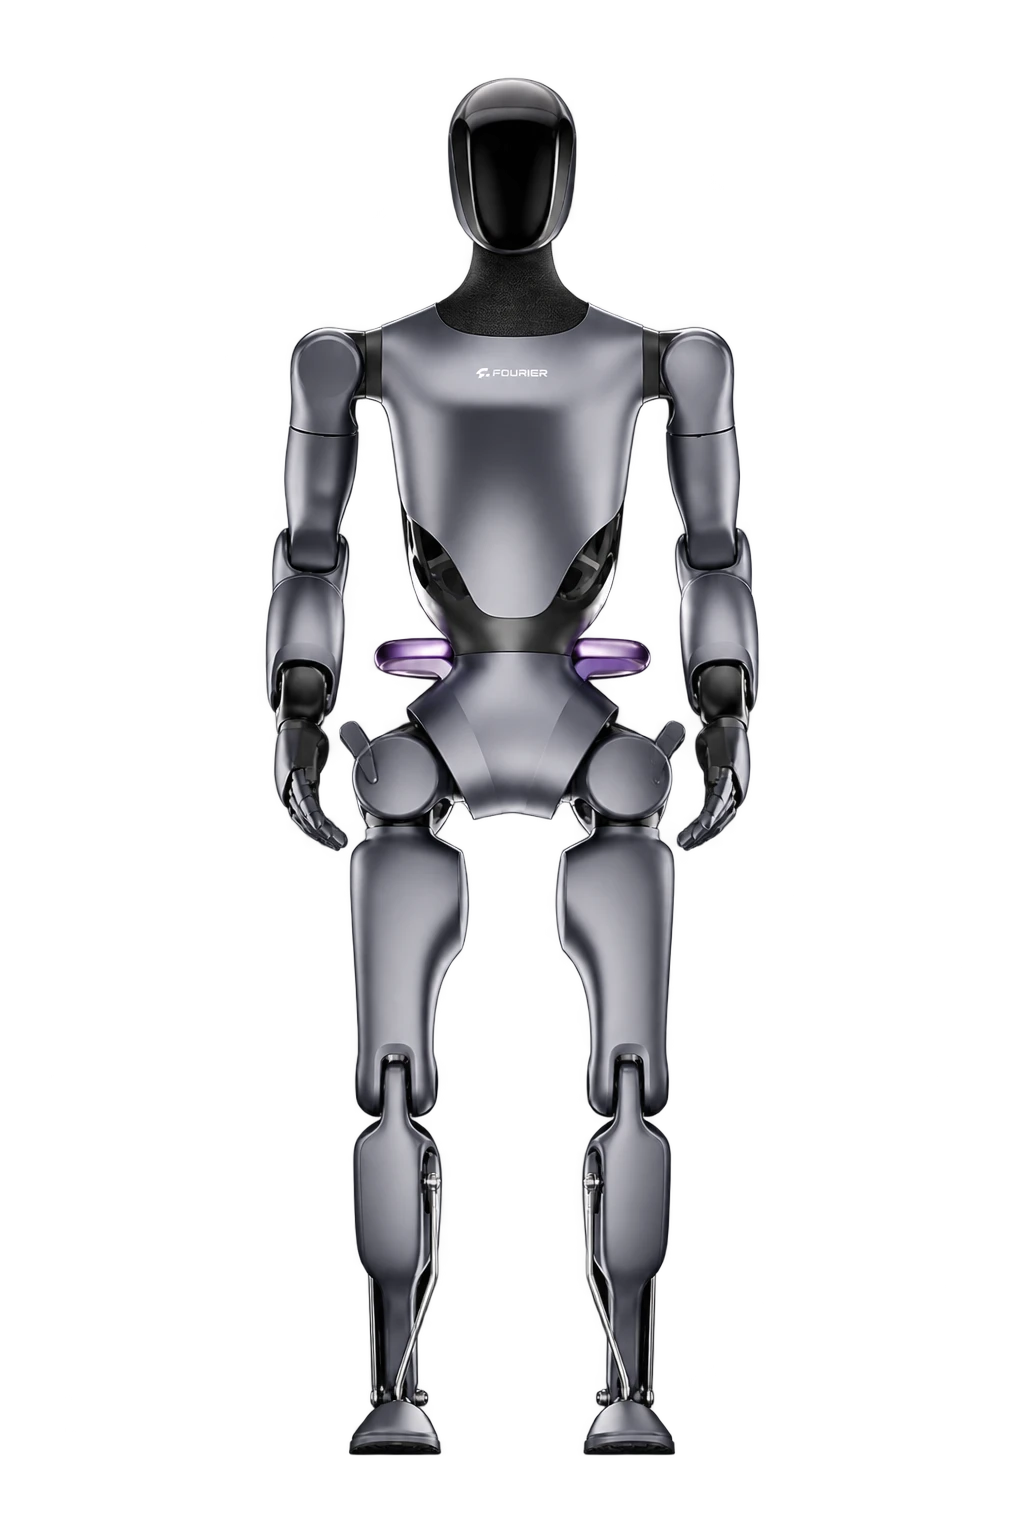
Plateforme de recherche de grande taille avec batterie amovible et variantes de mains pour la manipulation.
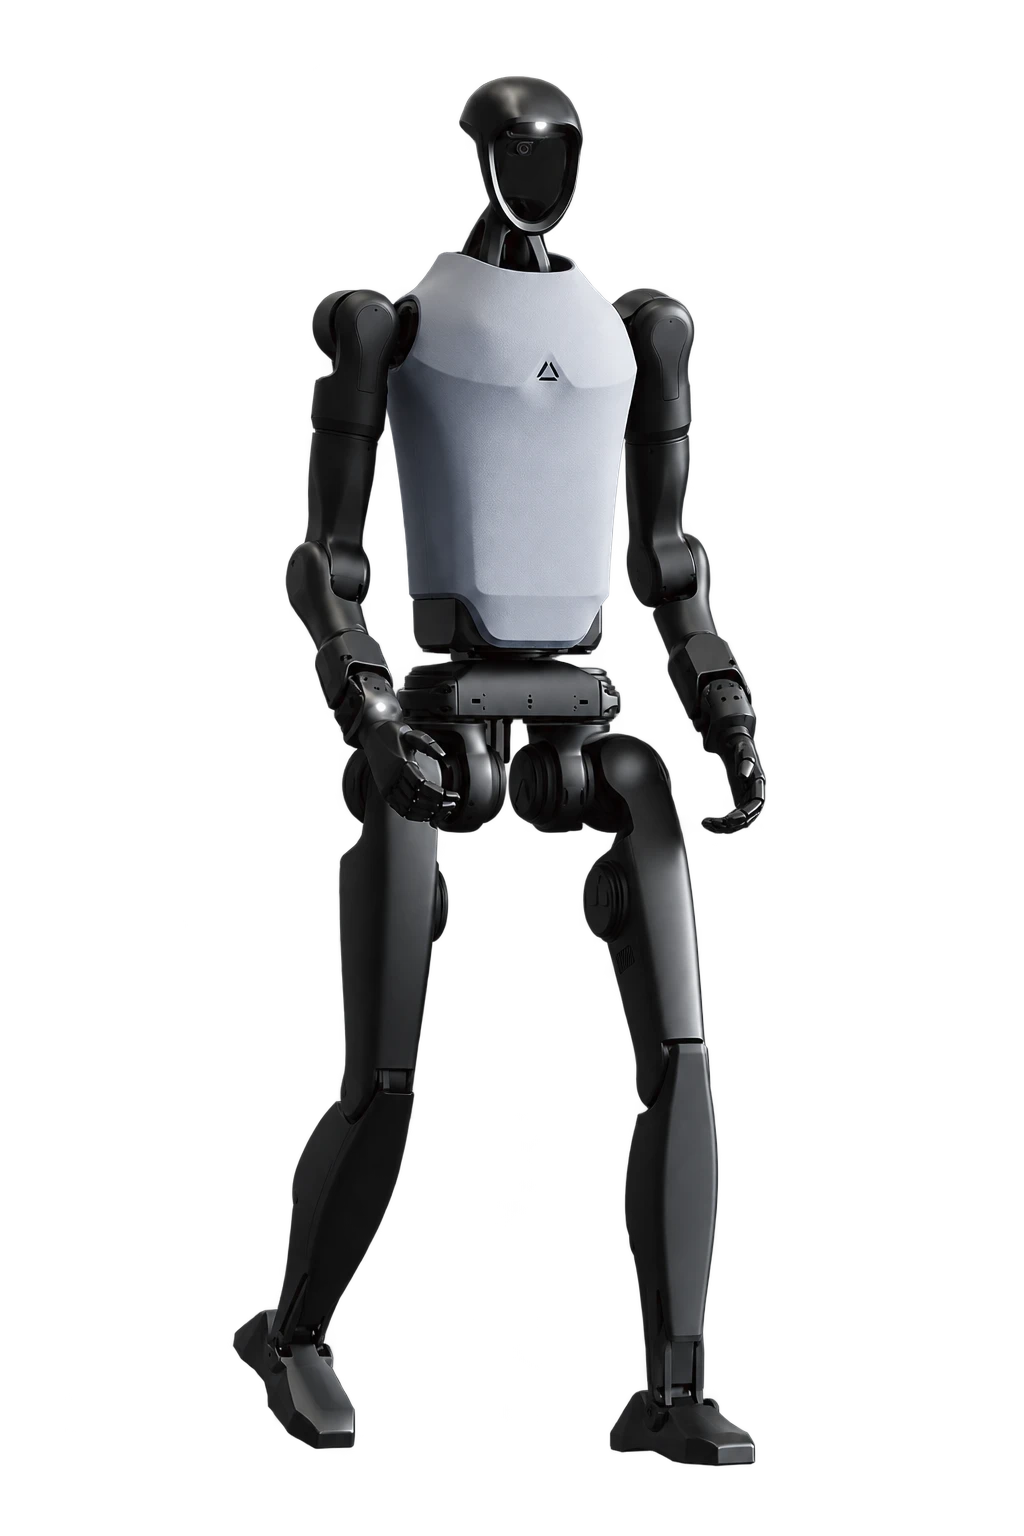
Configuration distincte de la famille H1 avec bras et jambes étendus pour mouvement et manipulation.
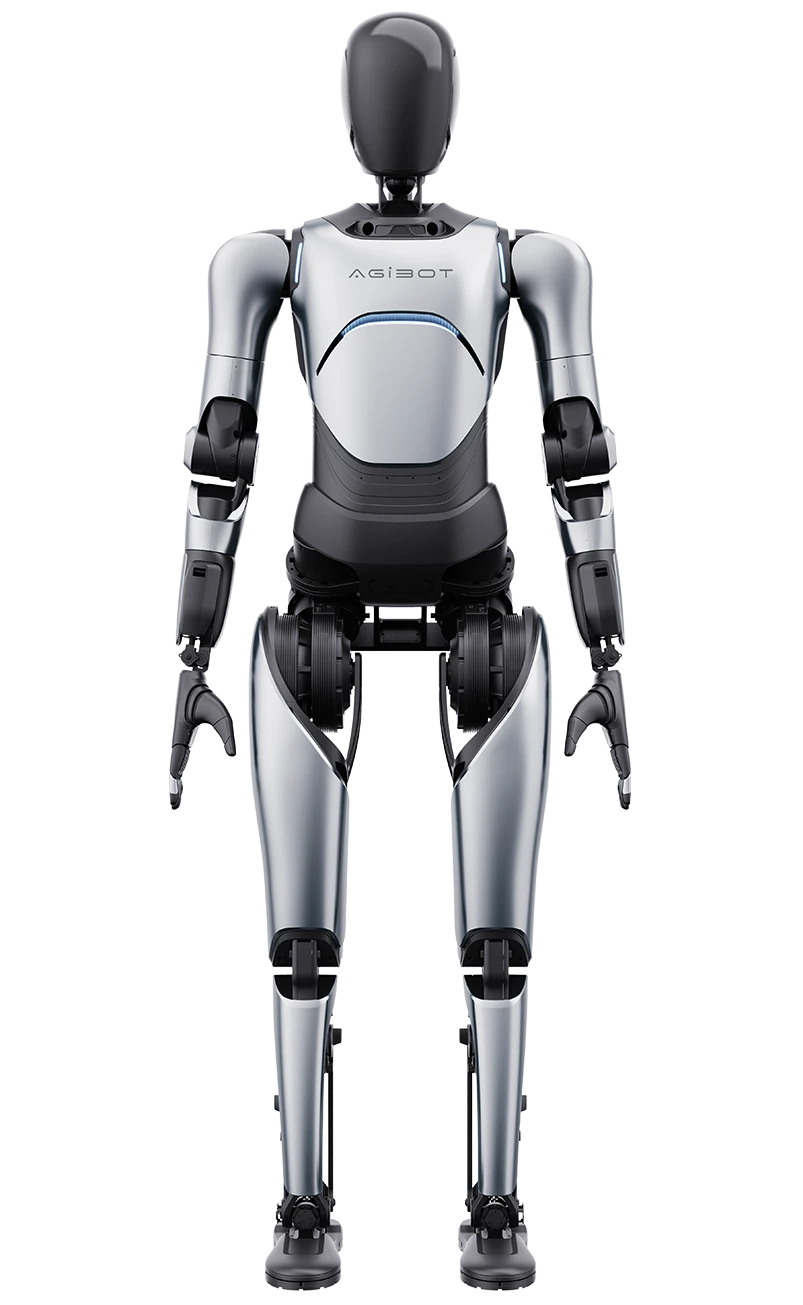
Humanoïde d’interaction et de présentation. Distinguez configuration A2 choisie et équipement de démonstration.
Humanoïde de grande taille pour chorégraphies et spectacles. À évaluer dans une prestation avec préparation et opérateur.
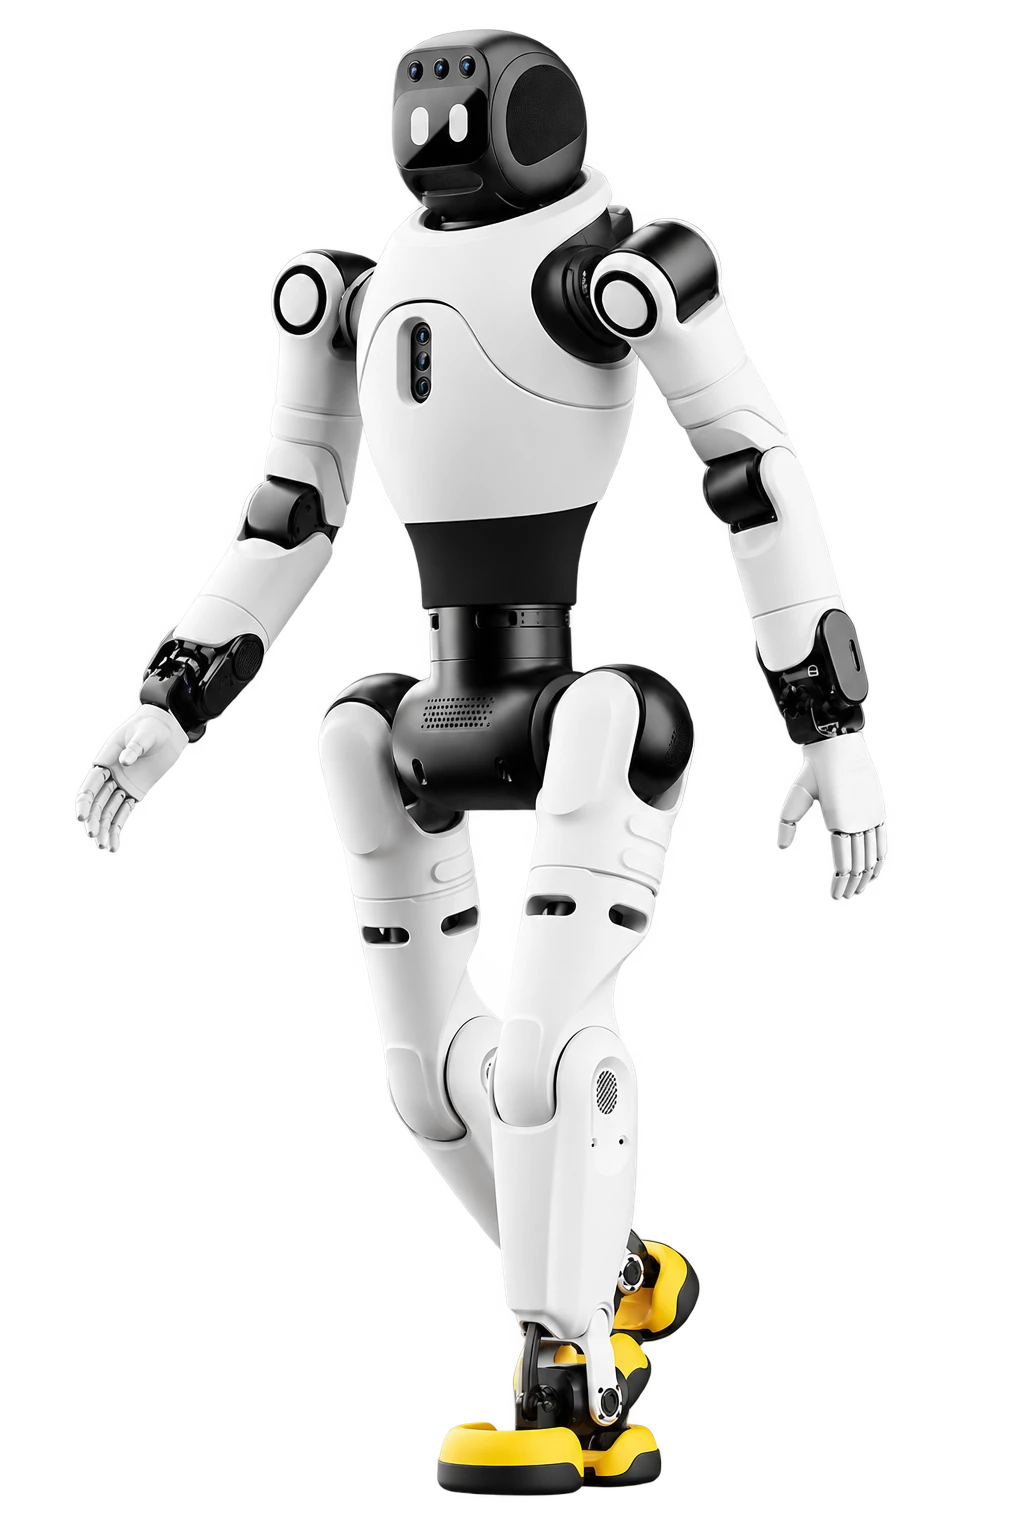
Variante Ultra compacte pour démonstrations et développement. Ne confondez pas ses données avec le X2 de base.
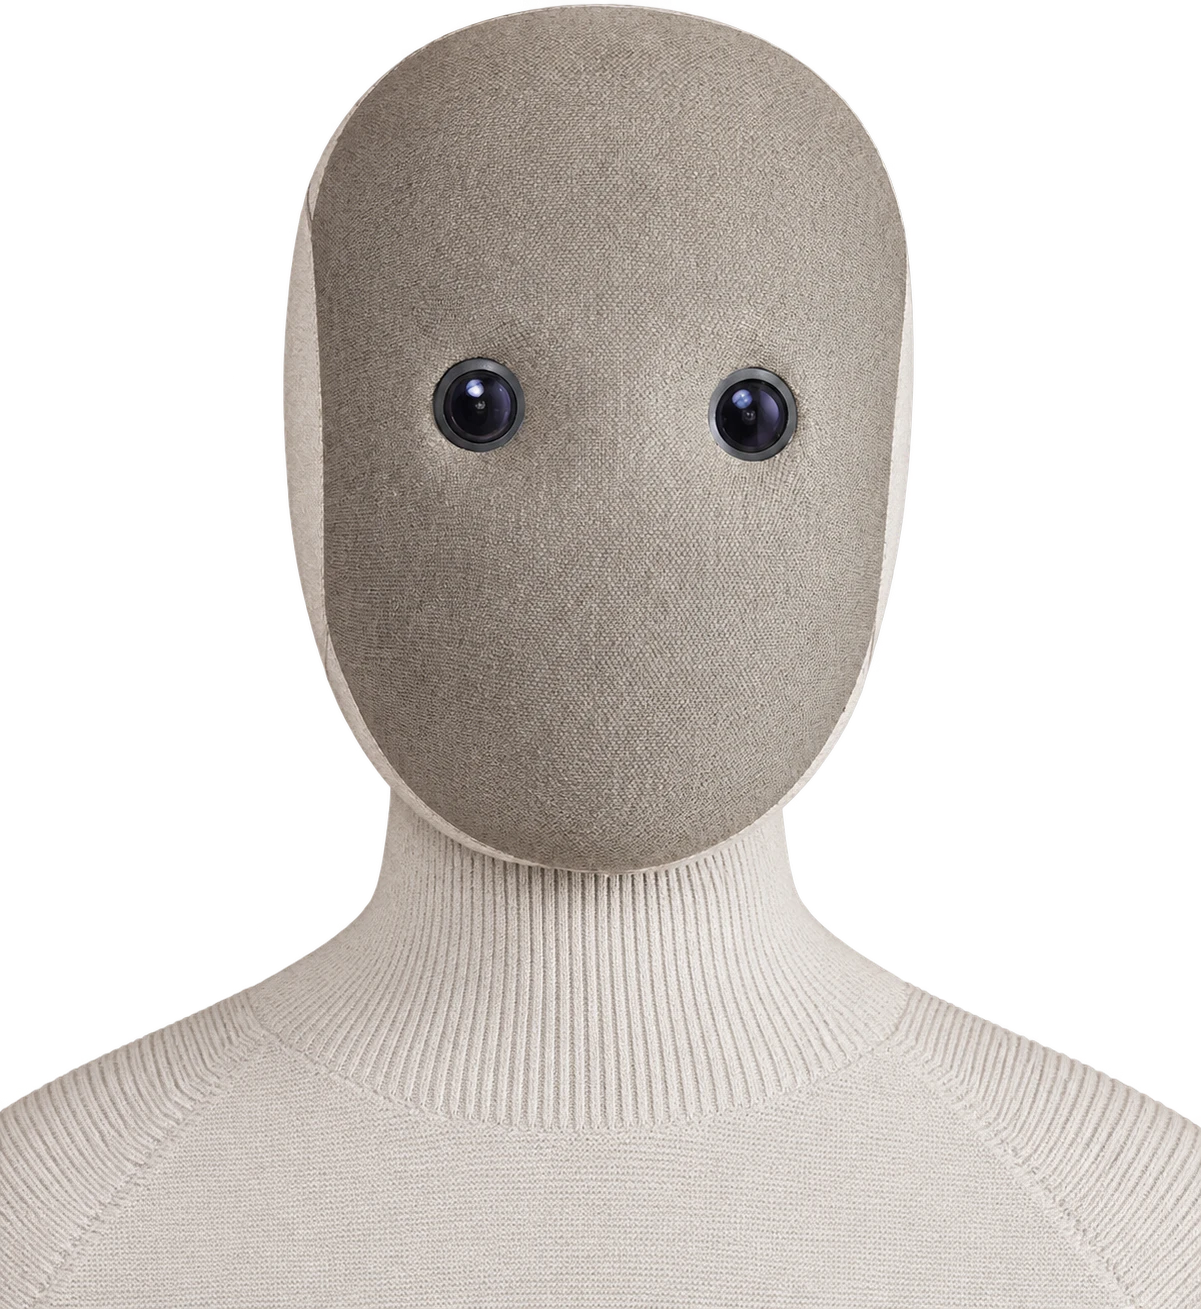
Humanoïde développé surtout pour le domicile. Early Access mérite un suivi sans constituer une prestation B2B prête.
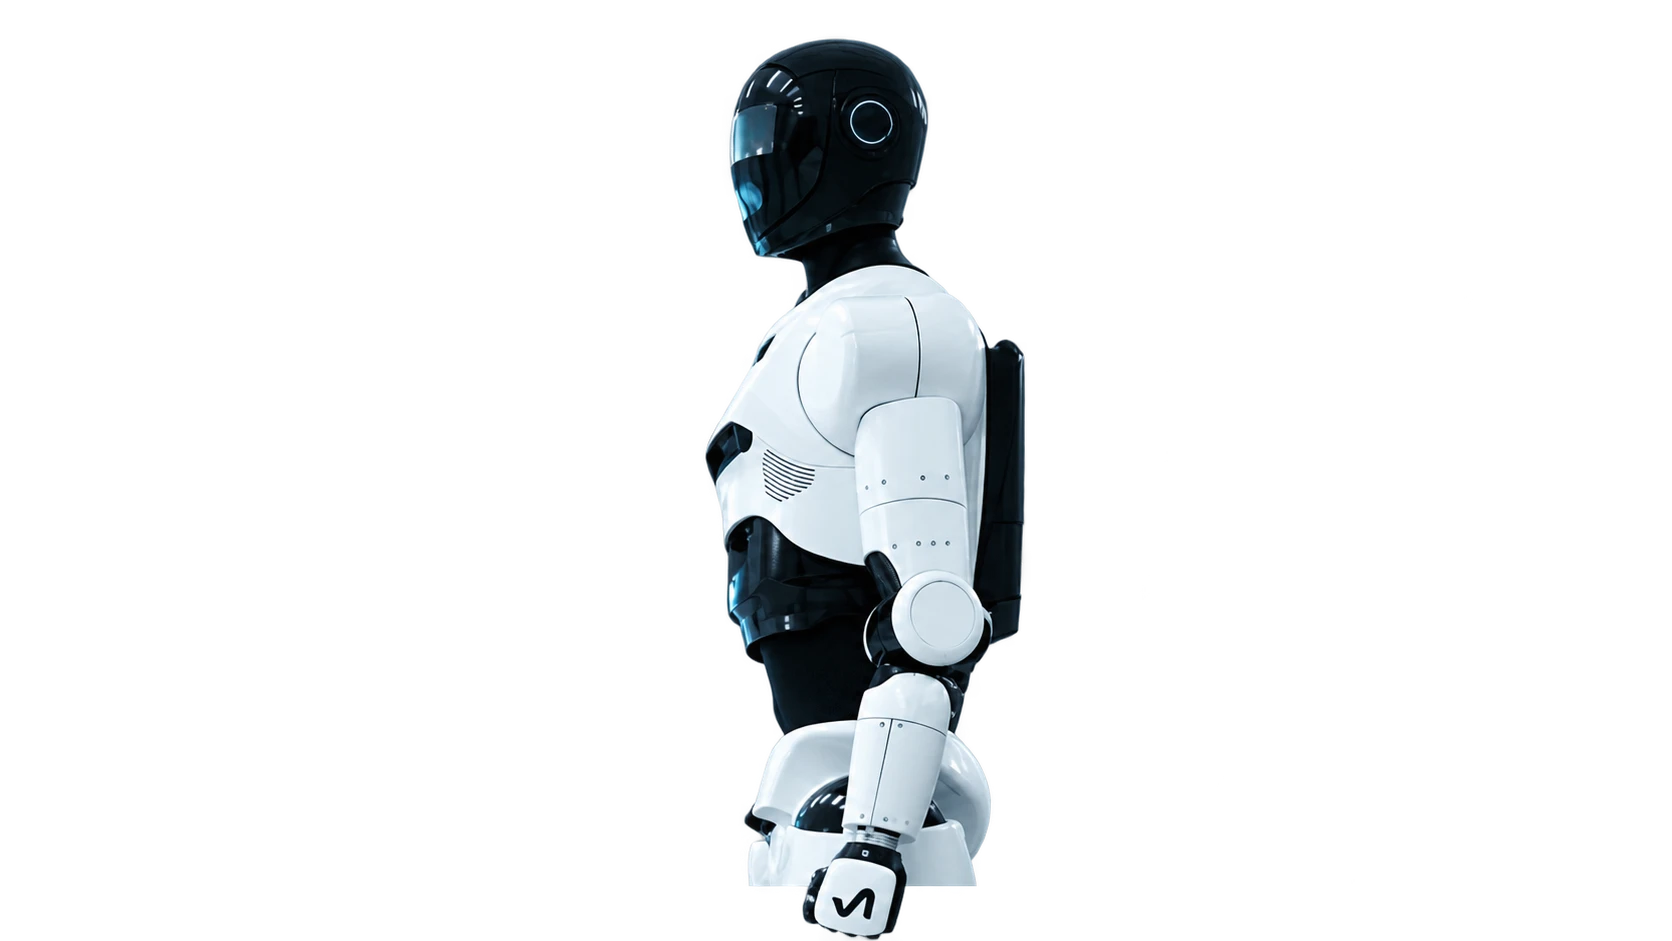
Configuration bipède de 4NE1 pour développer manipulation et interaction humaine. Confirmer équipement et accès au contrôle.
Plateforme de recherche de grande taille avec équipements interchangeables et interfaces. Le choix commence par version et périmètre SDK.
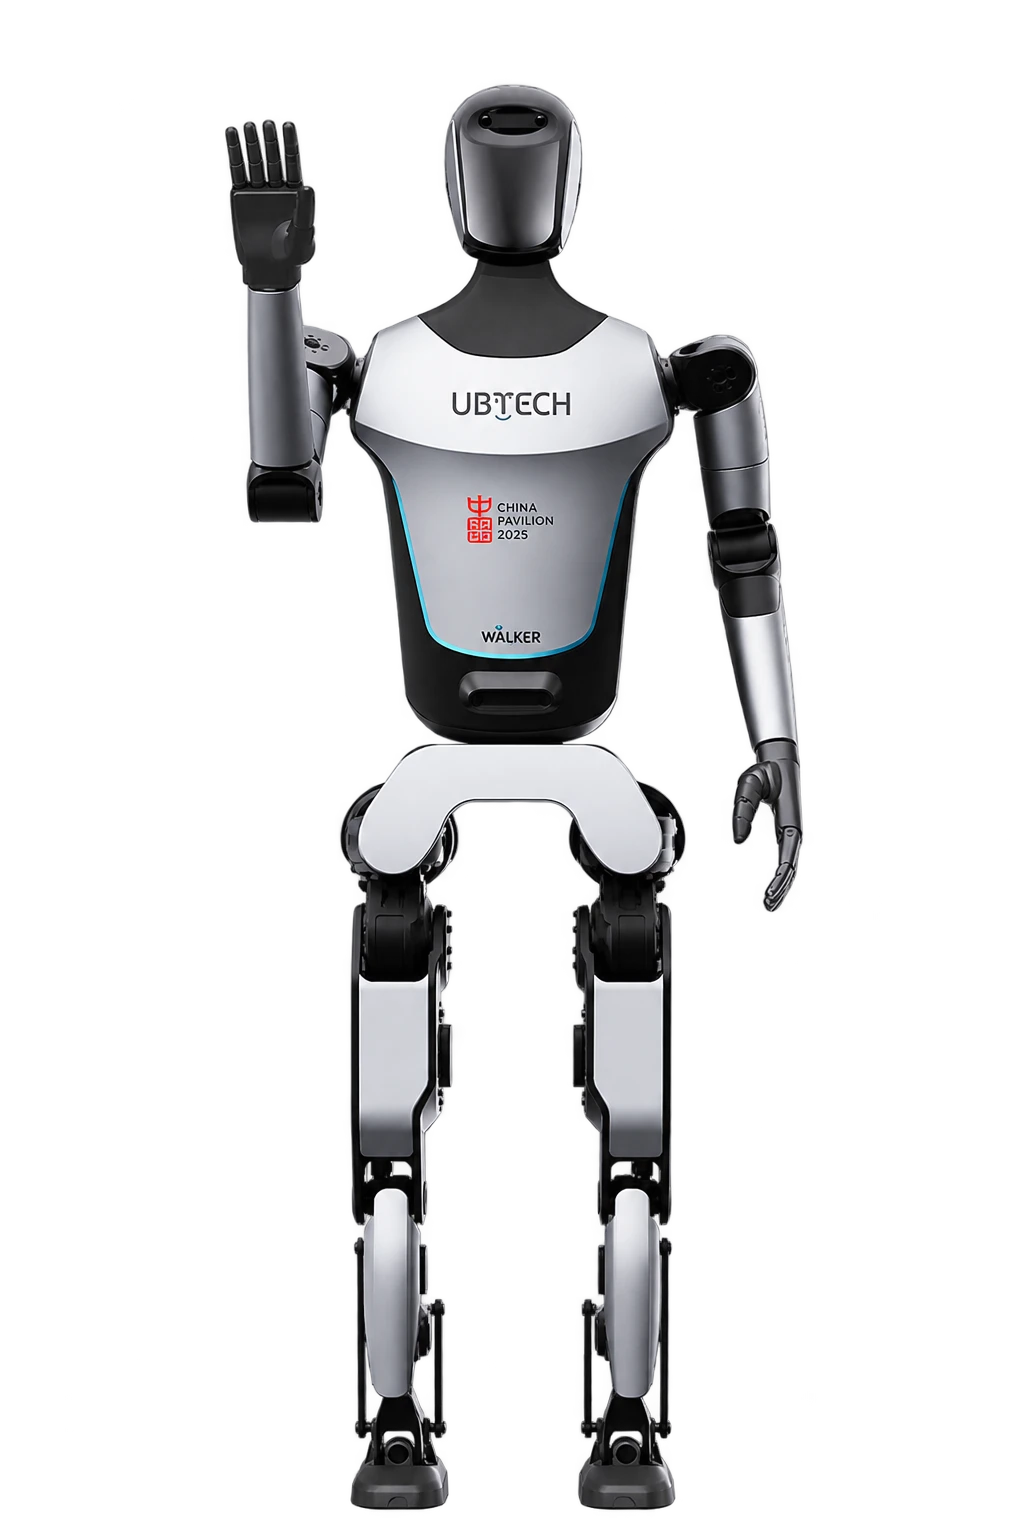
Humanoïde de visite guidée et d’interaction. L’usage public exige contenus préparés et plan d’exploitation.
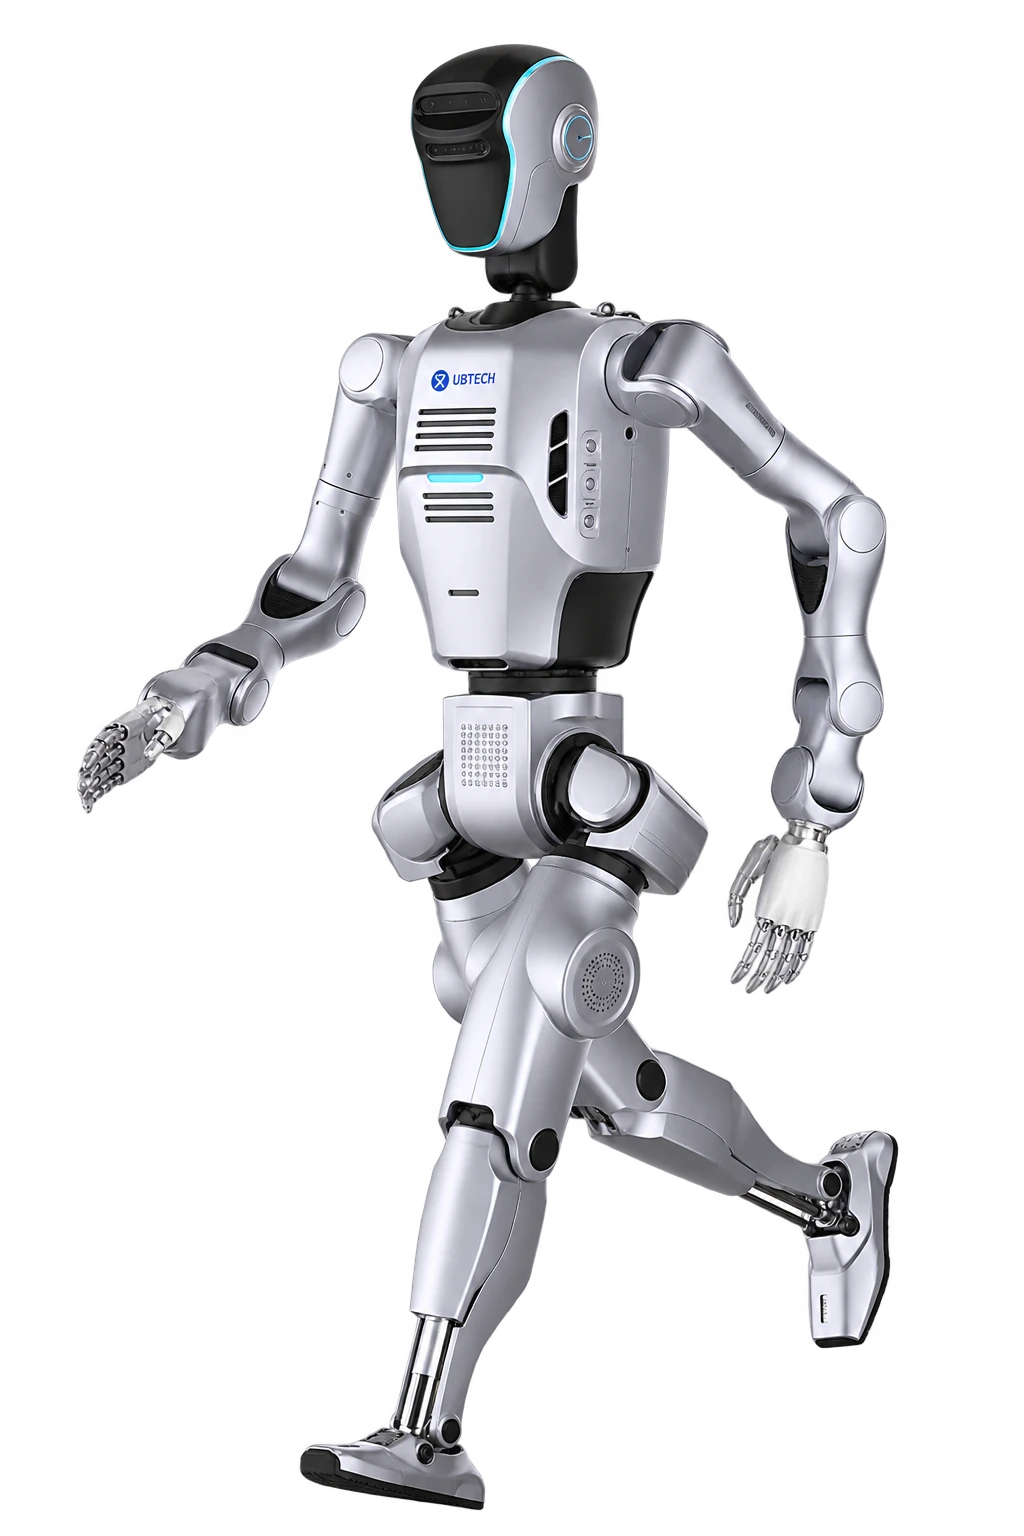
Humanoïde pour développer manipulation et interaction. Confirmez mains, caméras et outils de la version Max.
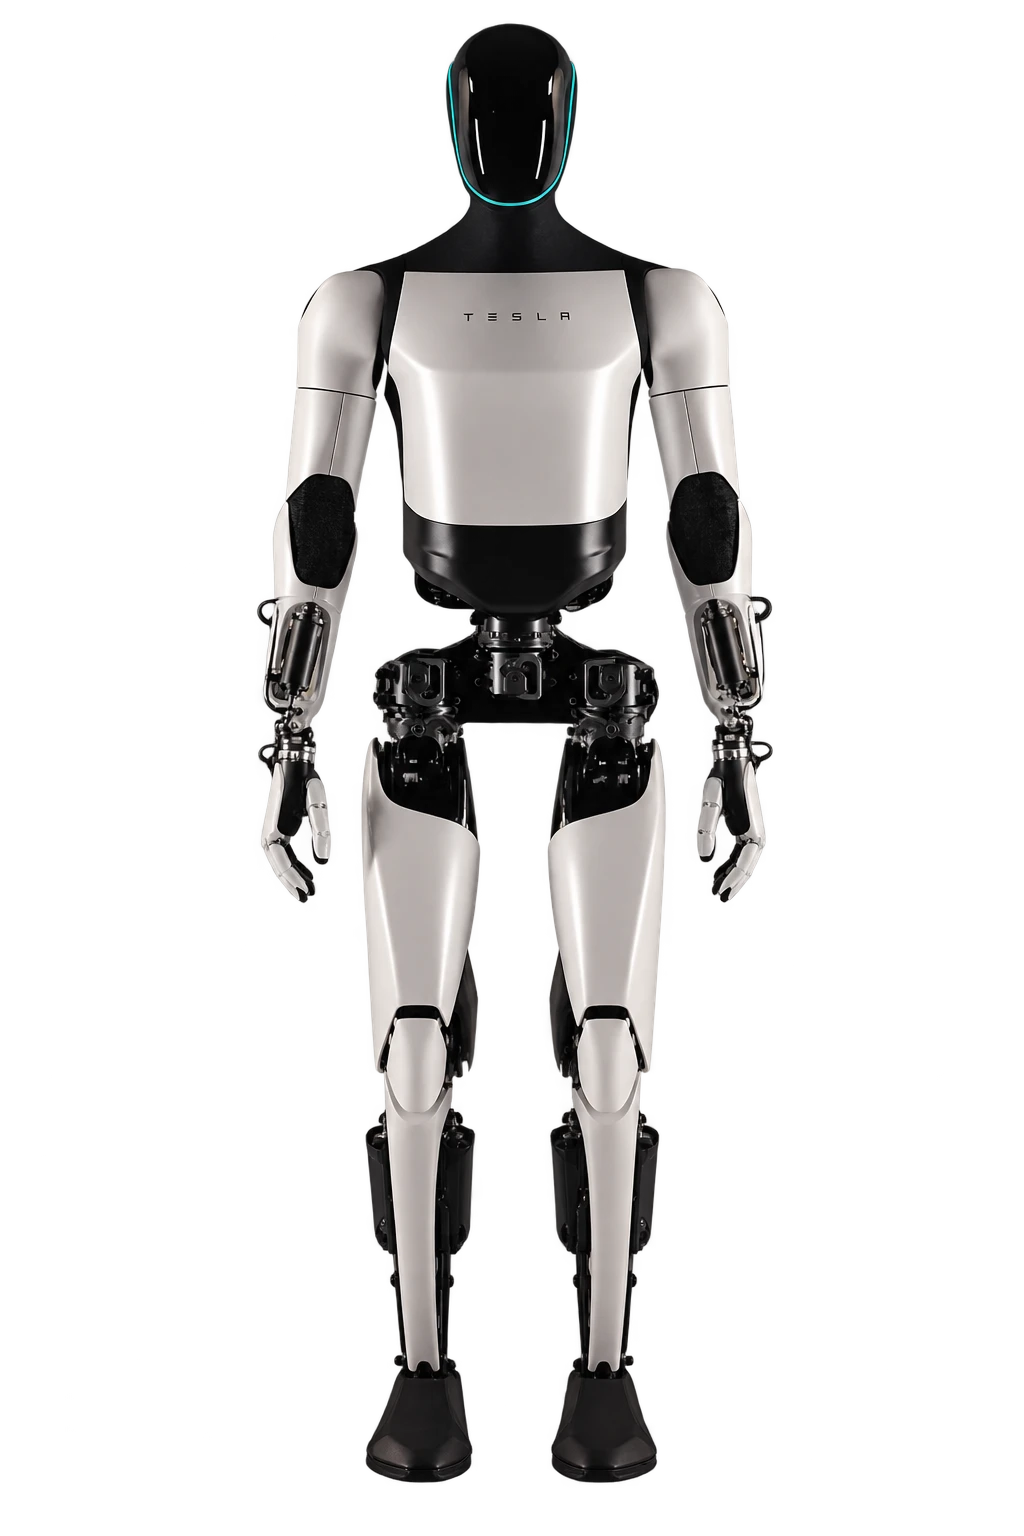
Projet d’humanoïde généraliste. Un sujet à suivre, sans offre B2B polonaise confirmée ici.
Projet humanoïde XPENG. La mise en service d’une ligne est un signal de développement ; la disponibilité client reste à confirmer.
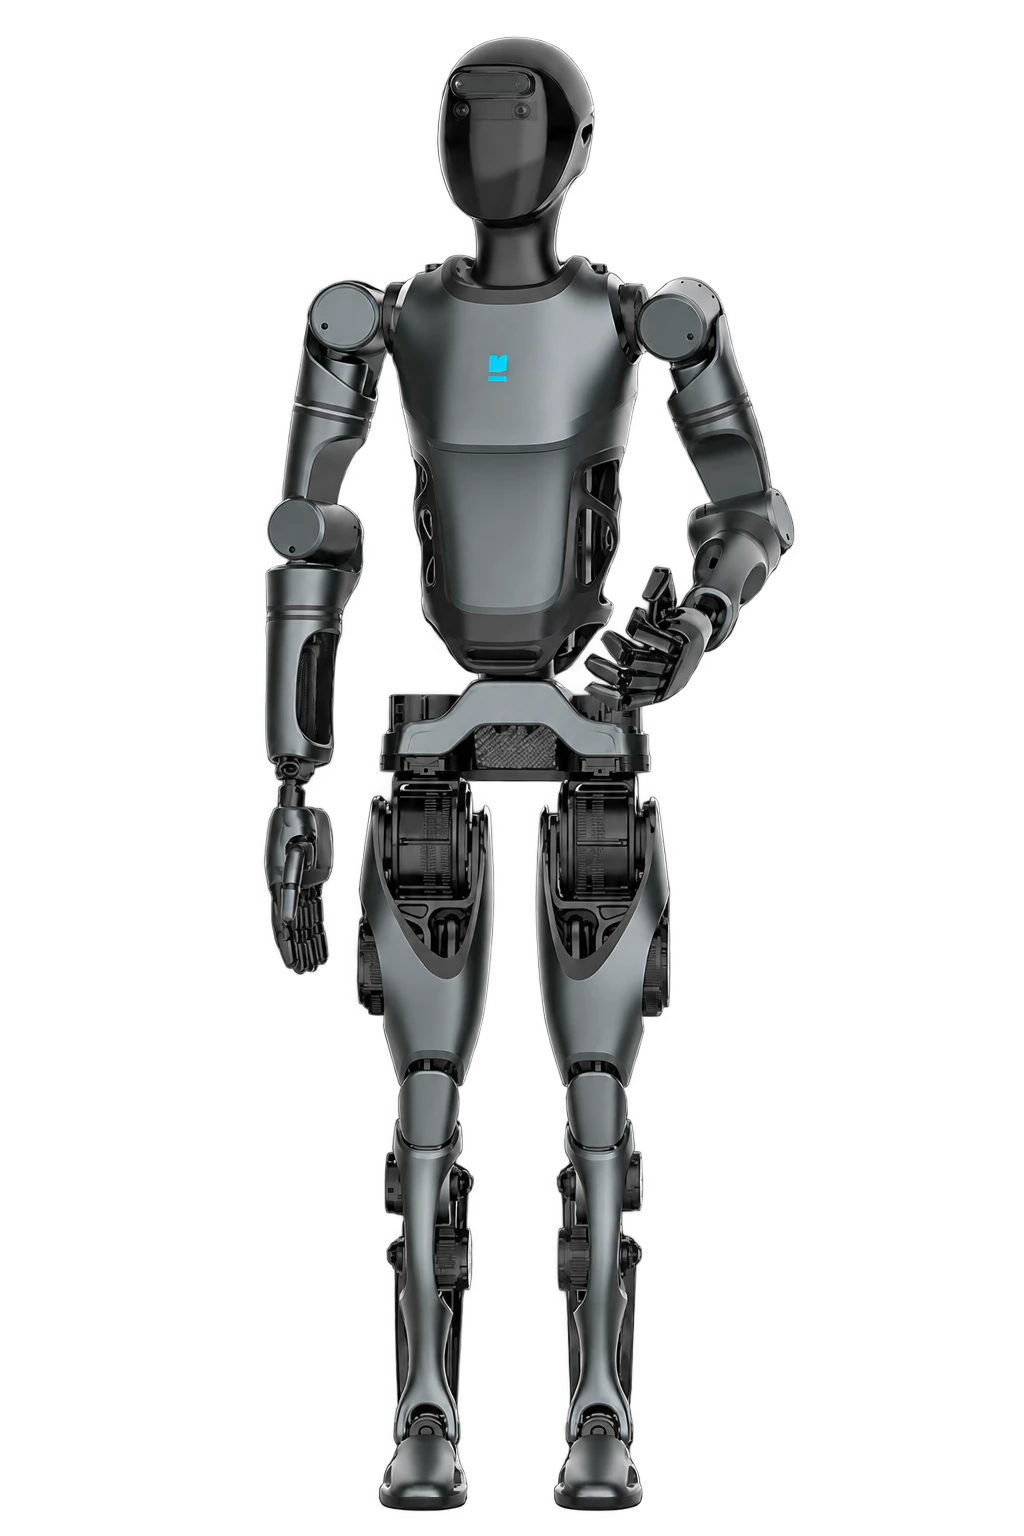
Humanoïde PUDU de grande taille pour manipulation, déplacement et interaction.
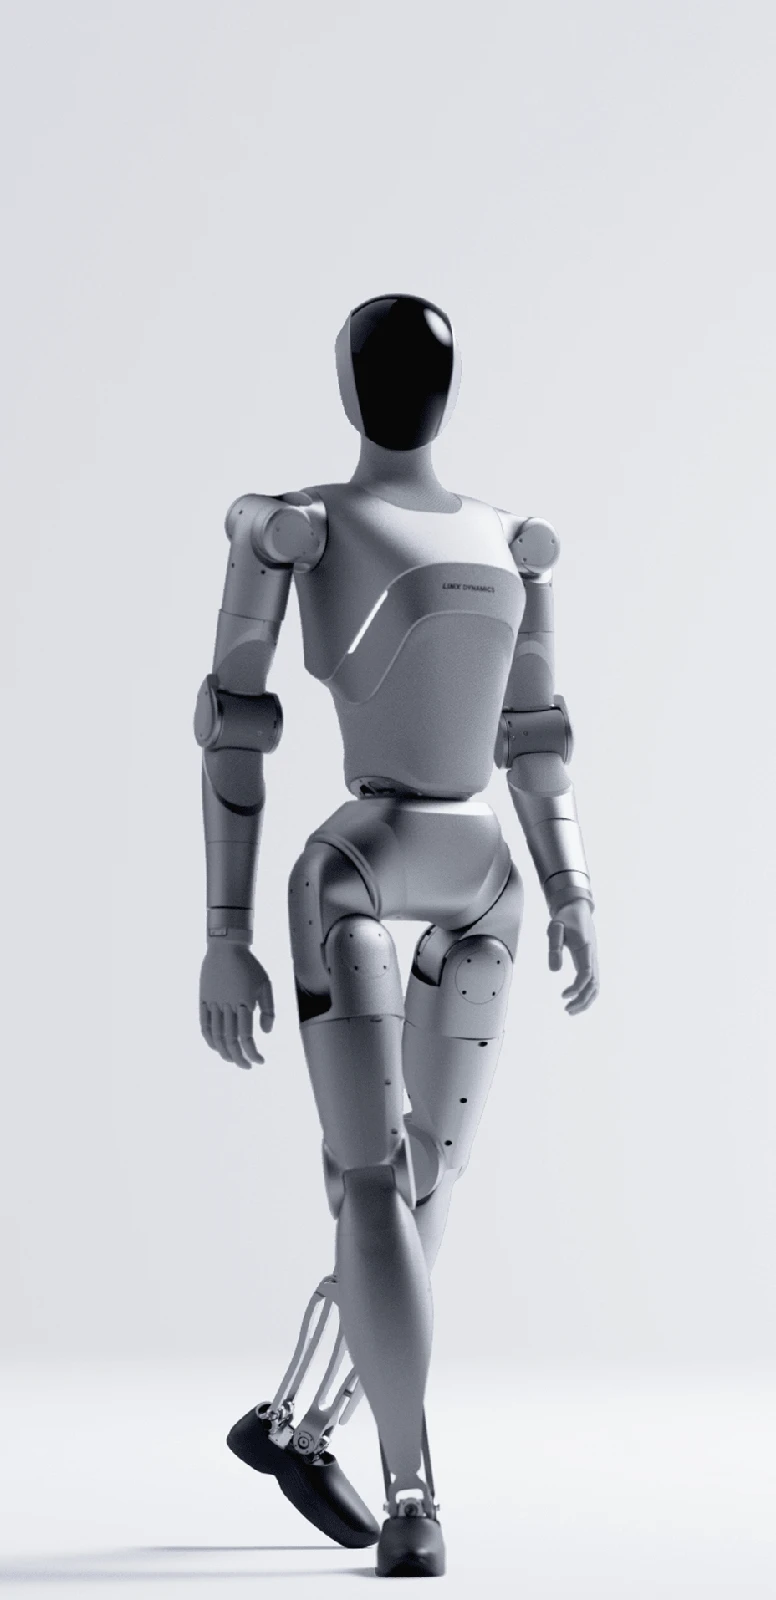
Humanoïde orienté mouvement expressif, démonstration et interaction avec outils chorégraphiques.
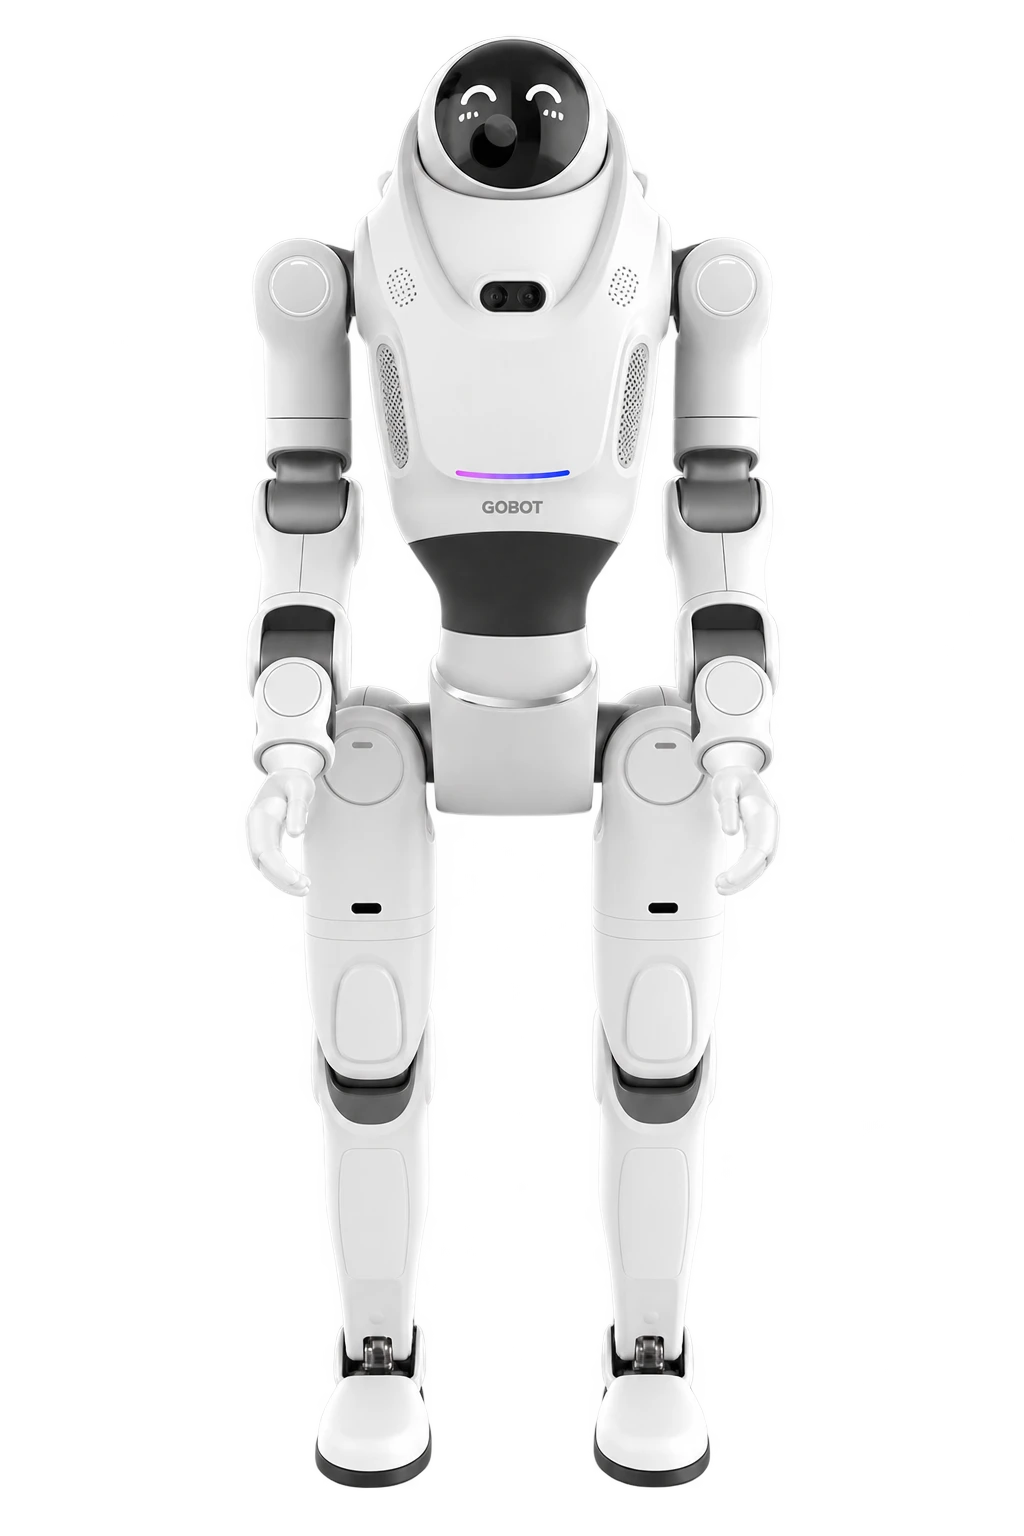
Humanoïde présenté par DOBOT pour formation, interaction et développement d’applications.
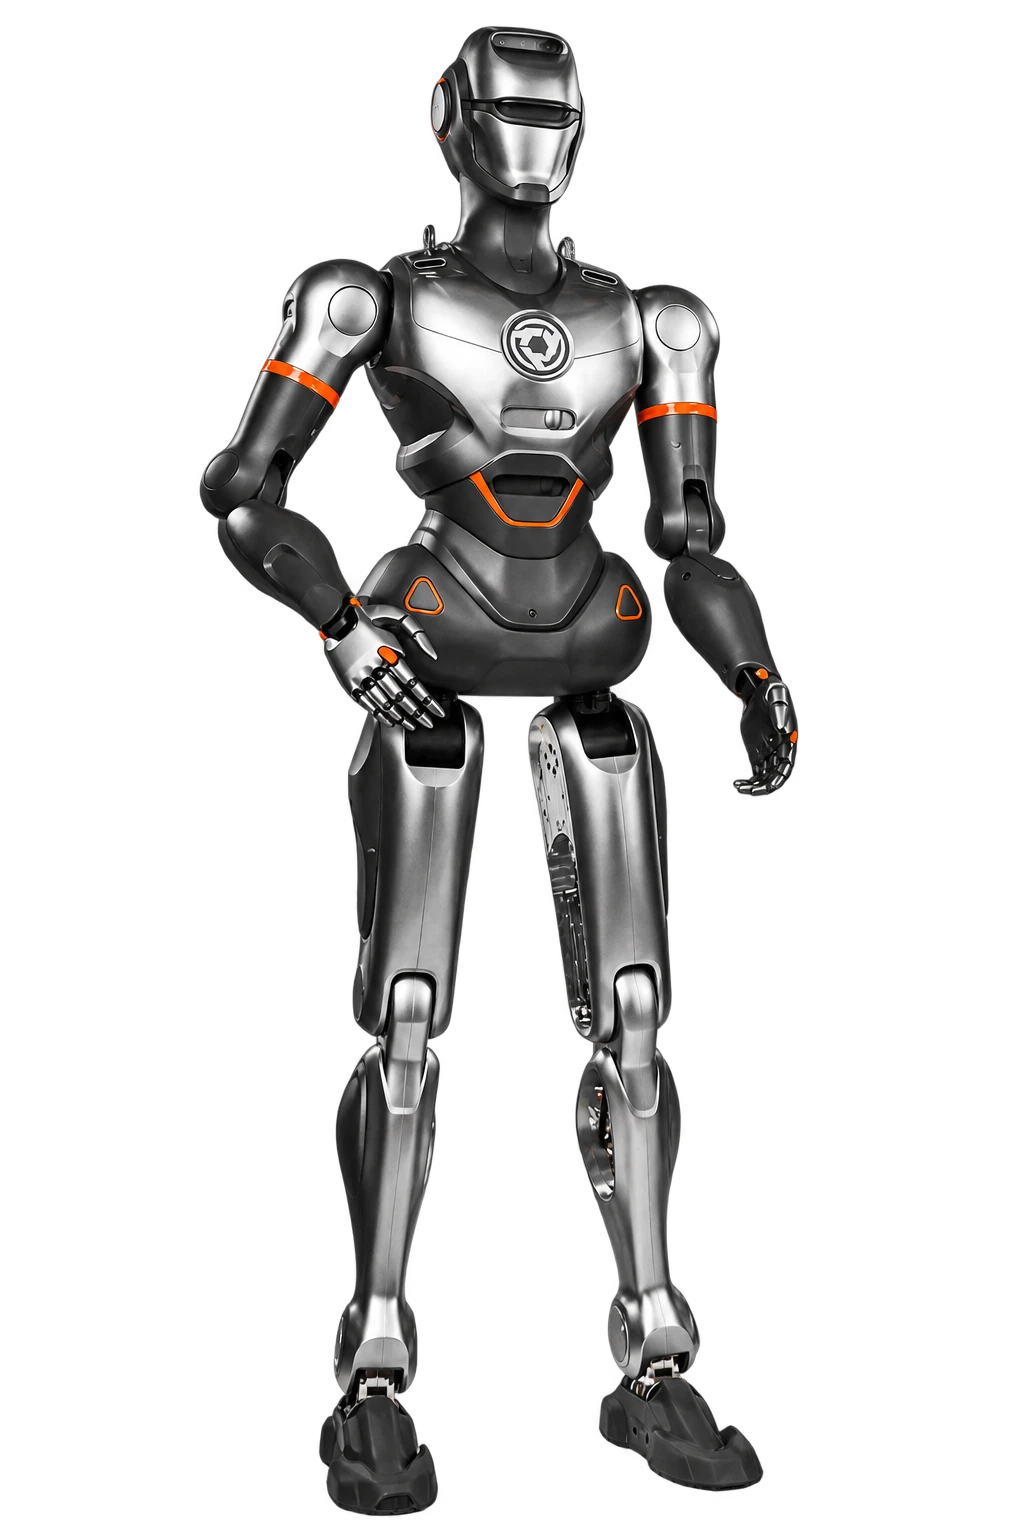
Humanoïde de grande taille pour évaluer locomotion et manipulation. Le fabricant présente marche et main à six degrés de liberté.
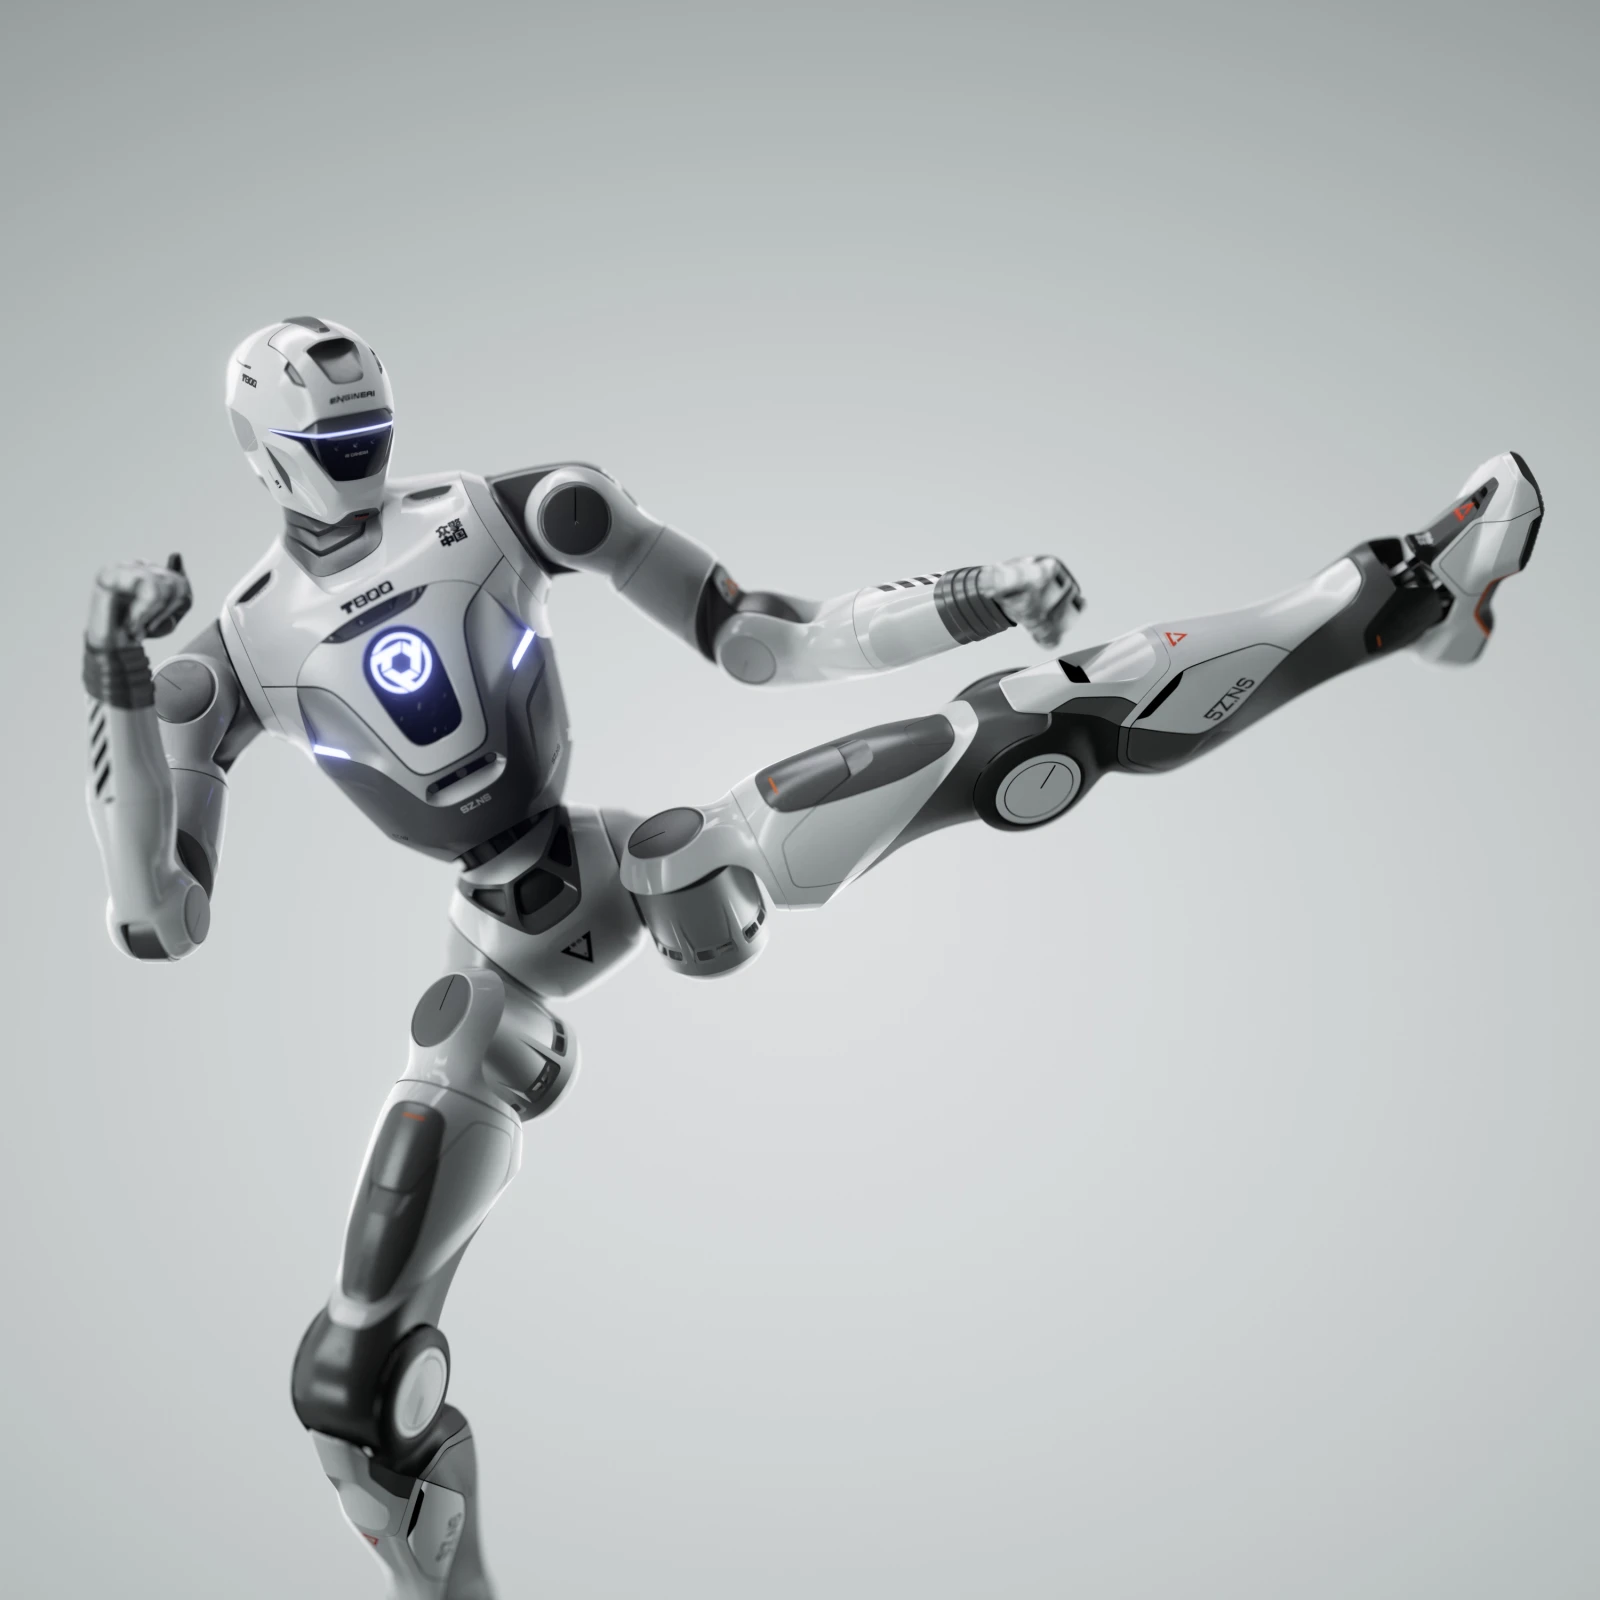
Famille de grande taille avec éditions Basic, Open Source, Pro et Max. Contrôle et équipement dépendent de la version.
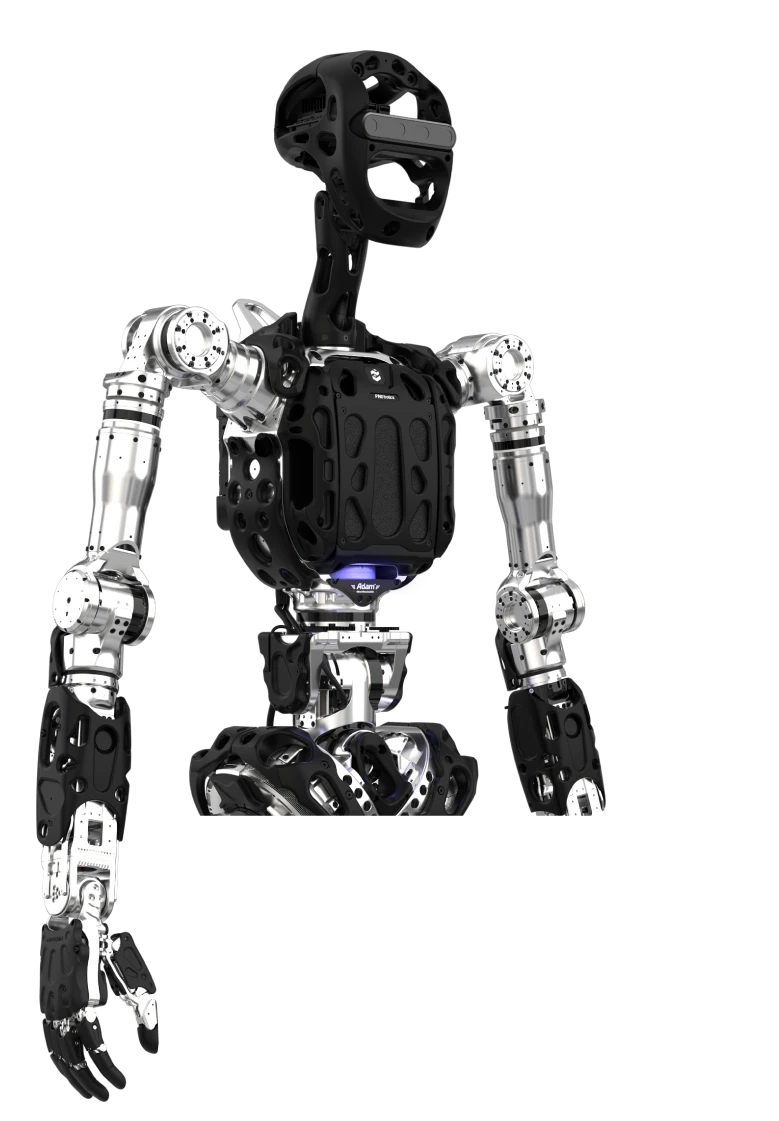
Famille de recherche modulaire Adam Lite, Standard, SP et Pro. Documentation des interfaces, simulations et maintenance des modules.
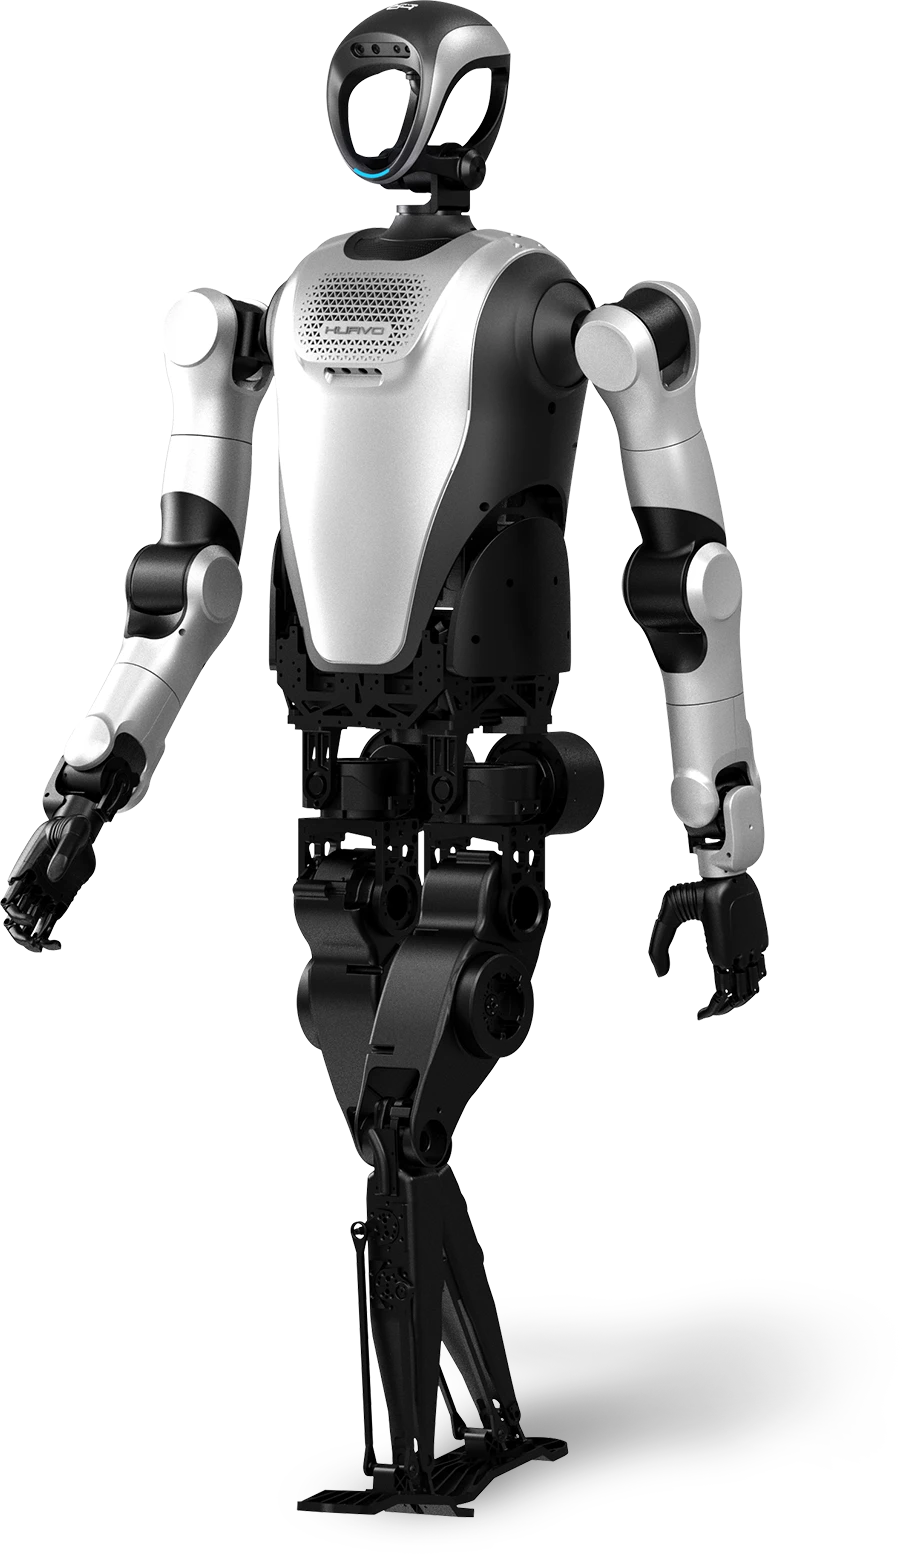
Humanoïde de grande taille pour recherche et interaction. Le fabricant présente plusieurs configurations de bras, tête et mains.
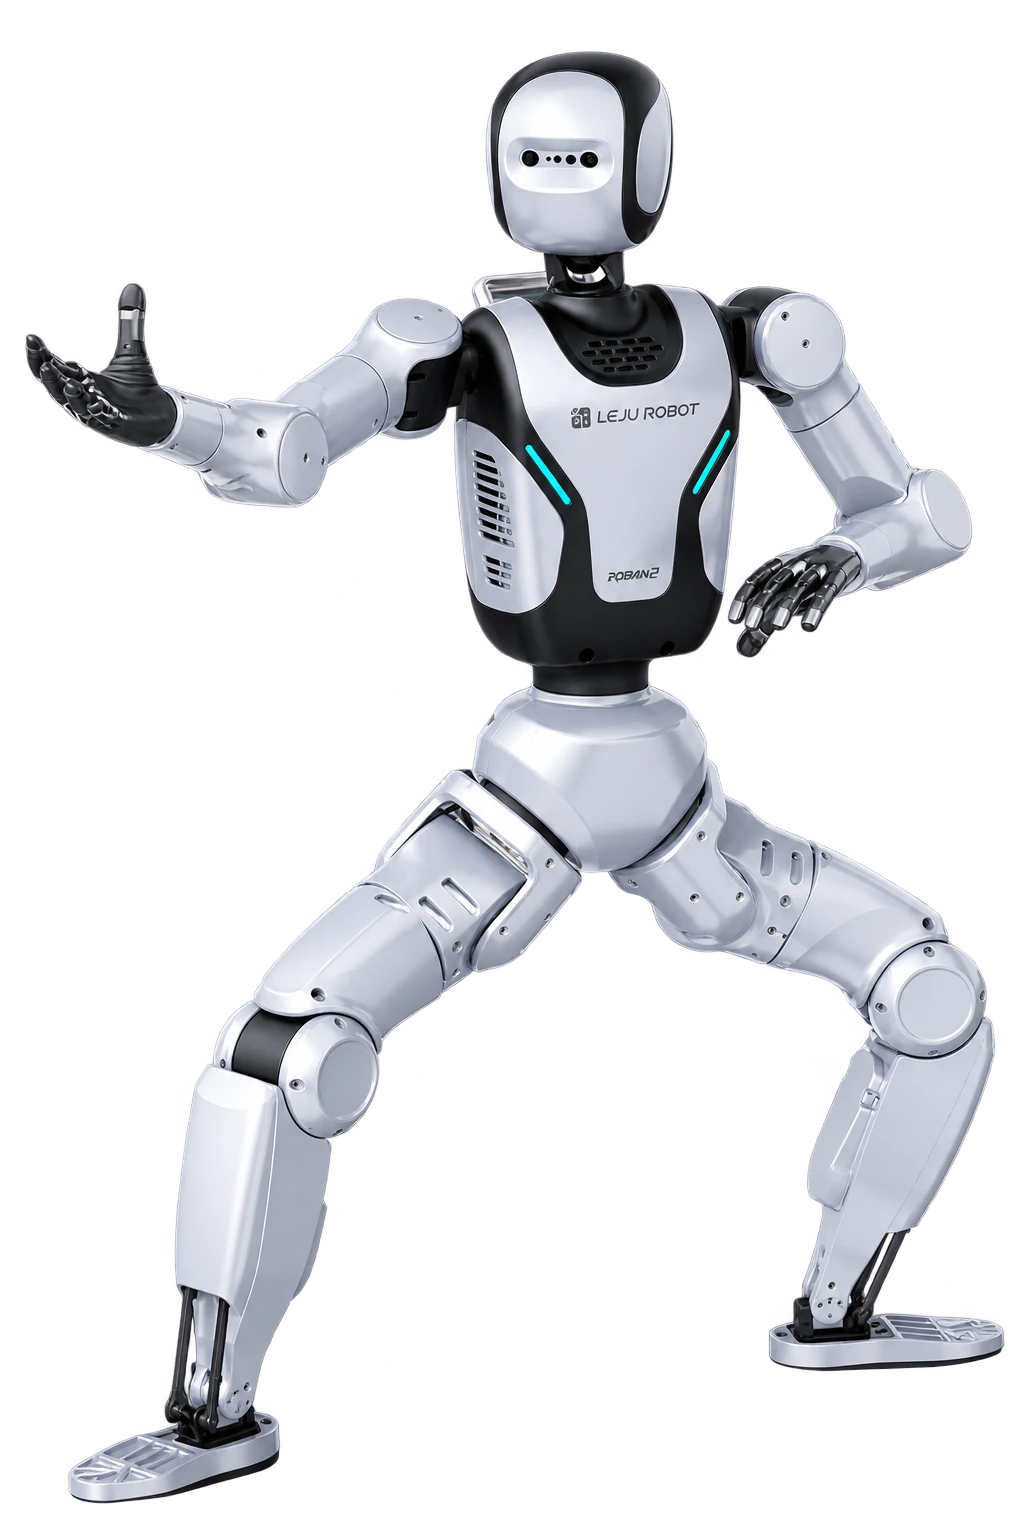
Plateforme humanoïde plus petite pour formation, démonstration et développement. Configurations différentes de mains, perception et calcul.
G1 ou R1 : comparez besoins expérimentaux, mains et accès à la programmation.
Lire l’analyse ↗Comparatifs d’humanoïdesG1 compact et H2 de grande taille nécessitent des espaces, logistiques et essais différents.
Lire l’analyse ↗Comparatifs d’humanoïdesDeux approches de manipulation logistique : comparer processus complet et accès au déploiement.
Lire l’analyse ↗Comparatifs d’humanoïdesHumanoïdes industriels : charge, infrastructure batteries et maintenance comparées.
Lire l’analyse ↗Comparatifs d’humanoïdesDeux humanoïdes d’interaction : comparez dialogue, parcours et opérateur.
Lire l’analyse ↗Comparatifs d’humanoïdesPlateformes compactes : précisez besoin de chorégraphie, de contrôle ou de mains.
Lire l’analyse ↗Séparez financement du matériel, développement de tâche, licences et assistance.
Lire l’analyse ↗HUMANOÏDES / DÉCISIONS B2BUne démonstration comprend préparation et logistique, pas uniquement la remise d’un appareil.
Lire l’analyse ↗HUMANOÏDES / DÉCISIONS B2BDistinguer démonstration enregistrée, contrôle opérateur et tâche autonome. Questions avant un pilote.
Lire l’analyse ↗HUMANOÏDES / DÉCISIONS B2BCommencez par bac, prise et dépôt avant de comparer humanoïde et AMR.
Lire l’analyse ↗HUMANOÏDES / DÉCISIONS B2BComparer les plateformes universitaires et R&D : contrôle, licences, capteurs, documentation et laboratoire.
Lire l’analyse ↗HUMANOÏDES / DÉCISIONS B2BTester des tâches réelles : temps de cycle, interventions, répétabilité et décision de déploiement.
Lire l’analyse ↗HUMANOÏDES / DÉCISIONS B2BPourquoi le nom du modèle ne suffit pas pour commander actionneur, batterie ou main. Identification et planification.
Lire l’analyse ↗HUMANOÏDES / DÉCISIONS B2BVérifiez les dépendances qui conditionnent l’usage après livraison et après pilote.
Lire l’analyse ↗Sélection. Comparaison. Coordination.
Choisir un humanoïde pour un processus défini : configurations, autonomie, disponibilité et conditions du pilote.
Découvrir notre accompagnementLe prix du robot ne représente qu’une partie du budget. Ajoutez la configuration, l’intégration, les licences, la formation, l’exploitation et les pièces. Comparez des devis pour une même tâche et une même durée. HumanoidPoint ne publie pas de tarif commercial confirmé ; les montants du calculateur sont des hypothèses indicatives.
Lire le guide complet ↗Une vidéo seule ne permet pas de savoir si le robot agit seul, rejoue une séquence ou est téléopéré. Demandez le rôle de l’opérateur, les interventions et les conditions du tournage. Pendant le pilote, mesurez la tâche complète : réussites, échecs, supervision et réactions aux changements.
Lire le guide complet ↗Choisissez une tâche et des charges représentatives. Relevez trajet, préhension, cadence, échecs et intervention humaine. Comparez avec le processus actuel et un robot de transport plus simple. Fixez les critères avant le test ; un seul parcours réussi ne permet pas de prévoir une journée de travail.
Lire le guide complet ↗