Nazwa modelu nie określa dostępu do sterowania
Ten sam korpus może występować w wersji pokazowej i badawczej. Porównaj odczyt sensorów, możliwość wysyłania poleceń do stawów, dostęp do sterowania całym ciałem oraz ograniczenia częstotliwości komunikacji. Poproś o dokumentację właściwą dla zamawianego zestawu. Określenie EDU nie ma jednolitego znaczenia u wszystkich producentów. Jeżeli projekt zakłada własną politykę chodu, potwierdź ten scenariusz osobno przed zamówieniem.
Sprawdź kompletność środowiska programistycznego
Lista interfejsów nie wystarcza. Zespół powinien uruchomić przykładowy program, odebrać dane i wykonać prosty ruch w kontrolowanych warunkach. Zweryfikuj zgodność wersji systemu, bibliotek i firmware. Dla symulacji zapytaj o modele geometrii, mas, ograniczeń stawów i napędów. Obecność pliku URDF nie oznacza gotowej symulacji dynamicznej ani gotowego przeniesienia wytrenowanego sterowania na sprzęt.
Dobierz dłonie i sensory do eksperymentu
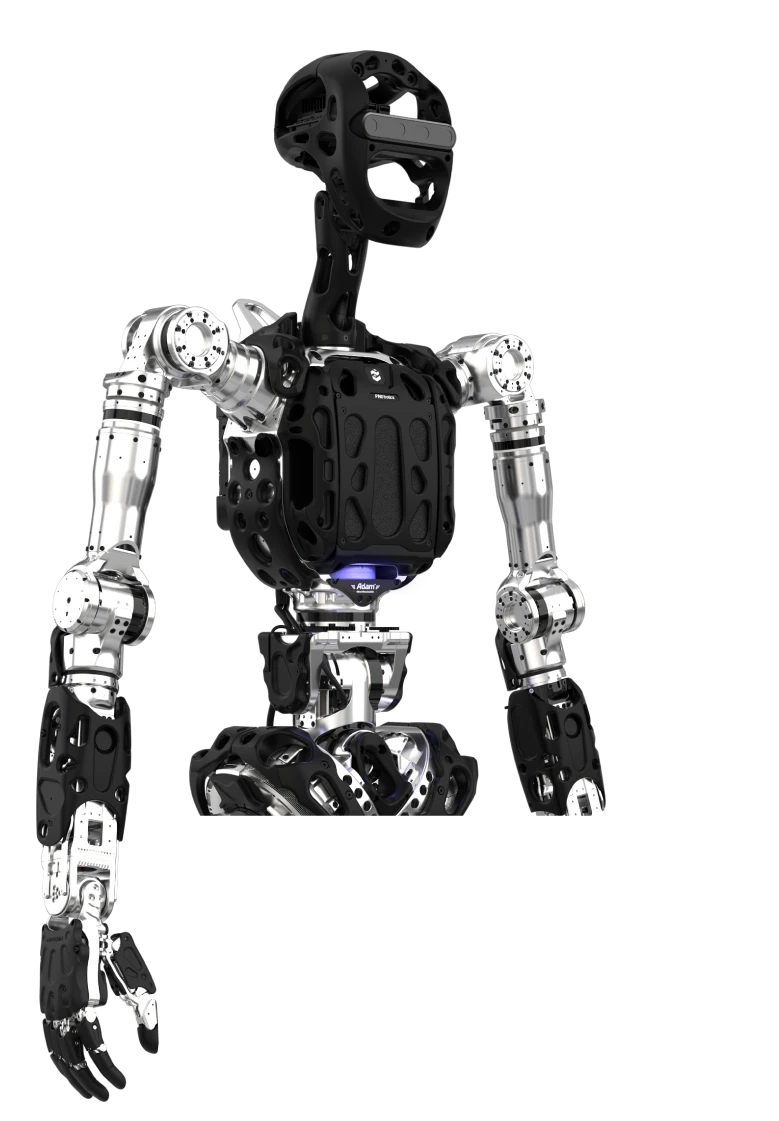
Większa liczba stopni swobody nie zawsze pomaga zrealizować temat badawczy. Prosty chwytak może ułatwić powtarzalne przenoszenie, a dłoń wielopalczasta jest potrzebna dopiero przy określonych zadaniach manipulacji. Sprawdź dostęp do danych dotykowych, kamer i kalibracji. Rozróżniaj aktywne osie od pasywnych mechanizmów oraz osie dłoni od osi korpusu. W rodzinie Adam i T800 specyfikacja zależy od wariantu, dlatego porównanie wymaga konkretnej konfiguracji.
Zaplanuj laboratorium i ciągłość pracy
W budżecie uwzględnij stanowisko, wyposażenie ochronne wymagane instrukcją, zapas baterii, ładowanie, transport i szkolenie zespołu. Ustal procedurę pracy studentów i prawo do instalowania własnego oprogramowania. Przed zmianą sterowania zachowaj działającą konfigurację. Sprawdź, czy uszkodzenie podczas badań wpływa na gwarancję i kto może wymieniać moduły. Warunki publikacji wyników, danych i kodu trzeba potwierdzić w umowie oraz licencjach.